
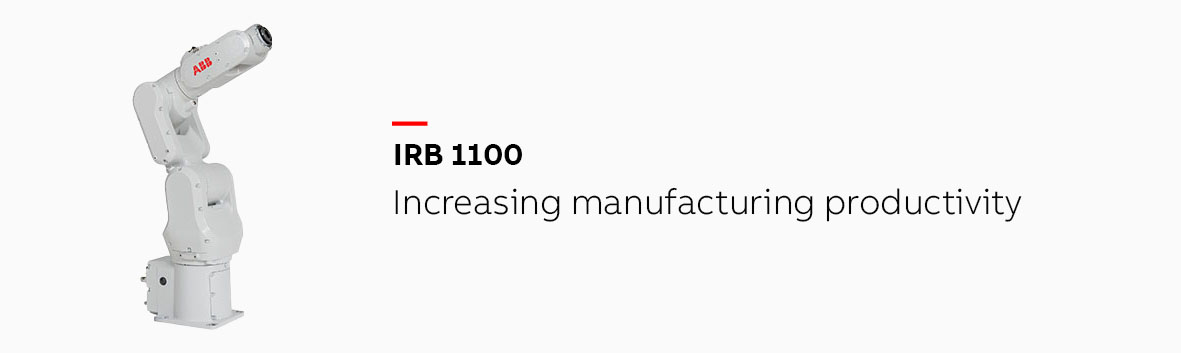
IRB 1100 规格参数
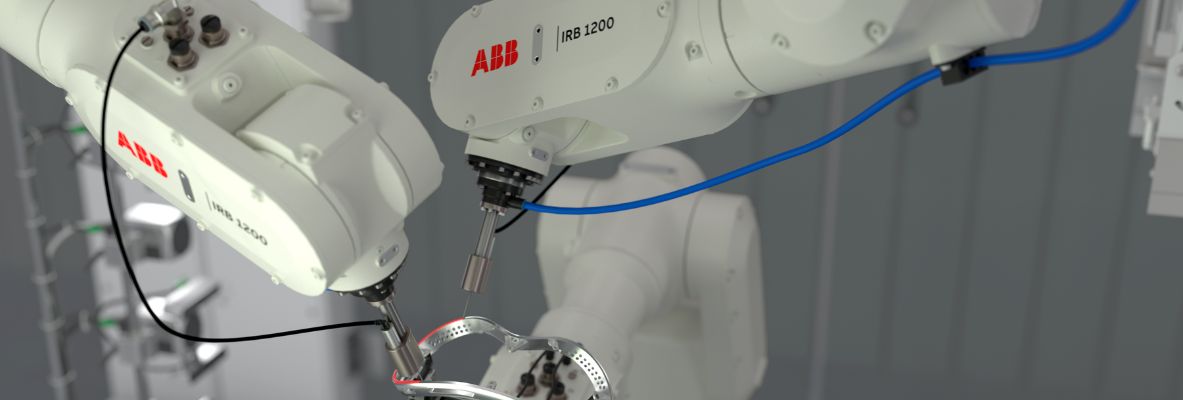
IRB 1100进一步拓展了ABB小型机器人产品线,可将生产效率提高35%,占地面积缩小10%。 立即购买IRB 1100 访问线上商店 主要特点 性能出众,优质生产 IRB 1100旨在提高制造业生产效率,可将节拍时间缩短35%,其领先的重复定位精度可确保高品质制造。 与同类机器人相比,IRB 1100即使在有限空间内也能展现更高的负载和重复定位精度(RP)。实际上,IRB 1100具有ABB同类机器人中最高的负载。紧凑小巧,安装灵活 与前几代机器人相比,IRB 1100机器人设计经过优化,占地面积缩小了10%,重量减轻了20%以上,能够安装在电子制造工厂等多种生产环境中,实现空间的高效利用。 占地面积小意味着可同时部署多台机器人,以协同执行自动化操作,并可利用复杂工具/末端执行器实现更灵活的重载操作。 洁净室 ISO 4 ABB未来还将推出IRB 1100洁净室版本。此外,IRB 1100机器人有两种型号可供选择:一款负载能力为4千克,工作范围为475毫米;另一款负载能力为4千克,工作范围为580毫米。
机型介绍
IRB 1100进一步拓展了ABB小型机器人产品线,可将生产效率提高35%,占地面积缩小10%。 立即购买IRB 1100 访问线上商店 主要特点 性能出众,优质生产 IRB 1100旨在提高制造业生产效率,可将节拍时间缩短35%,其领先的重复定位精度可确保高品质制造。 与同类机器人相比,IRB 1100即使在有限空间内也能展现更高的负载和重复定位精度(RP)。实际上,IRB 1100具有ABB同类机器人中最高的负载。紧凑小巧,安装灵活 与前几代机器人相比,IRB 1100机器人设计经过优化,占地面积缩小了10%,重量减轻了20%以上,能够安装在电子制造工厂等多种生产环境中,实现空间的高效利用。 占地面积小意味着可同时部署多台机器人,以协同执行自动化操作,并可利用复杂工具/末端执行器实现更灵活的重载操作。 洁净室 ISO 4 ABB未来还将推出IRB 1100洁净室版本。此外,IRB 1100机器人有两种型号可供选择:一款负载能力为4千克,工作范围为475毫米;另一款负载能力为4千克,工作范围为580毫米。
小型多关节机器人 · 系列技术特点
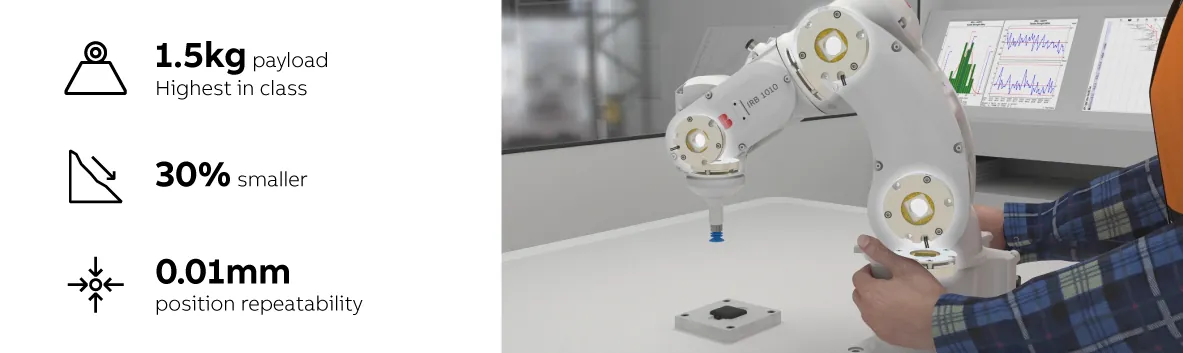
ABB 小型六轴机器人覆盖 1.5-16kg 负载、0.37-1.55m 臂展,适用于电子装配、精密搬运、抛光、检测等高精度应用场景。
重复定位精度可达 ±0.01mm,满足精密电子装配与质量检测需求。
IRB 1010 等机型占地面积缩小 30%,可安装在狭小的生产空间内。
断电或暂停时仍保持原位,省去复位时间,提高生产效率。
搭载新一代 OmniCore 控制器,节约能耗达 20%,提供杰出运动控制能力。
典型应用场景
该机型常见的应用工序(点击查看工艺详情):
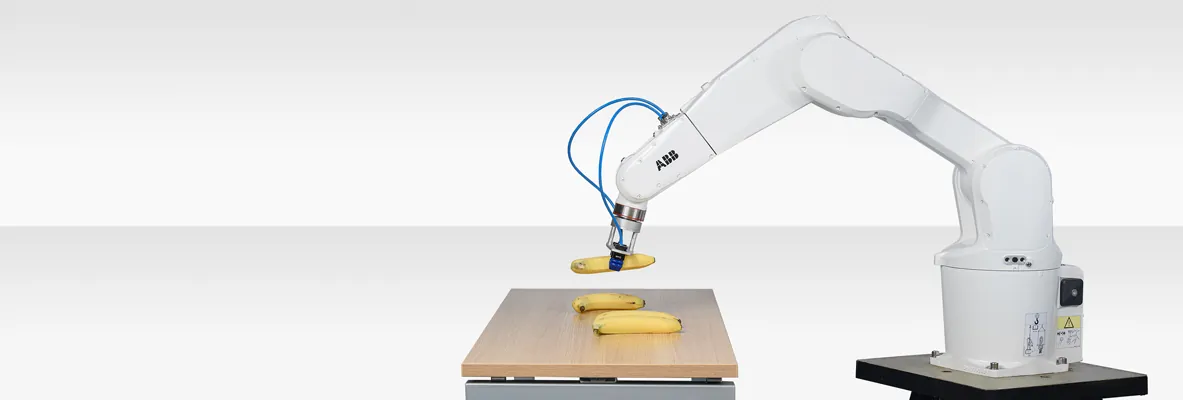
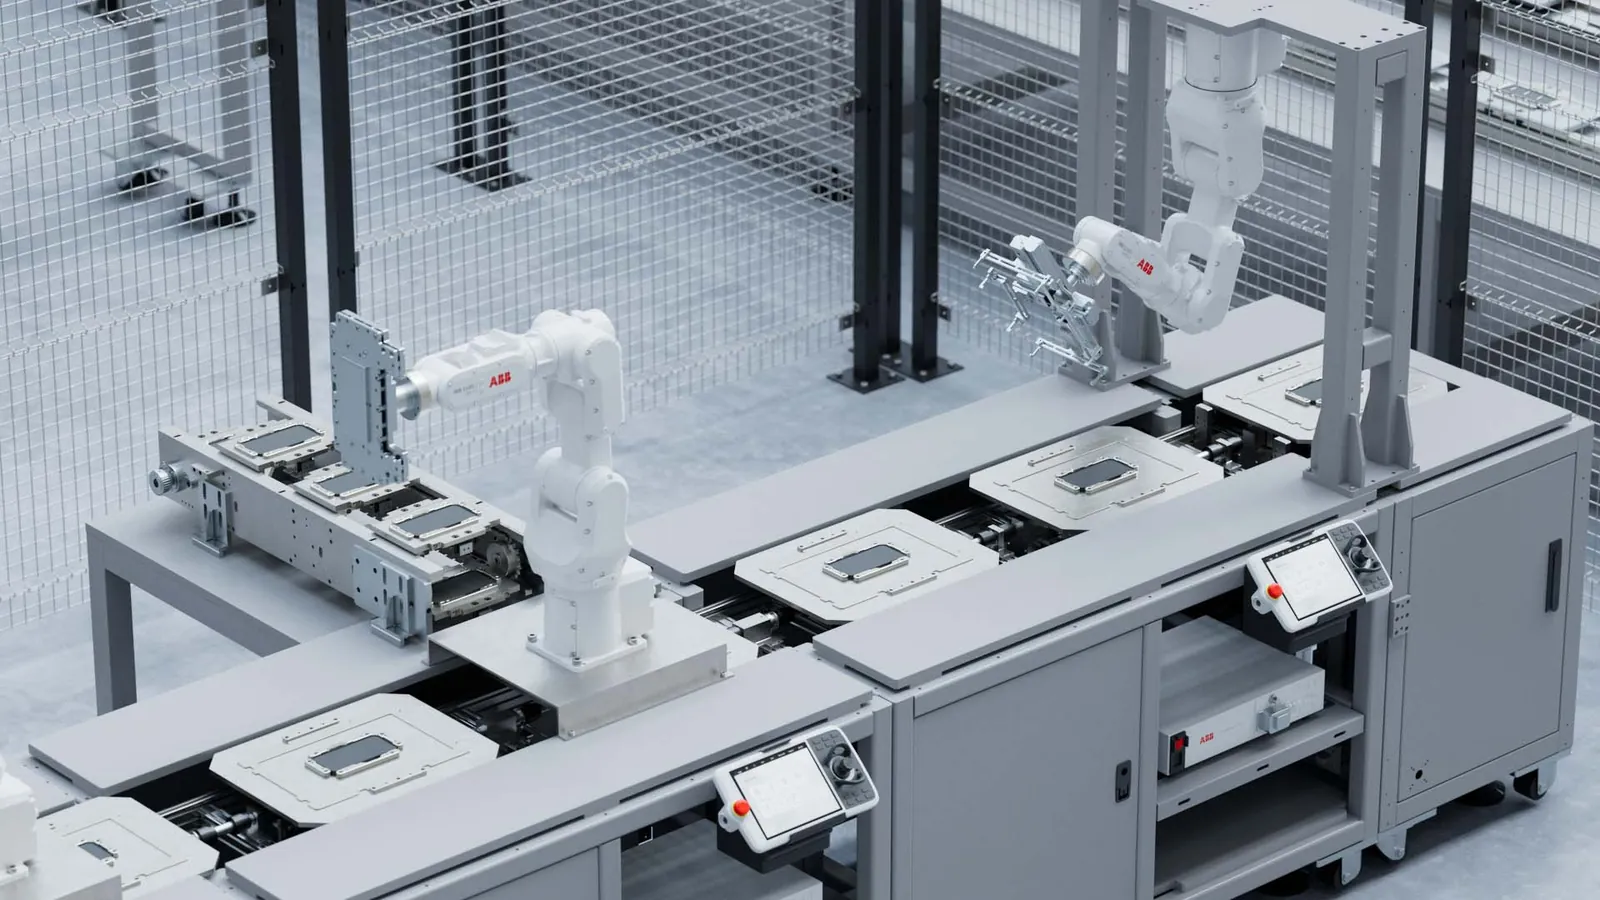
IRB 1100 机型定位与工况适配
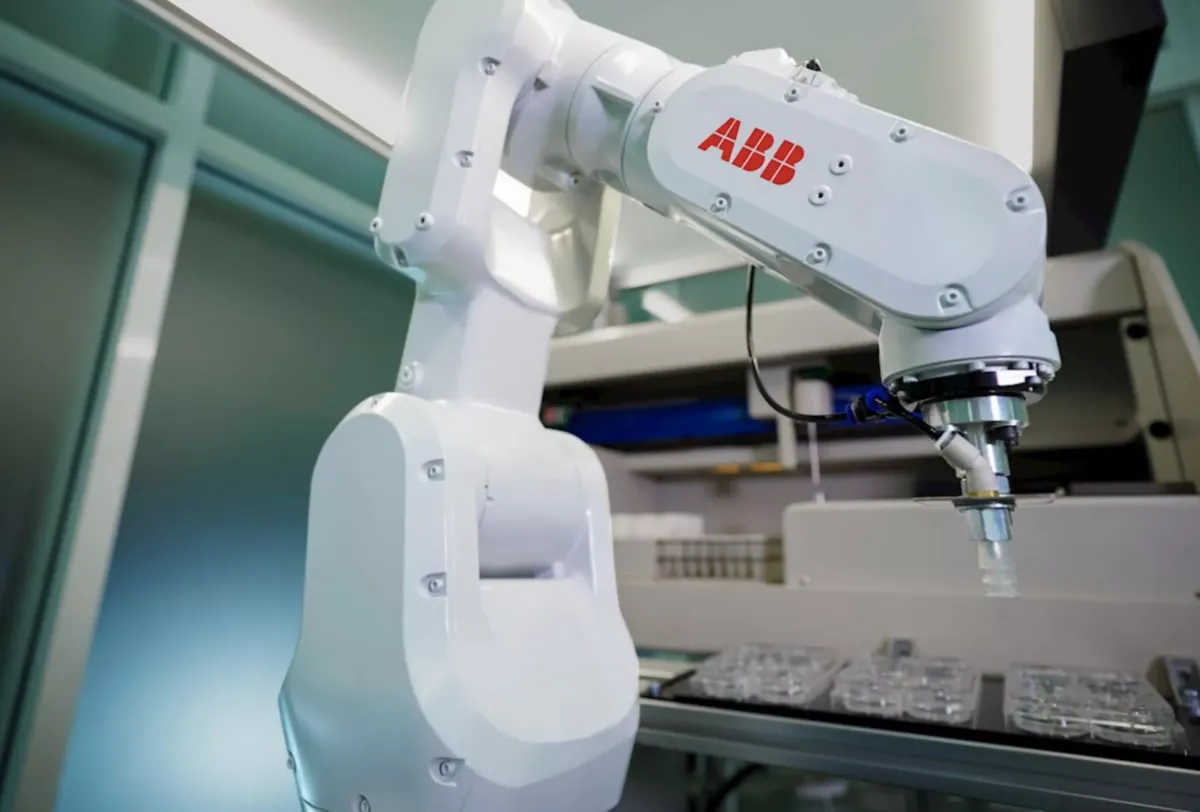
IRB 1100 属于 ABB 小型多关节机器人 的工业机器人机型,额定负载 4kg、运动半径 580mm、重复定位精度 ±0.01mm。ABB的技术底色是TrueMove/QuickMove 运动控制优秀,轨迹精度高,RAPID 语言易读易维护;控制平台为 OmniCore 系列,程序生态为 RAPID 语言 + FlexPendant 示教器。
从工况适配看,小负载(4kg)定位的典型用途是高速分拣、精密装配、点胶涂覆与检测取放,本机型的常见应用工序包括搬运、码垛、切割、装配。短臂展(580mm)机型结构紧凑,适合密集工位与近距取放,工作单元占地小。±0.01mm 的重复定位精度属精密级,满足精密装配、点胶与检测引导的轨迹要求。负载虽轻,末端与工件总重仍建议控制在额定的 70% 以内,高速节拍下留足加速余量。
| 参数 | 工程解读与使用建议 |
|---|---|
| 额定负载 4kg | 负载余量建议按 20%–30% 预留;末端自重+工件+偏载惯量合计校核,高速工况尤其敏感 |
| 运动半径 580mm | 决定工作单元布局半径:料仓、工装与围栏按最大臂展+安全距离划界;跨工位服务时校核各取放点的可达性 |
| 重复定位精度 ±0.01mm | 重复精度≠绝对精度:精密装配需外部测量闭环或视觉引导;长期精度趋势靠年度复测管理 |
| 控制器 OmniCore 系列 | 决定程序生态、备件渠道与二手残值;当前备件渠道通畅,维修与升级路径成熟 |
控制系统与常见故障模式
IRB 1100 配套的 OmniCore 系列 控制器,程序语言与开发环境为 RAPID 语言 + FlexPendant 示教器。这一代控制平台的维护重点集中在电源、存储与散热三类基础部件——多数"突发性停机"在预防性维护到位时可以提前发现。
| 故障模式 | 典型表现 | 处置建议 |
|---|---|---|
| 驱动模块故障代码 | 驱动模块故障代码(3 系电源模块老化,报 20032/20043 类错误) | 纳入年度维保必检项,提前储备对应备件 |
| SMB 测量板电池耗尽导致原点丢失 | SMB 测量板电池耗尽导致原点丢失(多轴同时报警) | 报警代码对照手册初判,远程诊断可先行定位 |
| 控制柜风扇与温控失效引发过温停机 | 控制柜风扇与温控失效引发过温停机 | 日常点检覆盖,异常趋势(异响/温升/误差)记录在案 |
| 电缆与拖链磨损导致的间歇性通讯故障 | 电缆与拖链磨损导致的间歇性通讯故障 | 季度除尘保养,柜温监测 |
| 维保项目 | 周期建议 | 要点 |
|---|---|---|
| SMB 电池组 2–3 年更换 | 按厂家手册周期 | SMB 电池组 2–3 年更换,更换后立即校验各轴零点 |
| 齿轮箱润滑油按小时数检测更换(油样金属屑分析) | 按厂家手册周期 | 齿轮箱润滑油按小时数检测更换(油样金属屑分析) |
| Drive Module 风扇单元定期清灰与更换 | 定期 | Drive Module 风扇单元定期清灰与更换 |
| 电缆与拖链检查 | 每半年 | 动力线与编码器线的绝缘、屏蔽与弯曲半径检查,拖链内线缆磨损是间歇性故障主因 |
| 零点与精度复测 | 每年 | 百分表或激光跟踪仪复测重复精度,漂移趋势数据化——精度劣化提前半年可见 |
| 控制柜除尘与风扇 | 每季度 | 滤网清理、风扇转速与噪音检查,柜温记录;粉尘环境缩短周期 |
恒桓对 IRB 1100 的服务能力
本站为第三方机器人技术服务商,IRB 1100 相关的八大业务支持如下(按该机型的服务频次排序):
- 维保与维修:IRB 1100 的现场诊断、板级维修与年度维保合约——SMB 电池组 2–3 年更换等品牌专属项我们按 SOP 执行,川渝当日响应。
- 二手与库存机器人销售:IRC5 世代二手流通量大、资料丰富,S4C 老柜备件渐缺建议评估控制升级;在库IRB 1100 或同级机型附全功能检测报告与 12 个月质保。
- 新工业机器人销售:新增产线或整批替换时,我们按工艺需求做跨品牌选型对比(含ABB同级别机型),给出配置与报价方案。
- 应用技术服务:IRB 1100 的工艺编程、轨迹优化、节拍挖潜与换型配方管理,按 搬运、码垛、切割、装配 工况做针对性调试。
- 自动化设备研发:为 IRB 1100 定制夹具末端、周边工装与安全围栏,接口按 ABB 法兰与 IO 标准设计。
- 机器人租赁:短期产能或工艺验证期可租用 IRB 1100 同级在库机型,含运输安装调试,租期灵活可转购。
这台设备的常见问题
IRB 1100 的备件好找吗?
ABB 该世代的备件渠道通畅,驱动器、电源模块、电池、示教器部件等常规件我们备有现货或短周期渠道;SMB 电池组 2–3 年更换类耗材件建议随年度维保合约配置。
负载标称 4kg,实际能抓多重?
额定负载是法兰面的静态承载上限,实际选型还要算三件事:末端夹具自重(真空吸盘组或夹爪常占 2–5kg)、工件偏载产生的惯量(重心偏离法兰中心时按惯量比值校核)、高速运动的动态载荷。工程惯例是"末端+工件"控制在额定值的 70%–80% 以内,节拍与寿命才有保障。
设备用了几年精度变差,怎么恢复?
按排查顺序:先查零点是否漂移(碰撞或电池耗尽后常见),做零点标定;再查减速机回差(正反向定位偏差实测,超标则拆检或更换);然后查安装底座紧固与地基沉降;最后是轨迹补偿参数重整。多数精度问题经标定与维护可恢复大半,不必急于大修——我们先出检测数据再定方案。
二手 IRB 1100 值得买吗?
IRC5 世代二手流通量大、资料丰富,S4C 老柜备件渐缺建议评估控制升级。二手采购的三个必查项:全功能检测报告(各轴精度、驱动器状态、绝缘与电池)、维修史与运行小时数、控制器世代与软件授权完整性。我们出售的每台二手机附检测记录与 12 个月质保,也可接受客户指定的第三方检测。