
应用概述
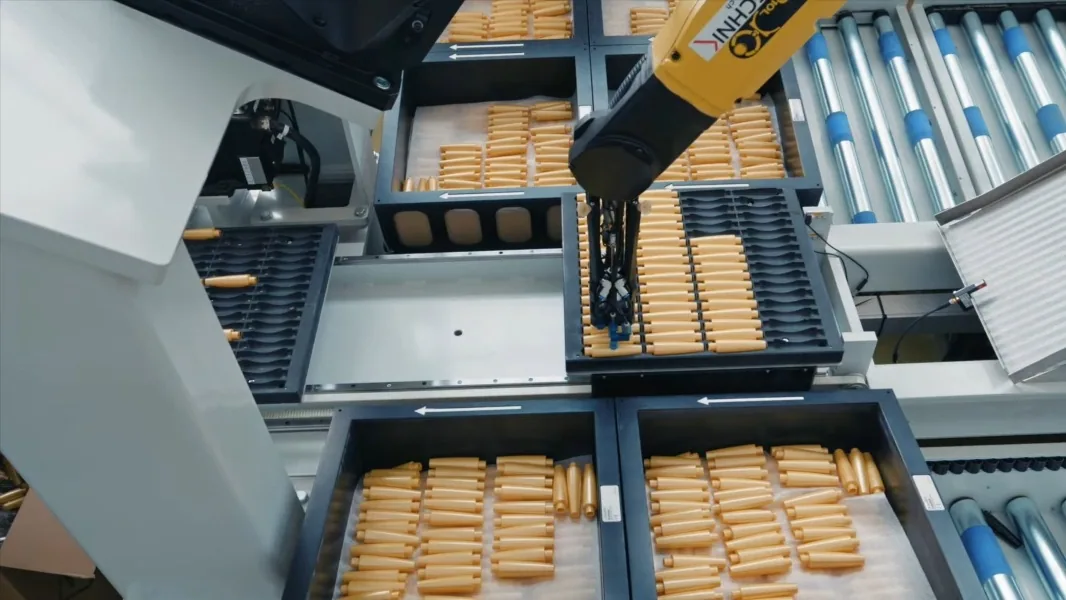
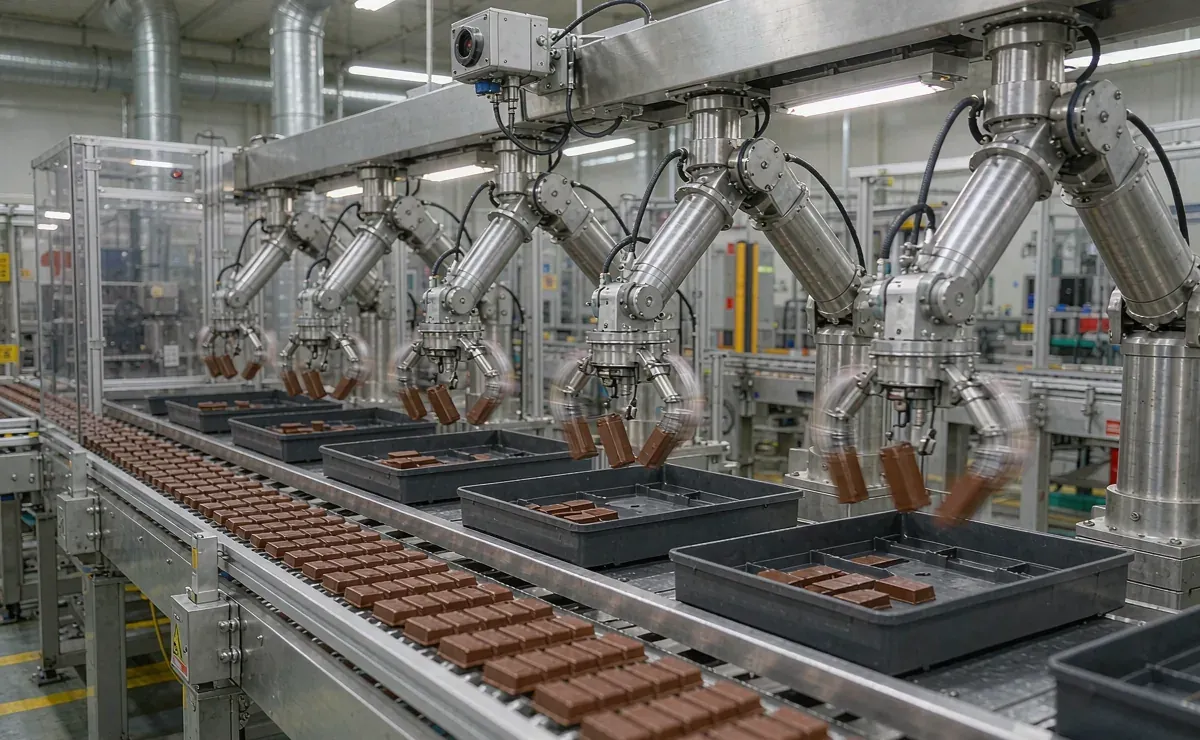
分拣(取放)是高速取放应用的统称——从输送带、料盘、振动盘中识别目标,快速抓取并放置到指定位置。它是节拍要求最苛刻的机器人应用:食品装盒 120–300 件/分钟、电子元件分拣 60–120 次/分钟的速度区间,决定了 Delta 并联机器人与高速 SCARA 是这个领域的两大主力结构。
应用要点
整理自品牌官方应用资料,已标注来源。
工艺验证、工作站方案、编程示教与投产陪跑,机器人应用落地交钥匙交付。
了解详情 → 新工业机器人销售主流品牌全新机器人代理销售与选型配套,满足新增产线与扩产的一手设备需求。
了解详情 → 自动化设备研发夹具末端、输送定位、安全外围与整套控制系统的研发与集成交付。
了解详情 → 算法与控制系统研发运动规划、机器视觉与 PLC/SCADA 系统开发,解决节拍、精度与数据互联瓶颈。
了解详情 → 机器人租赁在库机型短租长租与租转购,含运输、安装调试与租期维保。
了解详情 → 软硬件升级服务控制系统替换、软件固件升级、机械翻新与安全改造,让老设备恢复性能。
了解详情 → 维保与维修上门检测、故障诊断维修与年度维保合约,覆盖 21 品牌 1310 款机型。
了解详情 → 二手与库存机器人销售二手机回收、检测整备与再销售,附检测记录与质保,可以旧抵新。
了解详情 →分拣自动化典型应用场景
以下为恒桓团队及行业实践中具有代表性的分拣自动化场景(客户名称按惯例隐去),按"背景痛点 → 实施方案 → 落地成效"结构化整理,供同类需求的企业参考评估。
| 场景 | 背景与痛点 | 实施方案 | 落地成效 |
|---|---|---|---|
| 成都某食品厂 · 饼干装盒高速分拣 | 饼干从烤炉冷却线到装盒依赖人工摆放,速度慢、卫生风险高,夜班招工困难。 | Delta 机器人配视觉与输送带跟踪,食品级吸盘分区控制,剔除碎裂品后按排列要求装盒。 | 分拣速度 180 件/分钟,装盒排列一致性 100%,食品接触面无人化,通过 HACCP 审核。 |
| 德阳某医药包装厂 · 药盒装托分拣 | 药盒高速流动中人工分拣错盒率高,批次追溯要求逐盒扫码核验。 | 高速 SCARA 配视觉识别与逐盒扫码,不合格盒自动剔除,数据上传药品追溯系统。 | 分拣速度 90 盒/分钟,错盒率归零,追溯数据完整率 100%,通过 GMP 现场检查。 |
| 重庆某 3C 企业 · 电子元件来料分选 | 多品类小元件混料到达,人工分选速度慢、错料导致上料事故。 | 深度学习视觉多品类识别模型,SCARA 配真空吸针按料盘位置分选,料号与位置绑定校验。 | 分选准确率 99.95%,速度 70 件/分钟,上料错料事故归零,新料号一周内完成模型训练上线。 |
常用该工序的行业
点击查看行业整体机器人应用方案。
高速分拣:Delta 与 SCARA 的主场
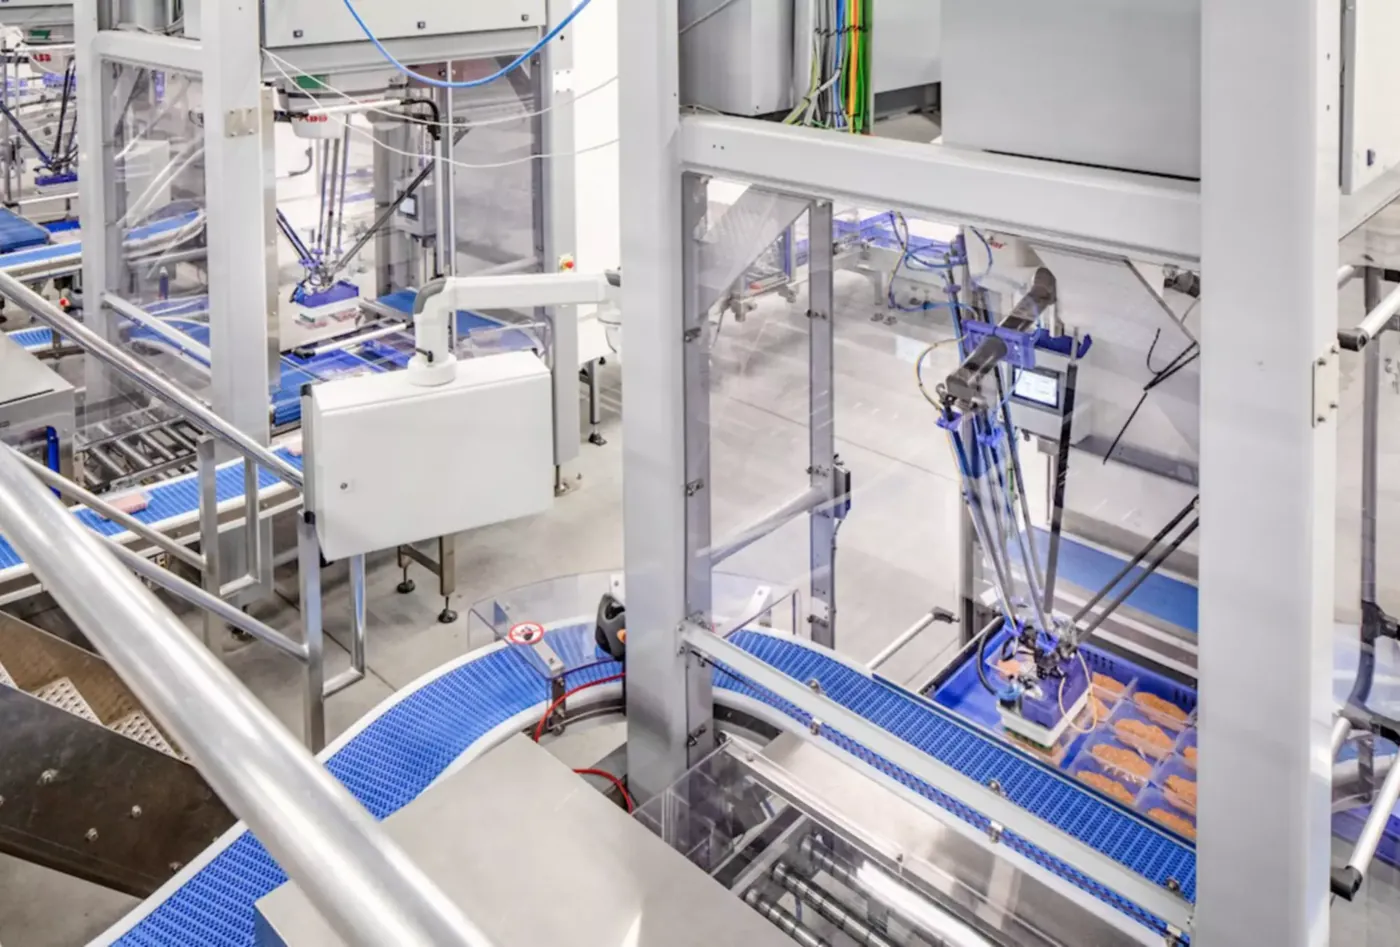
分拣(Pick-and-Place)是节拍要求最苛刻的搬运场景:食品产线的饼干/糖果装盒、电子行业的小件分选、医药的泡罩包装,抓取-移动-放置周期常压缩到 0.5–1 秒。这类工况的机型选择高度分化——Delta 并联机器人(3–6kg 负载,每分钟 100–300 次抓取,食品级洁净设计)统治轻量高速分拣;SCARA(平面高速、垂直刚性好)适合小件精密分选与插件;六轴机器人在需要翻转姿态或重载分拣时补位。
高速分拣的技术瓶颈从来不在机器人本体,而在视觉与输送的协同:视觉系统要在毫秒级完成拍照、识别、定位与队列管理,输送线编码器实时追踪工件位置,机器人按队列顺序动态抓取(Conveyor Tracking)——三者时钟同步,分拣线才能跑出标称节拍。
| 机型 | 负载 | 节拍能力 | 典型应用 |
|---|---|---|---|
| Delta 并联 | 1–8kg | 120–300 次/分钟 | 食品装盒、小件快速分选 |
| SCARA | 1–20kg | 60–150 次/分钟 | 电子插件、螺丝分选、点胶+分选复合 |
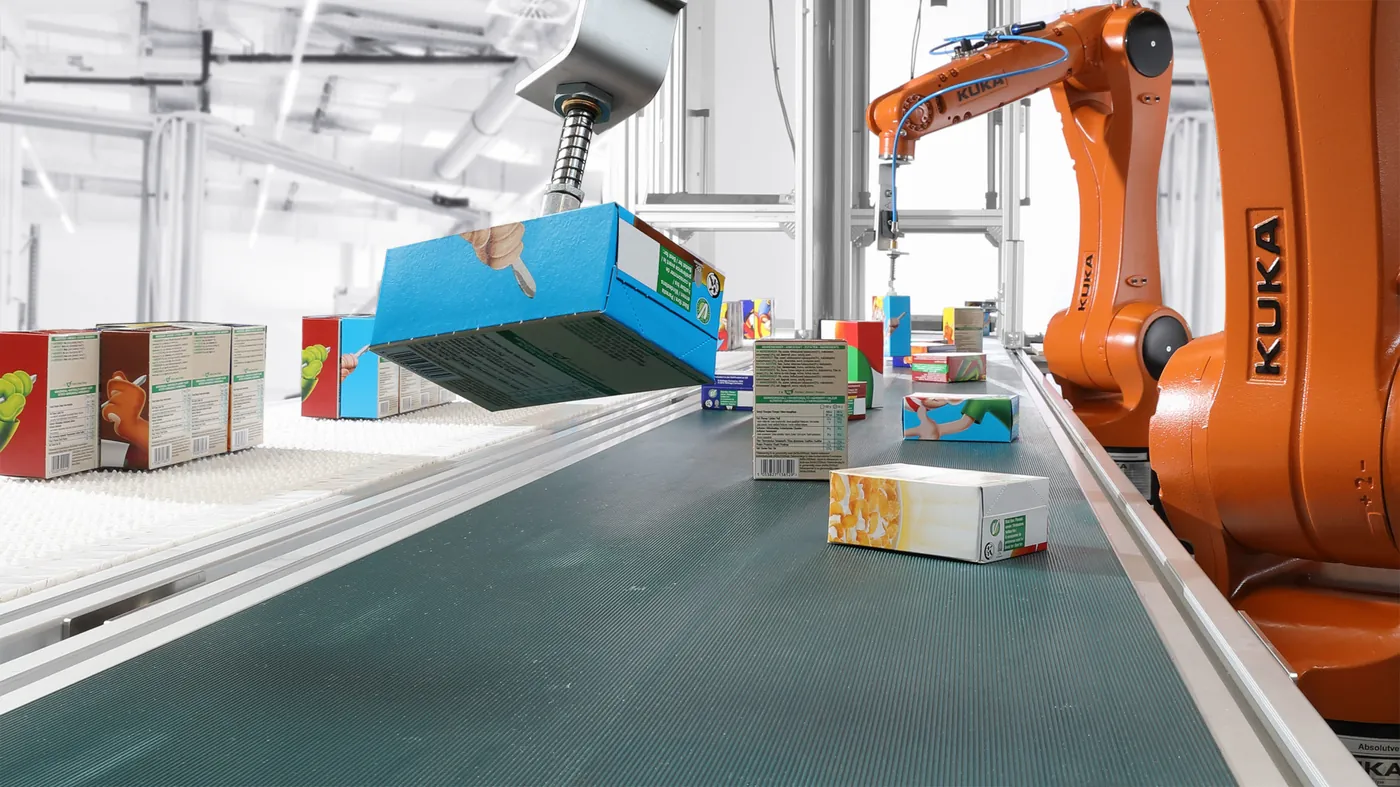
| 六轴+视觉 | 5–50kg | 20–60 次/分钟 | 需翻转姿态的装箱、混合品种分拣 |
| 协作机器人 | 3–16kg | 15–40 次/分钟 | 人机混线分拣、多工位柔性部署 |
分拣线设计的四个关键
来料整理:分拣效率的上限由来料决定——散乱堆叠的物料先经振动盘、理料线或人工初整,让视觉"看得见、抓得到";重叠遮挡率超过 15% 的来料,抓取成功率会断崖式下降。
视觉与队列:识别算法输出工件位置、姿态、类别三要素,队列管理器按先进先出与路径最短原则分配抓取任务;视觉帧率与输送速度匹配,高速线上工件在视野内的时间可能不足 100ms。
末端轻量化:高速工况下末端每增加 100g,节拍损失都是可观的——真空吸盘配小型电磁阀(响应 <10ms)装在末端而非柜内,夹爪选轻量气动型,吸盘数量按工件分布优化而非堆满。
剔除与异常流:识别失败、抓取失败、放置失败的工件走剔除通道,不阻塞主线;异常统计实时上报,持续优化识别模型与来料质量。
工艺问答
我们的物料形状不规则(农产品/异形件),能分拣吗?
可以评估。不规则物料的分拣关键是视觉算法(深度学习对异形件识别效果好)与末端适应性(柔性吸盘组/自适应夹爪)。先做 100 件样本的识别与抓取测试,出成功率报告再谈整线。
分拣线节拍怎么验收?
按"连续 8 小时综合效率"验收而非瞬时速度:实际分拣量/理论分拣量 ≥85%(含来料波动与异常剔除)为行业通行标准,具体指标在合同中量化约定。
食品行业有卫生要求,设备怎么处理?
Delta 机型有食品级设计(IP67 防护、不锈钢末端、食品级润滑、可冲洗结构);输送带选食品级 PU 材质,接触面结构避免卫生死角。我们有食品行业交付经验,按 HACCP 与验厂要求配置。
分拣工艺深度解读
分拣站的技术架构是视觉+输送跟踪+机器人三位一体:视觉系统在输送带上方毫秒级识别来料位置与姿态,编码器实时追踪输送带运动,机器人按队列在运动中的输送带上动态抓取(Conveyor Tracking 输送带跟踪技术)——这是分拣系统的核心技术门槛,没有跟踪功能的机器人只能抓固定位置,速度优势无从谈起。来料管理同样关键:振动盘定向、理料机构分散、不合格品提前剔除,让机器人只处理可抓取的合格来料。多品类识别(形状、颜色、缺陷判定)依赖深度学习视觉模型。
恒桓提供分拣线整线方案:Delta/SCARA 选型、输送带跟踪集成、视觉算法开发(含多品类识别模型)、理料机构设计,以及分拣机器人的高速工况专项维保。
分拣自动化的技术演进与西南市场
分拣自动化的趋势:一是视觉智能化——深度学习让无序来料、混合品类、形变软包(食品袋、快递软包)的识别抓取成功率达到 99% 以上,过去必须人工预处理的场景逐步交给机器人;二是柔性快换——末端快换装置与吸盘分区逻辑让一条分拣线白天分食品、晚上分日化成为现实,多品类共线摊薄投资;三是速度与精度继续攀升——新一代 Delta 节拍突破 300 次/分钟,SCARA 标准循环时间进入 0.25 秒级,直驱电机与碳纤维臂的普及是硬件基础。
西南食品(成都、眉山)、医药(成都温江、德阳)与 3C 电子(重庆、成都)的分拣自动化需求旺盛,高速分拣线的存量升级(视觉换代、算法优化、节拍挖潜)也是重要市场——很多在产分拣线并非设备落后,而是算法与来料管理粗放,优化空间可达 20% 以上。
分拣工作站的工程要点与运维管理
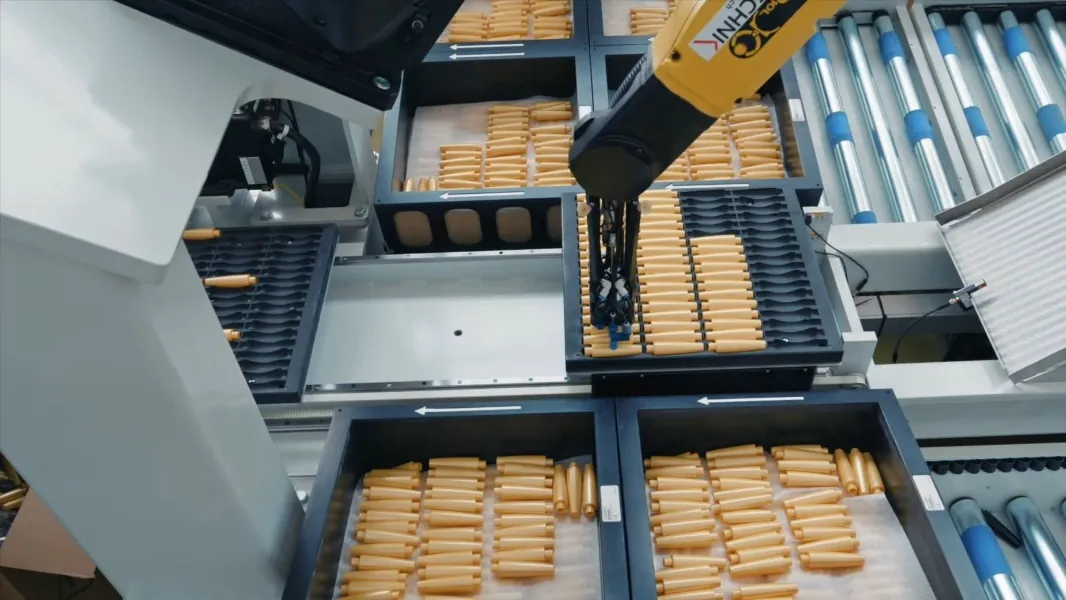
分拣线的稳定性要点:视觉窗口管理——识别区域与抓取区域的重叠度、光照一致性(遮光与恒流光源)、来料间距控制(理料机构保证最小间距避免重叠遮挡);队列逻辑健壮性——来料丢失、视觉误识别、抓取失败的异常处理逻辑必须完善,单件失败不能阻塞整个队列;高速工况的机械维护——Delta 的球铰与杆端轴承是高频磨损件,按运行小时数定期更换(建议 8000–12000 小时全面检查),SCARA 的皮带张力与减速机润滑按周期保养。
分拣线的效率审计方法:统计识别成功率、抓取成功率、队列等待时间三项指标定位瓶颈——识别失败多改视觉方案,抓取失败多改末端与真空,等待时间长改理料与输送带速度匹配。恒桓为存量分拣线提供效率审计服务,通常能在不换硬件的前提下挖出 10%–25% 的产能。