
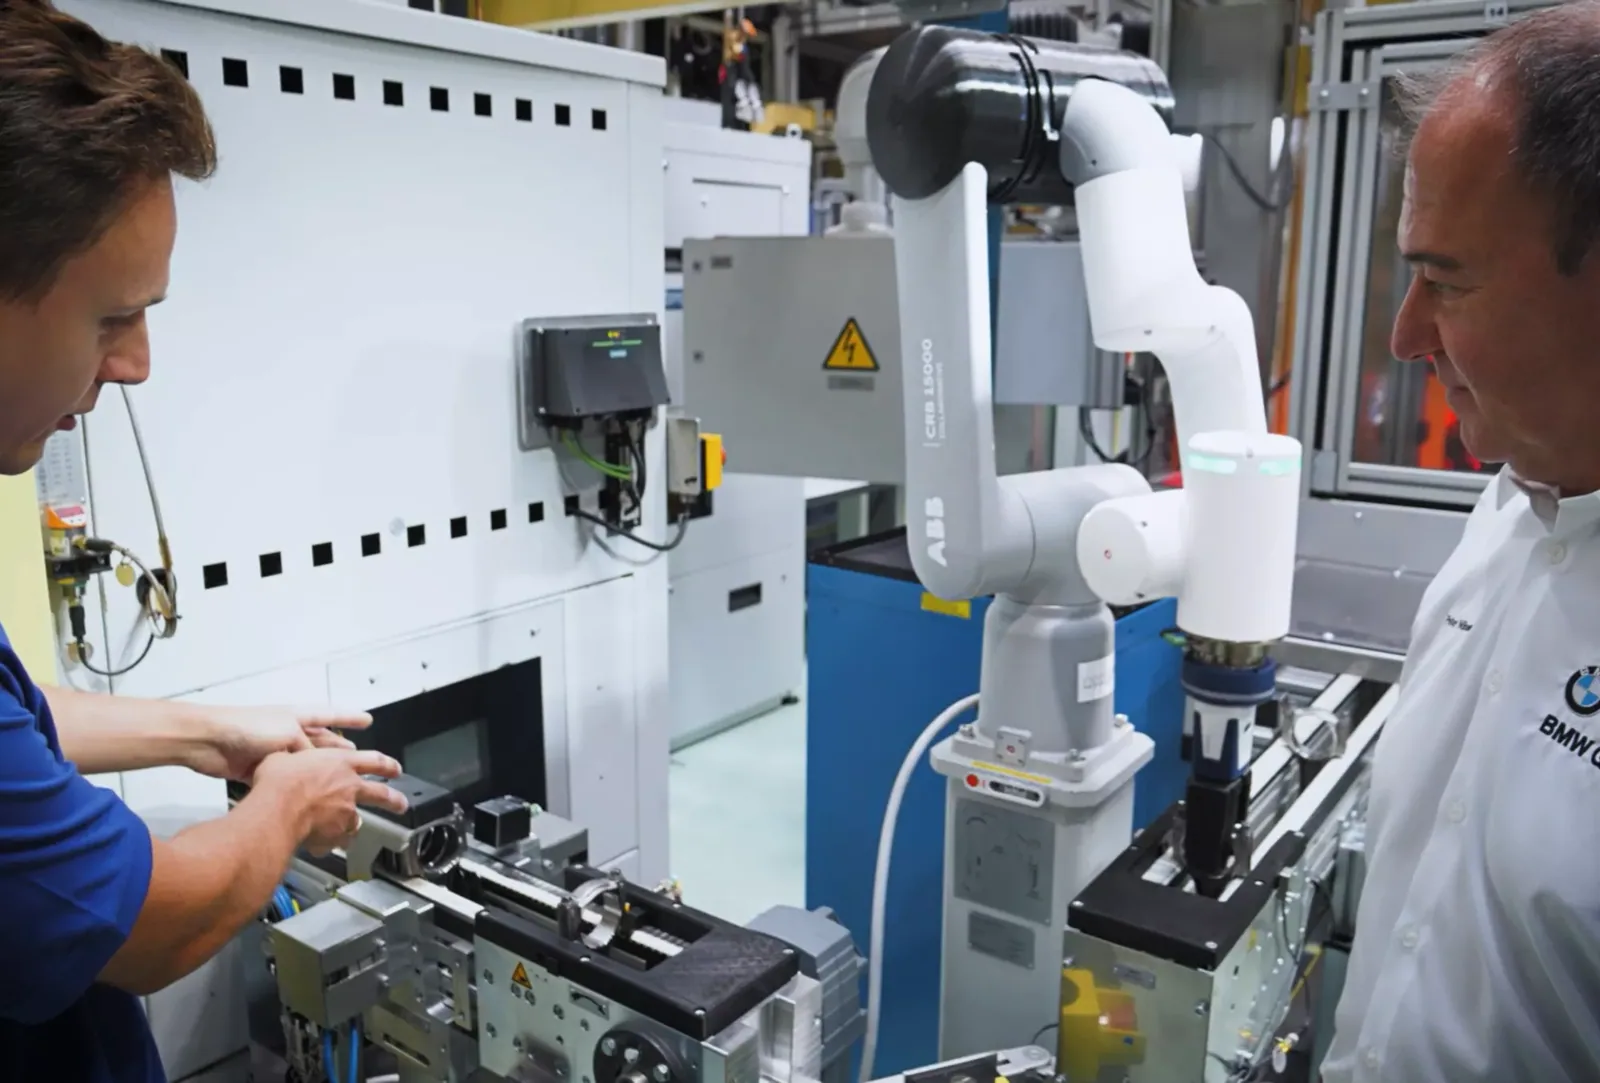
能与人并肩工作的机械臂
什么是协作机械臂
协作机械臂(俗称"协作机械手""协作机器人""cobot")本质上是带力感知与安全控制的六轴机械臂——它和传统六轴机械臂结构相似,但通过三项关键技术实现"人机共站":关节力矩传感器(感知接触力)、碰撞检测算法(碰到人立即停止)、功率与力限制(按 ISO/TS 15066 把接触力控制在人体安全阈值内)。
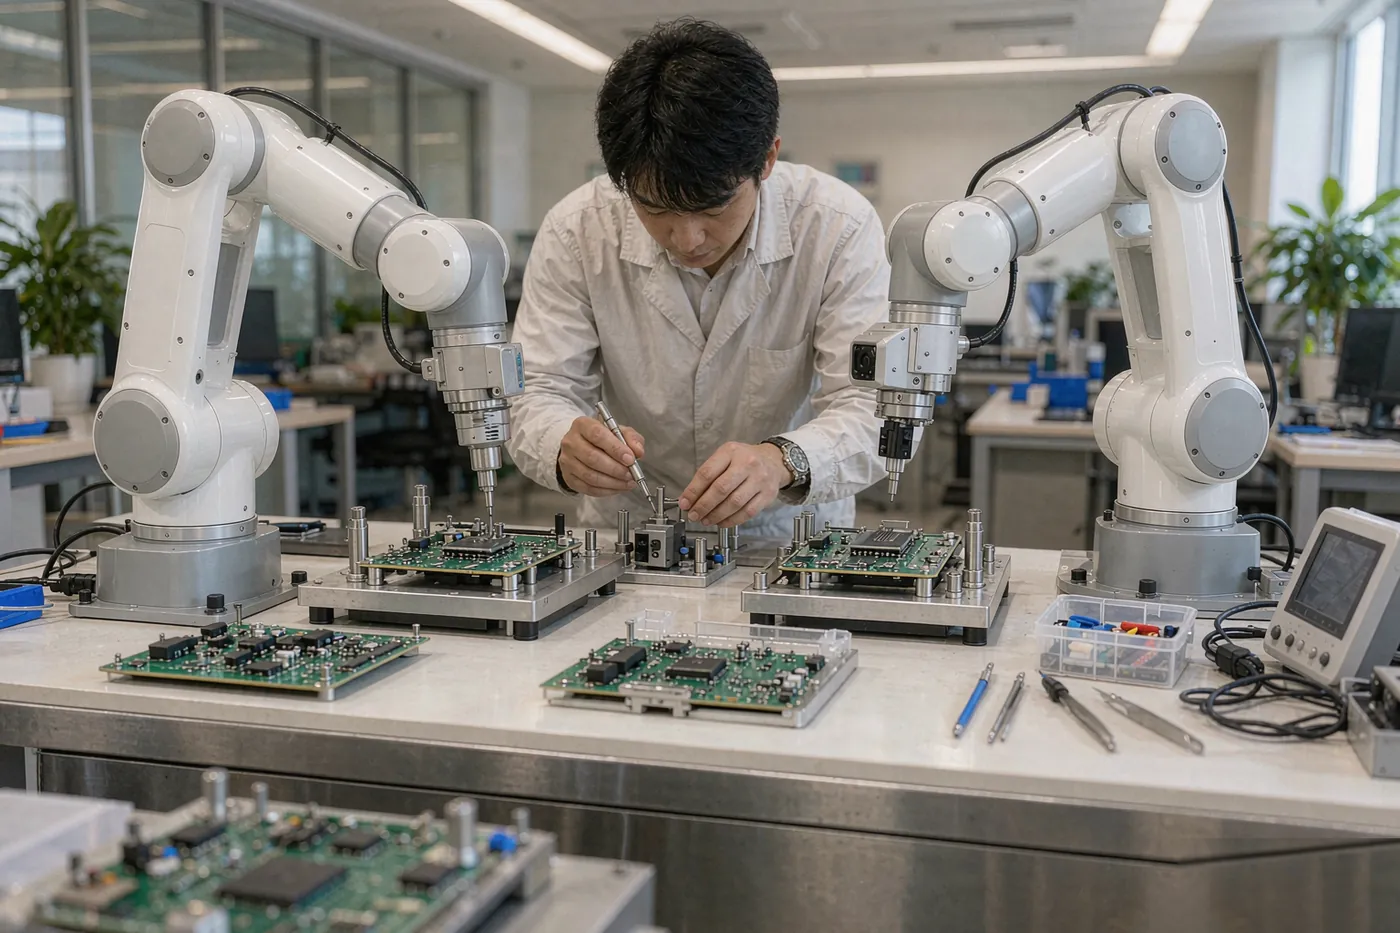
传统工业机械臂必须关在安全围栏里(碰到人会致伤),协作机械臂则可以和人共享工作空间,无需(或只需简化)围栏。它通常自重轻、关节圆润无锐边、可拖拽示教(手把手教动作),编程门槛极低——这正是它近年在中小企业快速普及的原因。
| 参数 | 协作机械臂 | 传统六轴机械臂 |
|---|---|---|
| 负载 | 3 – 35kg(主流 5–16kg) | 3 – 700kg+ |
| 速度 | 较低(安全限速) | 高 |
| 安全防护 | 力控+碰撞检测,可人机共站 | 需安全围栏隔离 |
| 编程方式 | 拖拽示教+图形化,易上手 | 示教器/离线编程,需培训 |
| 部署 | 轻、可移动、免围栏 | 固定安装、需围栏 |
| 精度 | ±0.02 – ±0.1mm | ±0.02 – ±0.1mm |
| 价格 | 同负载下偏高 | 同负载下偏低 |
优点与局限
优点:部署灵活(免围栏、可移动)、易用(拖拽示教,工人即可编程)、安全(人机协作)、投资回收快(适合中小批量多品种)。是中小企业自动化入门的首选。
局限:负载与速度受限(安全限速),高节拍大批量场景不如传统六轴;同负载价格偏高;力控精度与刚性在重载精密工况下不及专用机型。它擅长"灵活、安全、易用",不擅长"高速、重载"。
协作机械臂的主战场
| 应用工艺 | 适用场景 | 技术要点 |
|---|---|---|
| 机床上下料 | 中小批量、多品种 | 拖拽示教快速换型 |
| 码垛(轻件) | 产线末端、人机混线 | 垛型程序化 |
| 装配拧紧 | 人机协同工位 | 力控装配、扭矩监控 |
| 点胶涂覆 | 中小件、多品种 | 轨迹规划 |
| 检测 | 来料抽检、多点位 | 视觉搭载 |
| 包装 | 装箱、贴标 | 末端快换 |
协作机械臂的四种协作模式
按 ISO/TS 15066,人机协作有四种模式:安全级监控停止(人进入则停)、手动引导(人拖拽示教)、速度与间隔监控(人靠近则降速)、功率与力限制(接触力受控,可持续接触)。多数协作机械臂支持组合使用,具体安全方案需按现场做风险评估(RIA)。
常见问题
协作机械臂能完全替代传统六轴吗?
不能,是互补关系。协作臂擅长中小批量、多品种、人机混线、部署灵活的场景;传统六轴在高速、重载、大批量、高节拍场景仍有不可替代的优势(负载谱系全、速度快、成本低)。很多工厂两者并用。
协作机械臂真的安全到不用围栏吗?
要看风险评估。功率与力限制模式下可以人机共站,但仍需按 ISO/TS 15066 做风险评估:末端形状(不能有锐边尖角)、工件重量(夹持重物碰撞仍有风险)、运动速度都要核算。不是"买了协作臂就绝对安全",而是要做合规的安全评估。
协作机械臂和"机械手"什么关系?
协作机械臂就是带力控和安全功能的六轴机械臂,属于机械臂/机械手的一种。客户搜"协作机械手""协作机械臂"指的就是它。本站在库的优傲、遨博、节卡等品牌都是协作机械臂主流品牌。
拖拽示教真的工人就能学会吗?
基础动作能。拖拽示教(手把手带着机械臂走一遍轨迹并记录)门槛极低,普通工人培训半天即可上手简单取放;但涉及视觉引导、复杂逻辑、多机协同时,仍需工艺工程师介入。我们交付含操作培训,确保客户团队能独立维护常用程序。
本站在库协作机械臂(123 款)
按品牌浏览
以下为本站在库该结构形态的代表机型,点击查看规格参数、技术解读与维保要点。完整机型列表见各品牌页。