
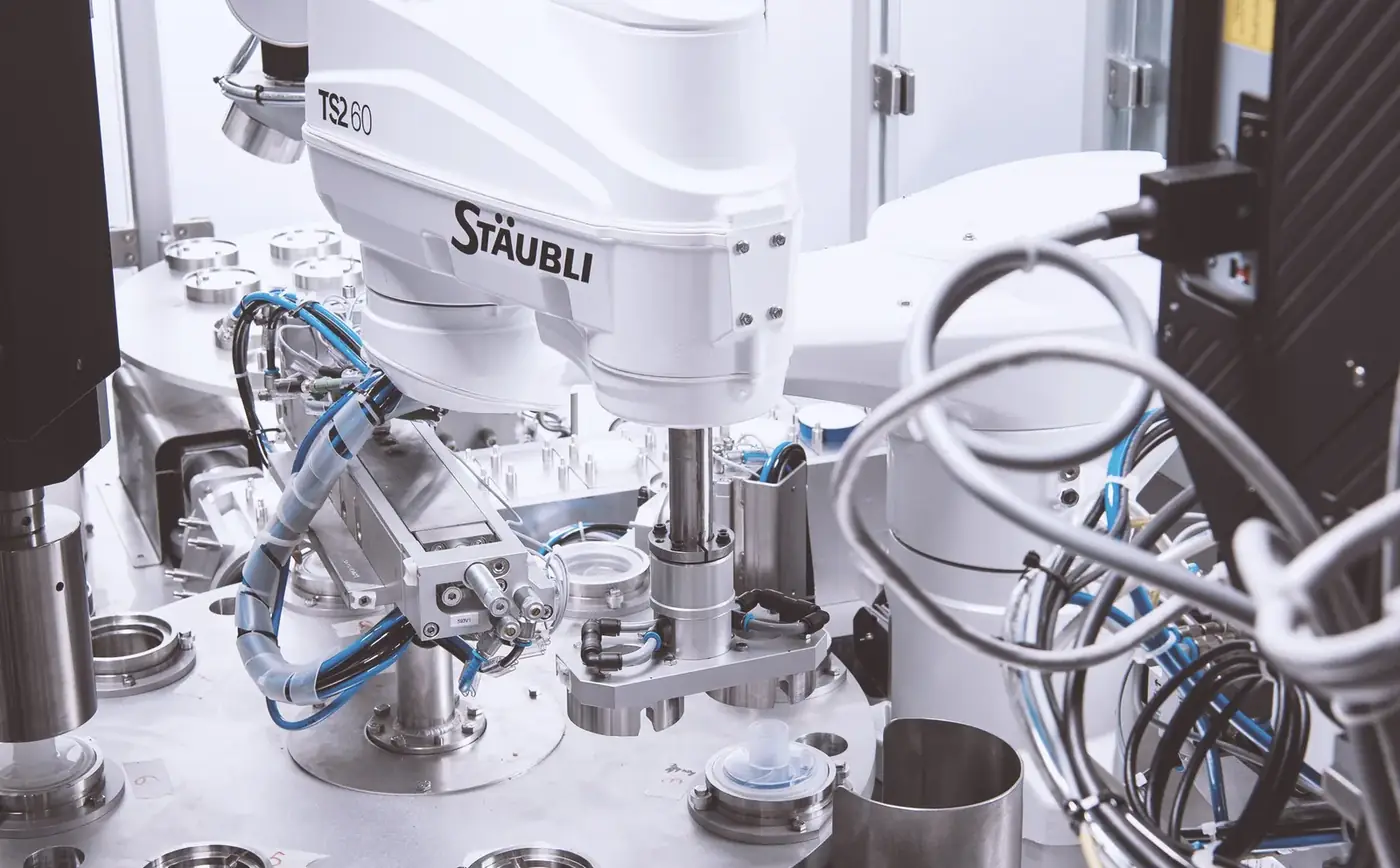
应用概述
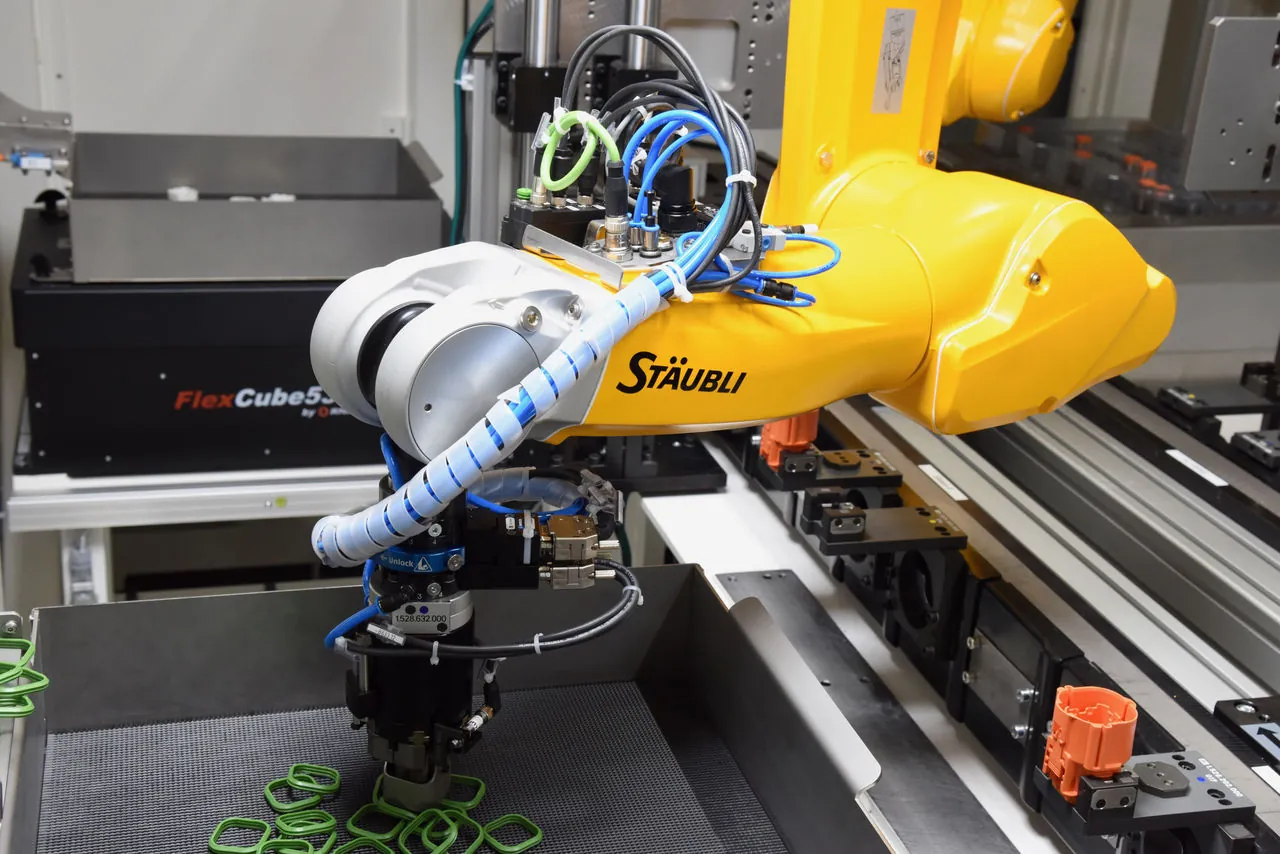
机器人装配是最能体现柔性制造能力的工序——从 3C 电子的连接器插接、汽车总成的螺栓拧紧,到家电部件的卡扣安装,装配工时约占制造总工时的三成以上。与焊接、搬运不同,装配是精度与力控的双重工艺:零件要对得准,还要插得进、拧得稳——纯位置控制的刚性装配极易卡滞、损伤零件。
应用要点
整理自品牌官方应用资料,已标注来源。
工艺验证、工作站方案、编程示教与投产陪跑,机器人应用落地交钥匙交付。
了解详情 → 新工业机器人销售主流品牌全新机器人代理销售与选型配套,满足新增产线与扩产的一手设备需求。
了解详情 → 自动化设备研发夹具末端、输送定位、安全外围与整套控制系统的研发与集成交付。
了解详情 → 算法与控制系统研发运动规划、机器视觉与 PLC/SCADA 系统开发,解决节拍、精度与数据互联瓶颈。
了解详情 → 机器人租赁在库机型短租长租与租转购,含运输、安装调试与租期维保。
了解详情 → 软硬件升级服务控制系统替换、软件固件升级、机械翻新与安全改造,让老设备恢复性能。
了解详情 → 维保与维修上门检测、故障诊断维修与年度维保合约,覆盖 21 品牌 1310 款机型。
了解详情 → 二手与库存机器人销售二手机回收、检测整备与再销售,附检测记录与质保,可以旧抵新。
了解详情 →装配自动化典型应用场景
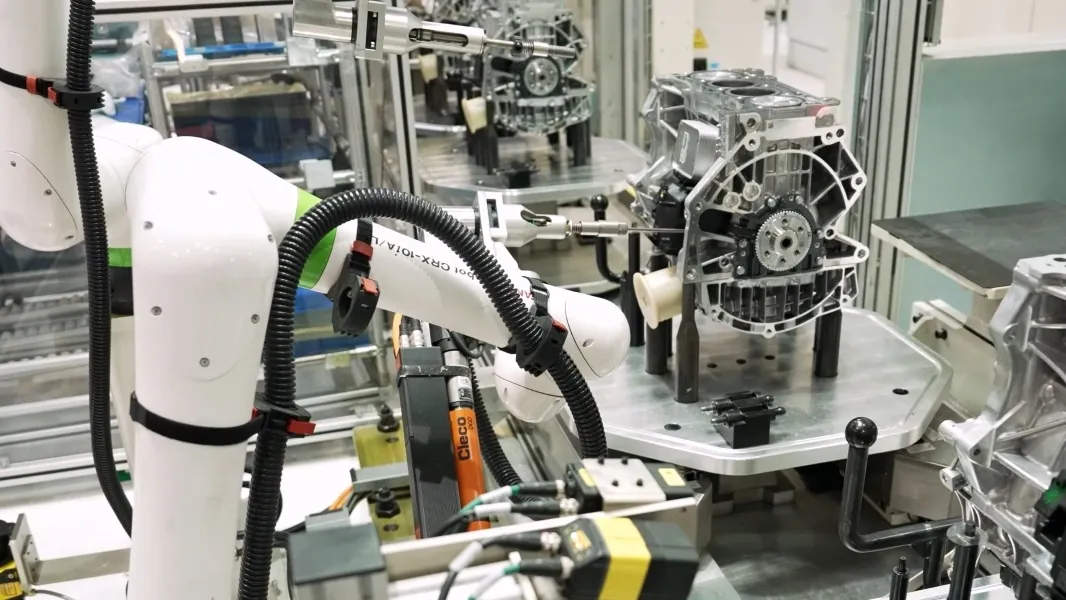
以下为恒桓团队及行业实践中具有代表性的装配自动化场景(客户名称按惯例隐去),按"背景痛点 → 实施方案 → 落地成效"结构化整理,供同类需求的企业参考评估。
| 场景 | 背景与痛点 | 实施方案 | 落地成效 |
|---|---|---|---|
| 重庆某笔电配套企业 · 连接器装配线 | 连接器装配精度要求高(配合公差 ±0.05mm),人工分拣对位效率低、质量波动大。 | SCARA 配视觉引导与力控压装模块,连接器振动盘自动供料定向,压装力-位移曲线在线判定。 | 装配节拍 1.8 秒/件,一次合格率 99.5% 以上,一条线替代 4 名作业员,压伤不良降为零。 |
| 成都某汽车零部件厂 · 副车架拧紧站 | 副车架 24 个拧紧点分三个扭矩等级,人工拧紧无法提供可追溯的扭矩记录,主机厂审核不达标。 | 六轴机器人配浮动主轴与智能电批,三级扭矩-转角窗口监控,拧紧数据按件上传 MES 系统绑定 VIN。 | 拧紧合格率 100%,质量记录完整可追溯,顺利通过主机厂过程审核,单件拧紧时间缩短 40%。 |
| 绵阳某家电企业 · 协作臂混流总装 | 30 余个型号混流生产,批量小、换型频繁,传统专机自动化方案投资无法回收。 | 两台协作机械臂承担压缩机拧紧与主控板安装工序,柔性件仍由人工装配,扫描产品条码自动切换程序。 | 换型时间缩短到 10 分钟以内,装配线人员减少三分之一,投资回收期约 16 个月。 |
常用该工序的行业
点击查看行业整体机器人应用方案。
装配自动化:从"刚性专机"到"柔性机器人"的行业迁移
装配是制造环节里动作最复杂的工序:抓取、对位、压入、锁附、卡接、涂脂、检测往往在几十秒内连续完成。过去高产量装配靠刚性专机,多品种中小批量靠人工;随着力控传感、视觉引导与柔性夹具成熟,机器人装配正在吃掉两者的中间地带——品种切换靠程序配方,节拍靠动作重叠优化,质量靠过程监控。
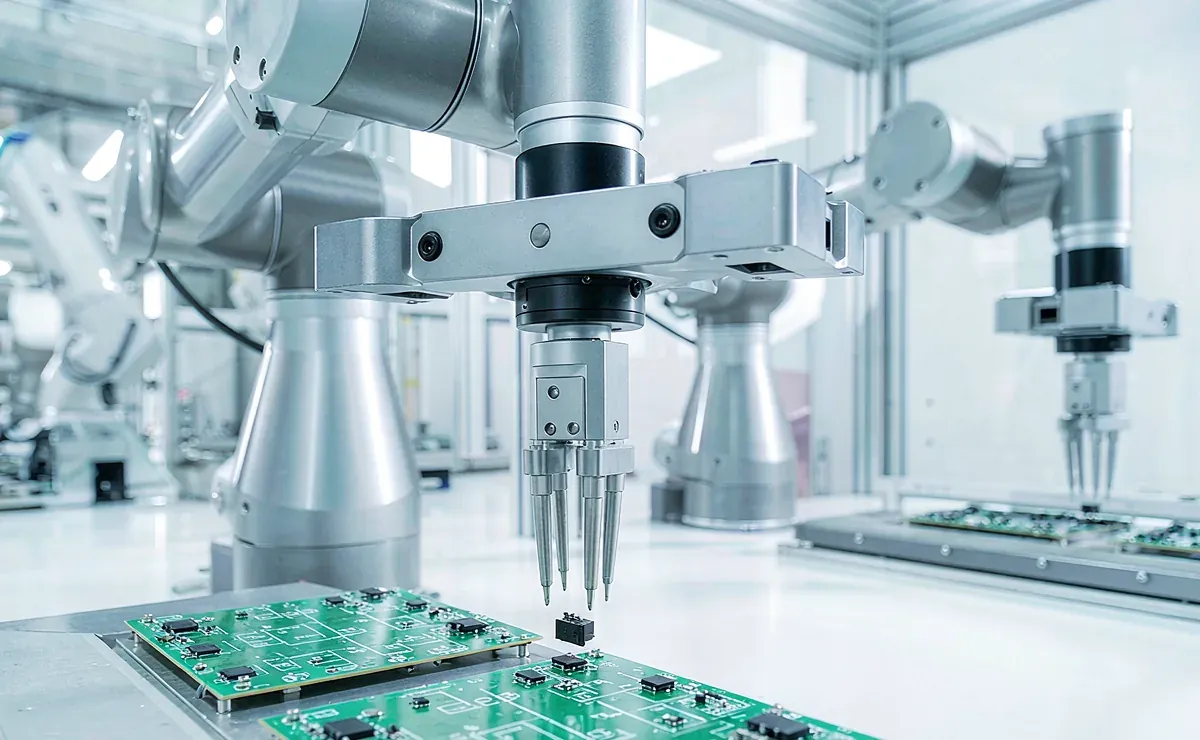
装配机器人的技术分水岭是"精度+感知":重复定位精度 ±0.02mm 级满足多数压装与锁附需求;有装配间隙补偿需求的工况(轴孔装配、齿轮啮合)则必须引入六维力控或视觉伺服,靠"硬怼"会损伤工件。
| 装配工序 | 核心技术 | 质量控制点 | 常用末端 |
|---|---|---|---|
| 压装(轴承/衬套/销轴) | 力-位移双闭环监控 | 压装曲线窗口判定,超限即停 | 伺服压头+力传感器 |
| 螺纹锁附 | 扭矩/角度双监控 | 扭矩精度 ±3%,漏锁错锁检测 | 多轴锁附头/手持式自动送钉 |
| 卡接与插接 | 柔顺控制+姿态微调 | 插入力突变监测,卡到位信号确认 | 柔性手指/RCC 顺从装置 |
| 涂脂与密封装配 | 定量涂覆+轨迹控制 | 胶量一致性 CV≤5% | 计量泵+涂胶阀 |
柔性装配产线的设计逻辑
基准统一:装配精度的上限由定位基准决定——工件托盘、机器人手爪、压装工装的基准体系必须闭环设计,任何一环的基准漂移都会累积到装配间隙上。
供料节拍匹配:装配机器人的瓶颈往往在供料:振动盘、料仓、Tray 盘上料的节拍与稳定性要和主机匹配,供料卡滞占柔性装配线停机时间的半数以上,供料方案的可靠性验证不能省。
数据追溯:每个产品的压装曲线、扭矩值、检测数据绑定产品码上传 MES——汽车与医疗器械行业的强制要求,也是普通制造业应对客诉的证据链。
人机分工:复杂判断与柔性动作留给人,重复高精度动作交给机器人;协作机器人在小件装配场景与人工共站,占地小、部署快,是多品种小批量的务实选择。
工艺问答
装配间隙只有几个丝,机器人能装进去吗?
分情况:间隙 ≥0.1mm 且有倒角引导,高精度机器人+精定位工装可直接装配;间隙更小或无倒角,需要六维力控搜索算法或视觉伺服引导,我们有对应的工艺方案与成功案例,先打样验证。
多品种混线怎么切换?
程序配方化+快换末端:品种识别(扫码或视觉)自动调程序,末端快换 30 秒内完成;夹具设计兼容多品种定位基准。换型时间指标写进方案验收标准。
锁附数据能对接我们的 MES 吗?
能。智能电批/伺服拧紧轴普遍支持 Open Protocol、Profinet、EtherNet/IP 通讯,扭矩与角度曲线实时上传,按您的 MES 接口协议对接,无 MES 时我们提供本地数据库+看板方案。
装配工艺深度解读
装配自动化的技术分水岭是力觉:六维力传感器(分辨率可达 0.1N 级)让机器人实现搜索-插入式装配,对来料位置公差的容忍度从 ±0.02mm 放宽到 ±0.2mm;智能电批配扭矩-转角监控,让每一颗螺丝的拧紧曲线可追溯;视觉引导粗定位+力引导精配的架构是当前精密装配的标准解法。SCARA 与协作机械臂则凭易用性与低成本,在中小批量多品种的装配场景快速渗透。
恒桓为西南制造企业提供装配工艺整体方案:力控装配站设计、多轴拧紧系统、视觉与力觉集成、装配程序开发,以及装配机器人的选型、编程培训与维保服务。
装配自动化的技术演进与西南市场
装配自动化呈现三个趋势:一是力控平民化——协作机械臂关节内置力矩传感器,免外挂六维力传感器即可实现力控装配,部署成本大幅下降,中小装配场景的自动化门槛显著降低;二是柔性拧紧——智能电批支持多程序组、扭矩-转角窗口监控与数据上传,混流装配线上不同型号的拧紧策略扫码自动切换,实现零换型;三是人机混线——线束、软饰件等复杂柔性零件仍由人工装配,机器人承担精准、重载、重复的工序,整体效率与投资的最优平衡正在替代全自动化的执念。
从行业分布看,3C 电子装配是 SCARA 与小型六轴的主战场,汽车零部件装配以中大负载六轴+力控为主,家电总装线协作机械臂渗透最快。西南地区的笔电配套(重庆)、显示与智能硬件(成都)产业集群装配自动化需求稳定增长,传统汽车与装备企业的装配线改造也在提速。
装配工作站的工程要点与运维管理
装配站落地的三类常见失效模式:一是对不上——视觉标定漂移或夹具定位销磨损导致装配失败率爬升,需建立手眼标定的周期性核验制度(建议每周用标准件复核);二是拧不合格——螺孔偏斜造成滑牙、浮锁,浮动主轴(Z 向浮动机构)配合扭矩-转角窗口监控可有效拦截;三是压装卡滞——压入力过大或角度偏斜损伤零件,必须配置力-位移监控,检测到力突变立即回退报警。
装配站的运维核心是标定管理:手眼标定周检、拧紧工具扭矩月检(用扭矩测试仪校验并留档)、压装力传感器季度标定。装配程序与工艺参数要版本化管理——换型程序、扭矩策略、压装曲线的每次修改都应可追溯。恒桓的装配站维保合约包含全部标定项目与数据记录模板。