
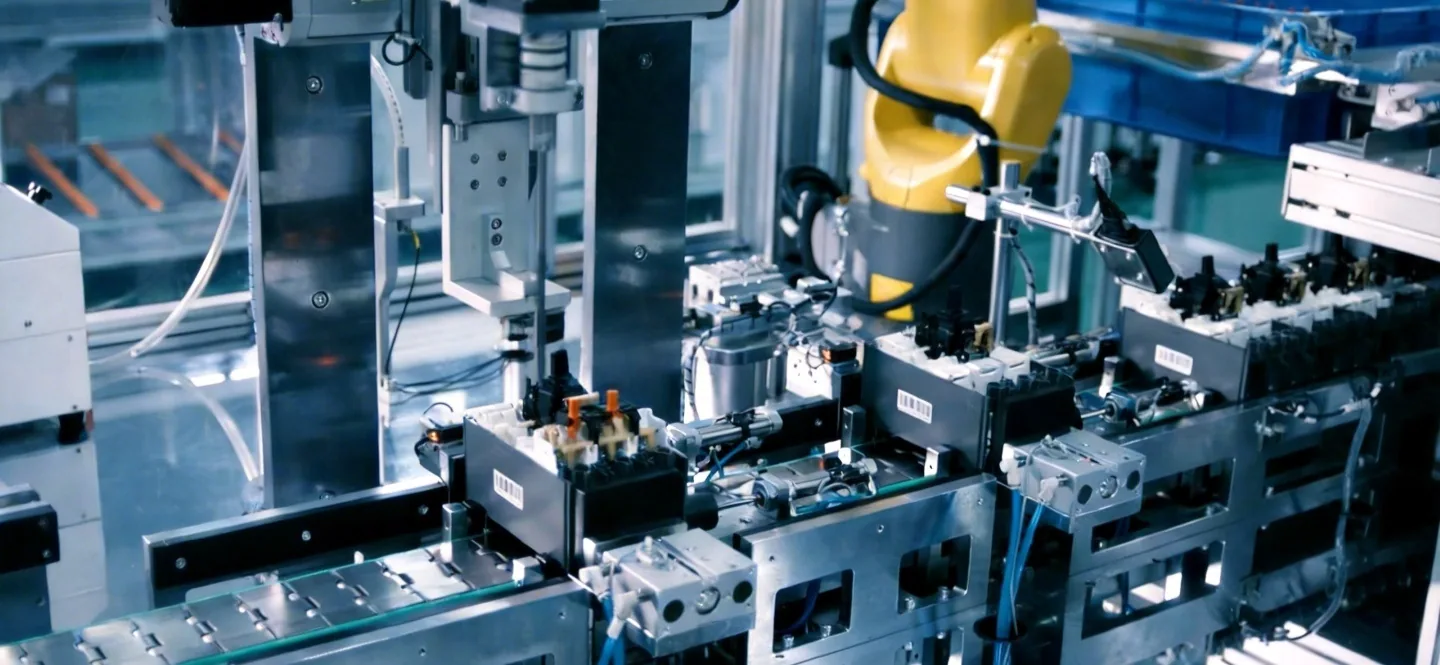
产线跑到一定阶段,瓶颈往往不在硬件而在软件:节拍差两秒、定位差半毫米、数据传不上去。我们做这三类研发工作,用算法和控制系统把现有设备的潜力榨出来,而不是动不动建议换设备。
我们怎么接研发项目
研发项目最怕"需求一句话、交付遥遥无期"。我们的做法是把需求拆成可验证的小目标:先做离线验证或台架验证,指标达标再上产线;每个阶段有明确的验收数据,达不到就止损,不拖。
- 01需求拆解与指标定义(节拍/精度/检出率等量化)
- 02离线或台架验证
- 03产线部署与灰度运行
- 04数据复盘与迭代
常见问题
只优化程序不动硬件可以吗?
可以,而且我们建议先这么做。多数节拍问题通过轨迹与逻辑优化能挤出 10%-20% 产能,成本远低于换设备。
行业现状:算法与控制系统是机器人的"第二增长曲线"
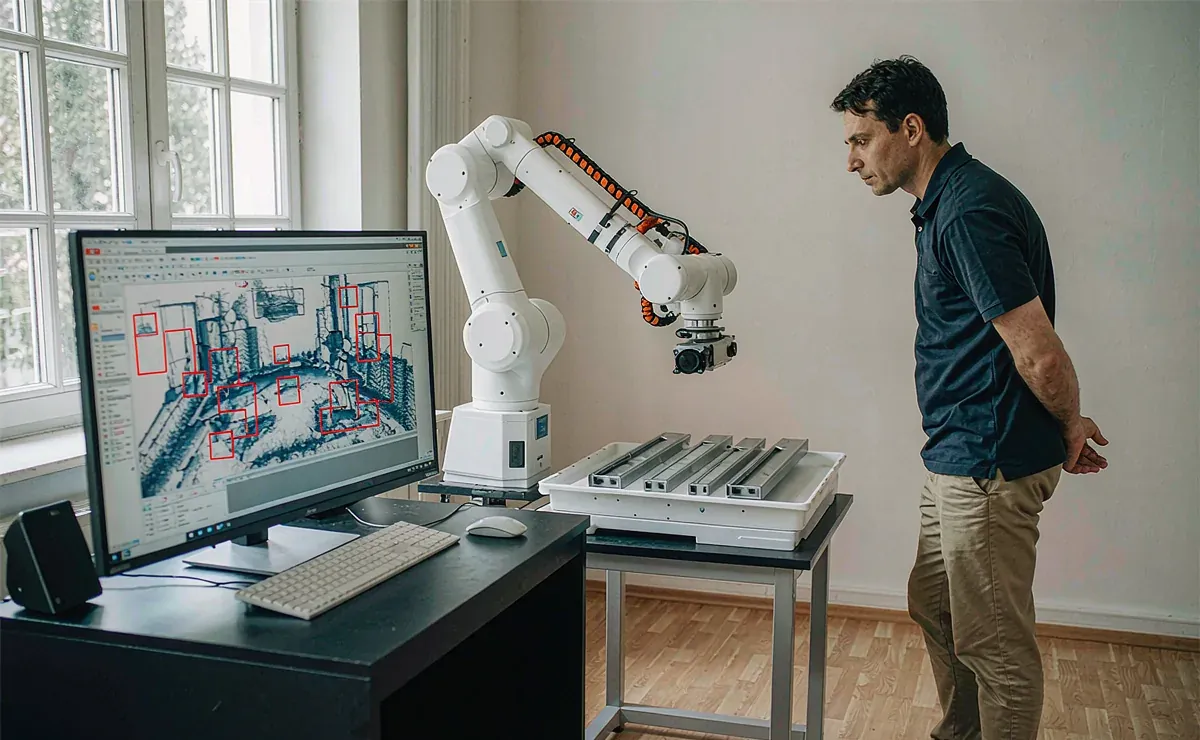
本体硬件的差距正在缩小——国产机器人的重复定位精度普遍进入 ±0.03mm 区间,减速器、伺服电机等核心部件的国产化率持续提升。真正拉开差距的是控制算法与软件生态:同样的硬件,运动规划算法决定节拍上限,振动抑制算法决定精度下限,视觉与力控算法决定能干什么活,数据接口决定能不能融入智能工厂。
对制造企业而言,这意味着三类典型需求:一是存量设备挖潜——机器人本体还好,但节拍差几秒、轨迹抖、换型麻烦,通过运动优化与离线编程就能解决,不必换新机;二是新工艺攻关——打磨、去毛刺、复杂装配需要力控与视觉引导,靠示教器手工编程效率极低;三是数据化改造——设备数据孤岛打通,接入 MES 做追溯与看板,这是智能工厂与申报各级智能制造项目的基础条件。
| 研发方向 | 核心技术 | 典型适用场景 |
|---|---|---|
| 运动控制与轨迹优化 | 加减速规划、振动抑制、奇异点规避、离线编程与仿真 | 节拍不达标、轨迹抖动、多机干涉、频繁换型 |
| 机器视觉与感知 | 2D/3D 视觉定位、缺陷检测、视觉伺服、手眼标定 | 无序抓取、装配对位、外观检测、焊缝跟踪 |
| PLC 与工业软件 | PLC/HMI/SCADA 开发、OPC UA/MQTT 数据集成、MES 对接 | 产线总控、数据采集、看板追溯、老线数字化 |
研发项目怎么接:从问题定义到指标验收
算法类项目最忌"目标模糊"。我们的接项流程把问题定义放在第一位:节拍差多少秒、精度差多少丝、检测漏检率要求多少,全部量化成可测试的验收指标,写进技术协议。没有量化指标的需求,我们先做诊断测试出基线数据,再一起定目标。
开发过程采用"仿真先行、实机验证"的双轨制:运动规划与视觉算法先在仿真环境(RobotStudio / ROBOGUIDE / Visual Components 等)里跑通,再上实机标定验证,把实机调试时间压缩到最短。所有交付程序带完整注释与参数说明,客户的工程师培训后能自行调参。
深度问答
只优化节拍不换硬件,能提升多少?
视基线而定。通过加减速规划、运动重叠、轨迹平滑与奇异点规避,单站节拍通常可压缩 10%–25%。我们先做节拍诊断,出《节拍分析报告》列出每个动作段的耗时与优化空间,优化幅度有数据支撑再签约。
视觉项目失败的常见原因是什么?
八成是光学方案而不是算法:光照不稳定、镜头选型错误、工件表面反光、景深不足。我们的流程是光学方案验证先行——用工件实物打光测试,出图像质量评估报告,光学不可行就直说,不用算法硬凑。
我们的设备是十几年前的老系统,能做数据化吗?
多数可以。老控制器若不支持 OPC UA,可走三条路:IO 硬接线采集关键状态、加装协议网关、或结合我们的控制系统升级服务直接换控制器。按预算与设备剩余寿命给比选方案。