
节拍优化
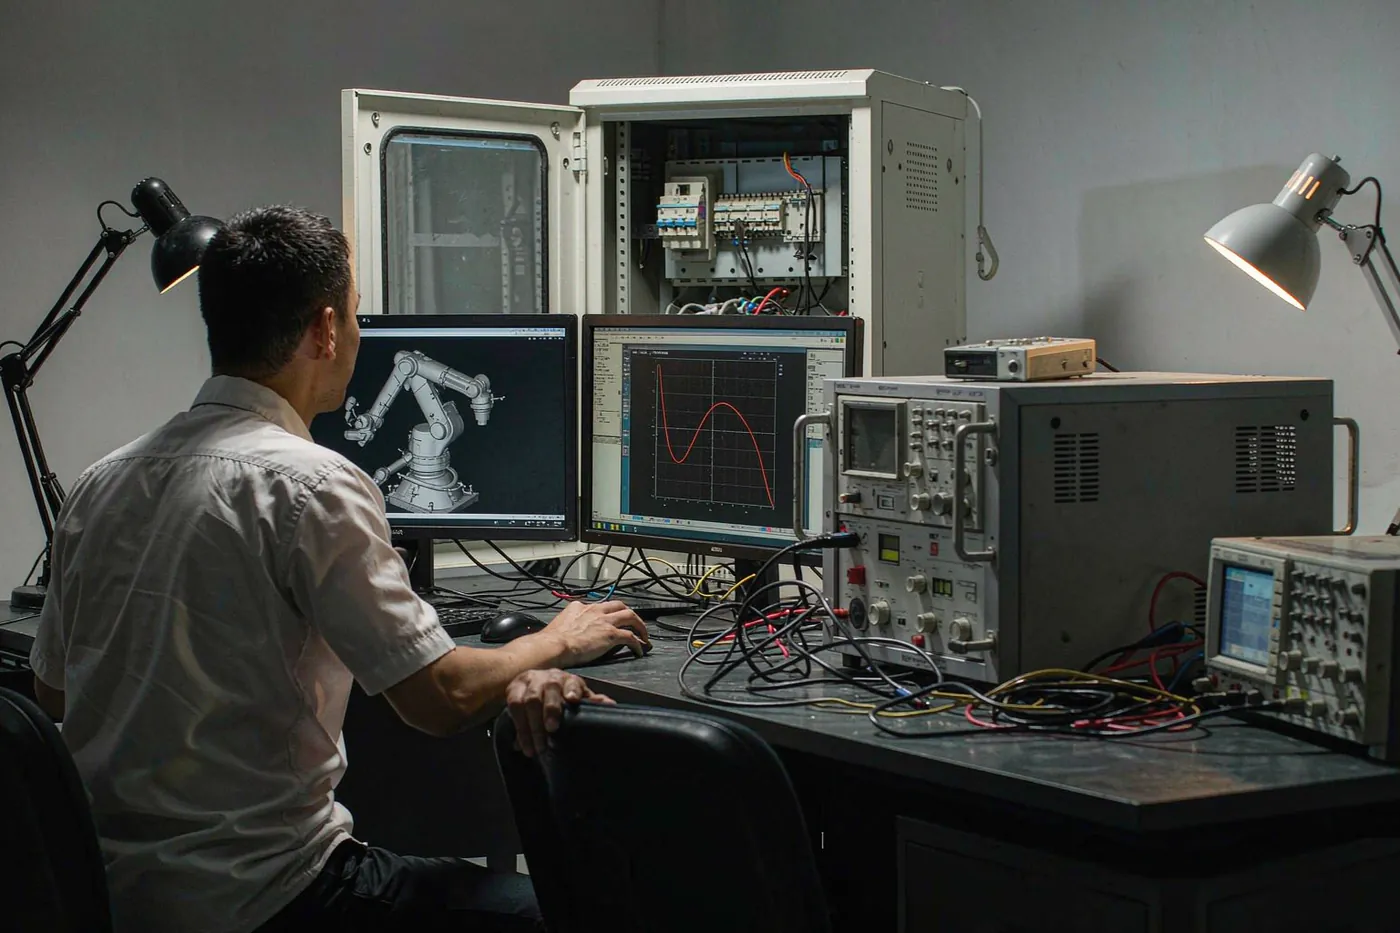
振动抑制
多机协同
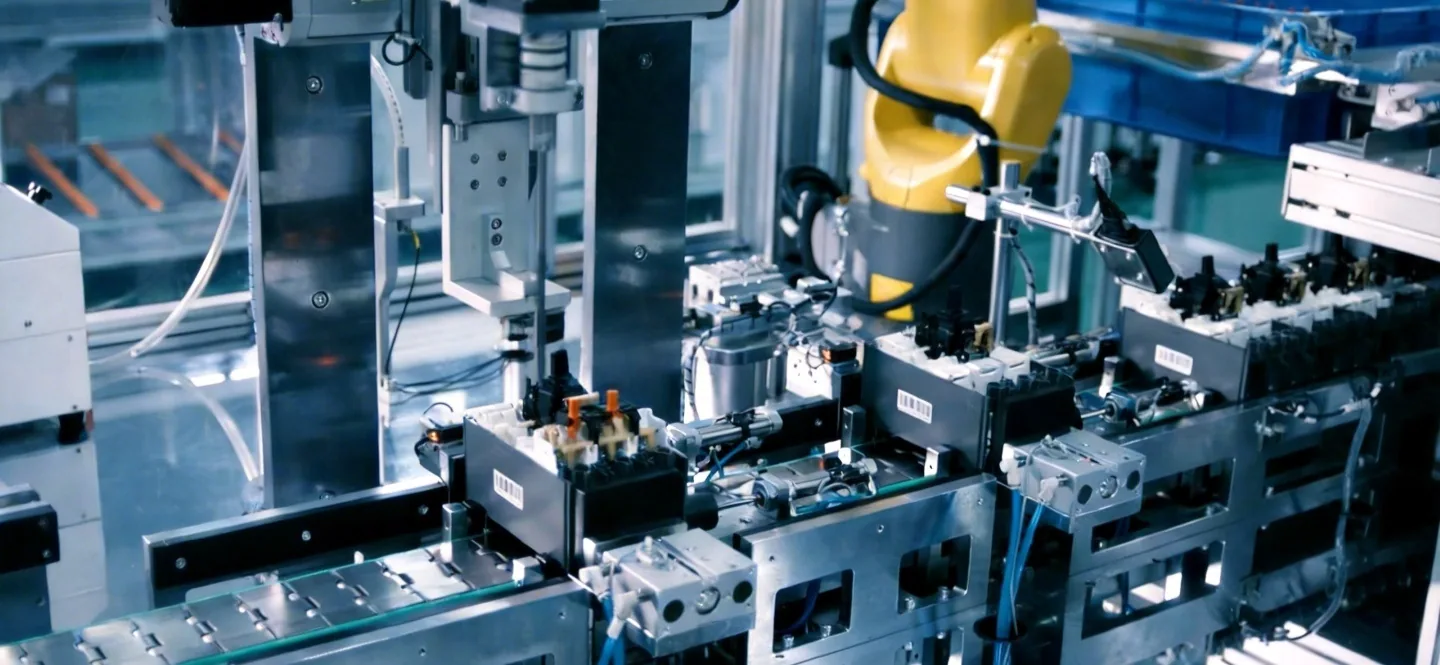
同样的机器人,程序写得好坏节拍能差 15% 以上。我们做轨迹级的优化:减少空行程、平滑加减速、消除到位振动、优化等待逻辑,必要时做多机协同与干涉区管理。
优化手段
- 空行程压缩与路径重排:合并点位、优化过渡姿态
- 加减速与平滑参数调优:抑制残留振动、缩短稳定等待
- 工艺段速度曲线定制:焊接/涂胶段恒速、搬运段提速
- 多机协同:干涉区时序管理、任务动态分配
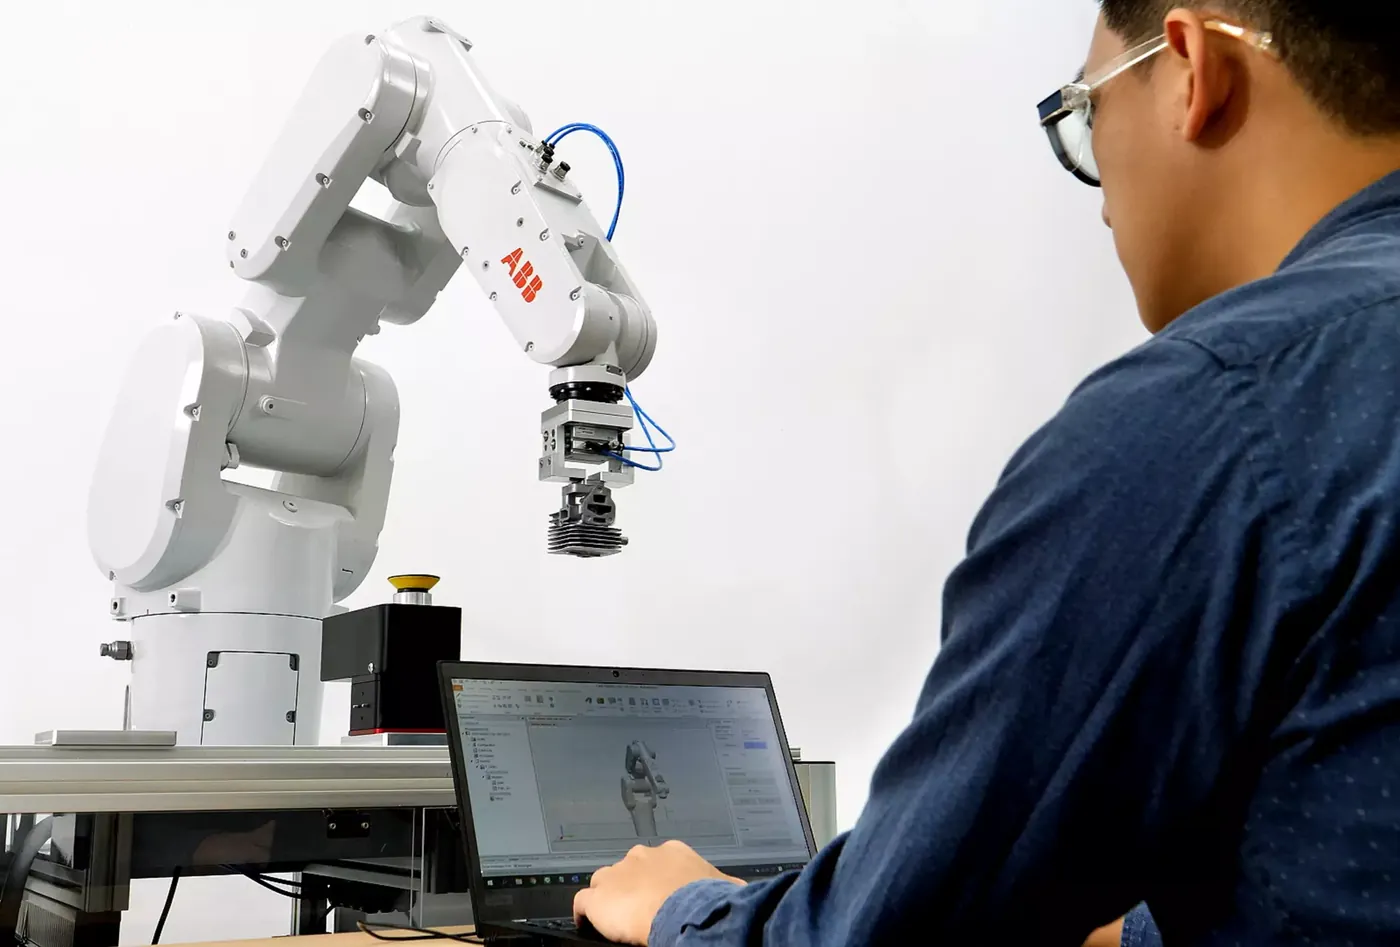
- 离线仿真:改造前在仿真环境验证节拍收益
典型案例指标
| 场景 | 优化前 | 优化后 |
|---|---|---|
| 码垛工作站节拍 | 7.2 件/分钟 | 8.5 件/分钟(+18%) |
| 焊接工作站到位振动 | 稳定等待 0.6s | 0.2s(振动抑制) |
| 双机干涉区 | 固定时序等待 | 动态时序(-1.1s/循环) |
节拍与精度的矛盾,靠运动规划算法调和
机器人运动控制的本质是在时间最优与平稳精确之间求平衡:加速度拉满节拍最快,但激振会让轨迹超差、齿轮提前磨损。成熟的运动控制要做四件事:加减速曲线规划(S 曲线替代梯形曲线,抑制柔性激振)、振动抑制(输入整形与前馈补偿)、奇异点规避(姿态突变区提前绕行)、多轴协同(本体与变位机、导轨的联动插补)。
| 问题现象 | 典型根因 | 优化手段 | 预期改善 |
|---|---|---|---|
| 节拍达不到设计值 | 加减速参数保守、空行程路径冗余、动作无重叠 | S 曲线参数整定、轨迹重构、抓放动作与移动重叠 | 节拍 -10%~-25% |
| 轨迹末端抖动 | 刚性不足激振、奇异点附近速度突变、减速器背隙 | 输入整形滤波、奇异区绕行规划、背隙补偿 | 抖动幅度 -50% 以上 |
| 定位精度漂移 | 热变形、零点漂移、工具坐标系标定误差 | 激光跟踪仪标定、热补偿模型、定期零点校验规程 | 重复精度回到出厂级 |
| 多机干涉风险 | 共享工作区无协同逻辑 | 干涉区互锁信号、协同调度算法、仿真验证 | 干涉事故归零 |
| 换型调整时间长 | 点位全靠示教器手工改 | 离线编程+参数化配方,换型调程序不调点位 | 换型时间 -60% 以上 |
离线编程与数字孪生:把调试搬进电脑
传统示教编程的痛点是占用生产时间——工程师在产线上一遍遍动机器人,产线就得停着。离线编程(OLP)把轨迹规划、可达性检查、干涉验证、节拍仿真全部放进三维数字模型里完成,程序生成后一次性下载到实机微调。换型频繁的多品种产线,离线编程几乎是必选项。
我们的离线编程服务覆盖 FANUC(ROBOGUIDE)、ABB(RobotStudio)、安川(MotoSim)、川崎(K-ROSET)、库卡(Sim Pro)等主流平台,也支持 Visual Components 做跨品牌整线仿真。仿真报告包含:可达性分析、干涉检查清单、节拍分解表、优化前后对比。
运动优化服务的交付物
- 《节拍诊断报告》:逐动作段耗时分解与优化空间量化
- 优化后的机器人程序(带注释)与参数变更记录
- 轨迹精度测试报告:激光跟踪仪或百分表实测数据
- 离线仿真模型文件:后续换型可复用
- 操作培训:客户工程师掌握日常调参与点位维护
深度问答
优化会不会影响设备保修?
参数级优化(加减速曲线、轨迹点位)不涉及硬件改动,不影响本体保修;若设备已过保则无此顾虑。所有变更前备份原始程序与参数,可随时回滚。
振动抑制需要加装传感器吗?
多数不需要。基于模型的输入整形与前馈补偿用现有控制器即可实现;只有柔性特别大的长臂工况才考虑加装加速度传感器做主动抑振,方案阶段我们会评估必要性。