
工业机器人种类大全
工业机器人、机械臂、机械手到底是什么关系?本站按结构形态与功能用途两个维度,系统梳理各类机器人,并附本站在库 1300 余款机型的分类索引,帮您快速找到对的那一台。
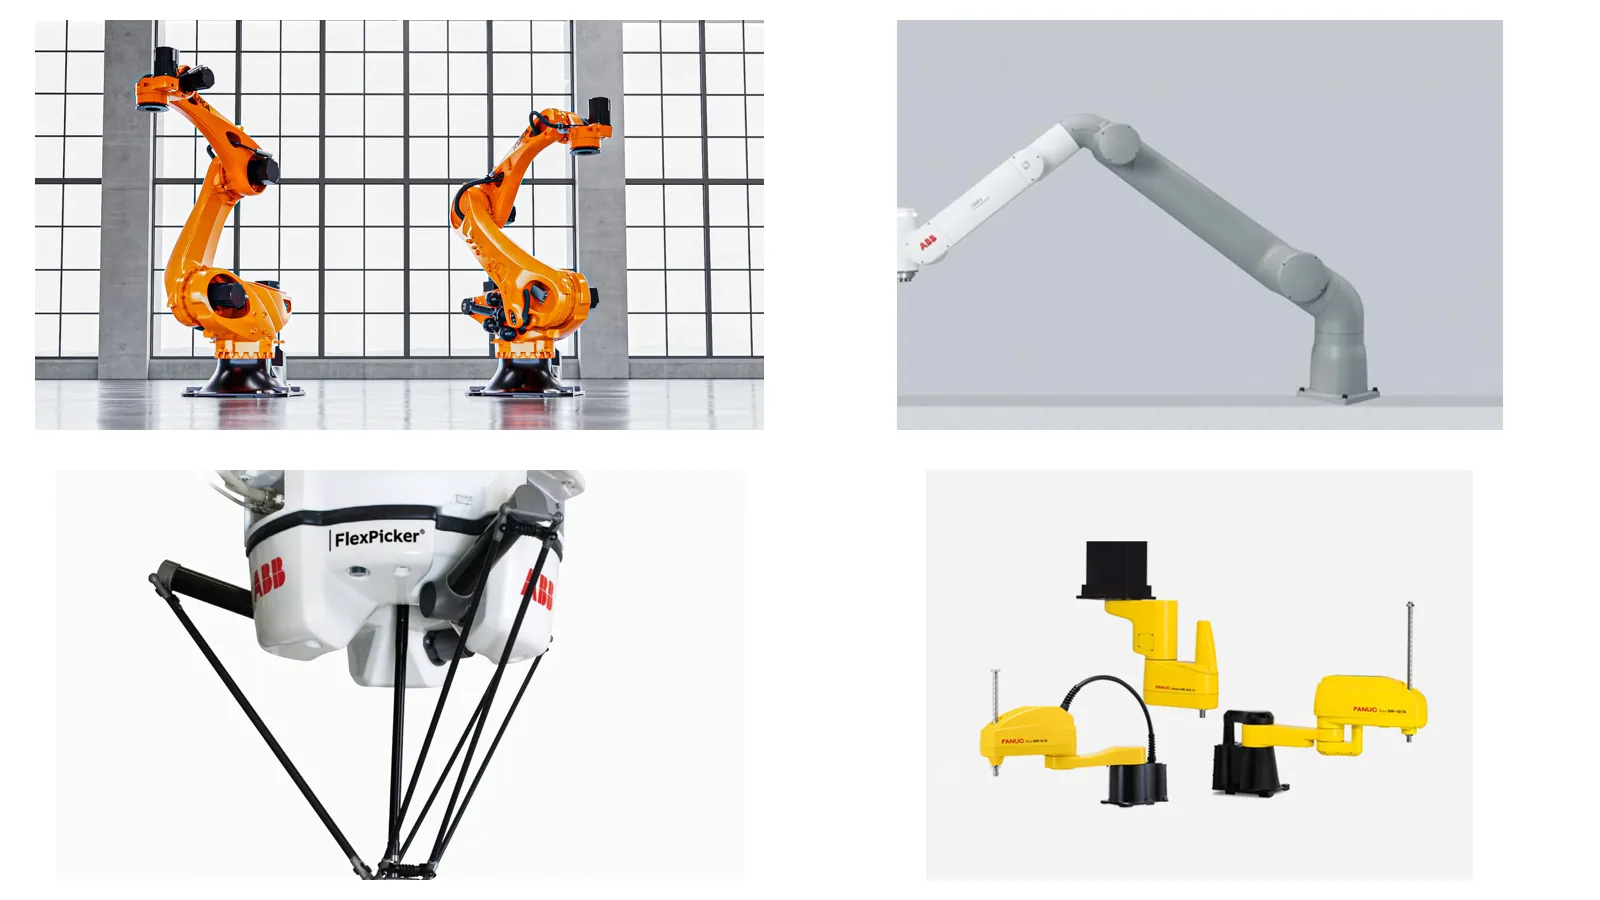
先厘清三个词:工业机器人、机械臂、机械手
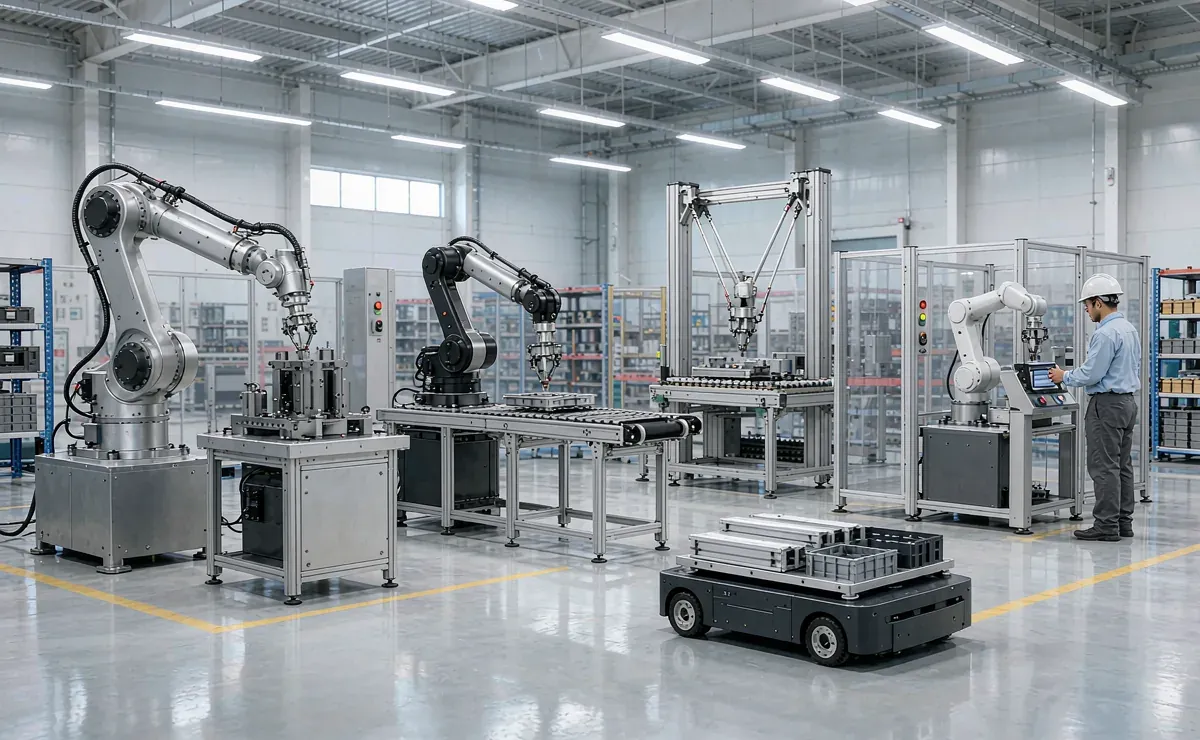
工业机器人 ≠ 机械臂 ≠ 机械手,但日常混用可以理解
很多人以为"工业机器人"就是车间里那条会动的"机械手臂",这其实是一个以偏概全的刻板印象。准确地说,三者是包含与被包含、整体与部件的关系:
工业机器人(Industrial Robot)是一个完整的自动化系统,按国家标准 GB/T 12643(等同采用 ISO 8373)定义,它由四大部分组成——机械臂本体(执行运动的机械结构)、控制器(大脑,发指令)、末端执行器(夹爪/焊枪/吸盘等,直接接触工件的"手")、以及传感与程序系统(视觉、力觉、安全装置和软件)。我们平时看到会动的那条"胳膊",只是其中的机械臂本体而已。
机械臂(Robotic Arm)特指机器人的本体运动结构——由若干关节(轴)和连杆串联而成,模仿人手臂的肩、肘、腕运动。它是工业机器人最显眼的部分,但不是全部。一条六轴机械臂本体,必须配上控制器才能动、配上末端执行器才能干活。
机械手(Robotic Hand / Manipulator)含义更宽泛也更口语化:狭义指末端的夹持装置(手爪),广义在工厂语境里常被用来指代整台机器人或机械臂本体——"注塑机械手""上下料机械手"里的"机械手"就是这个广义用法。所以客户搜"机械手""机械臂",和工程师说的"工业机器人",指的往往是同一个东西,只是叫法不同。
| 术语 | 准确含义 | 通俗理解 | 使用场景 |
|---|---|---|---|
| 工业机器人 | 机械臂本体+控制器+末端执行器+传感程序的完整系统 | 一整套自动化设备 | 学术、书面、采购合同、国标 |
| 机械臂 / 机械手臂 | 机器人的本体运动结构(关节+连杆) | 那条会动的"胳膊" | 工程、技术沟通 |
| 机械手 / 机械手臂 | 狭义=末端夹爪;广义=整台机器人或本体 | 抓取工件的"手",或泛指机器人 | 口语、车间、搜索引擎高频词 |
| 末端执行器(EOAT) | 装在机械臂末端的工具:夹爪/焊枪/吸盘 | 机器人手里的"工具" | 夹具设计、工艺方案 |
为什么本站既用"工业机器人"也标注"机械臂(机械手)"
考虑到客户的搜索习惯——绝大多数人在百度、抖音搜的是"机械臂""机械手""焊接机械手""码垛机械臂",而不是学术化的"工业机器人"——本站在产品与分类页面对确属机械臂形态的产品统一标注为"机械臂(机械手)",既照顾搜索习惯,也保留专业准确性。
需要特别说明:并非所有工业机器人都长得像"手臂"。Delta 并联机器人像蜘蛛、AGV 移动机器人是带轮子的平台、直角坐标机械手像龙门吊——它们都是工业机器人,但不都是"机械臂"。下文按结构形态分类时,会逐一说明每种到底像不像"手臂"。
六大结构形态:机器人的"长相"由机械结构决定
按机械结构分类,是最本质的分类方式
工业机器人的结构形态决定了它的运动方式、工作空间形状、速度与刚性,进而决定适合什么工艺。本站在库机型按结构分为六大类——其中前五类都是广义的"机械臂/机械手"形态,第六类(移动机器人)则不是机械臂。
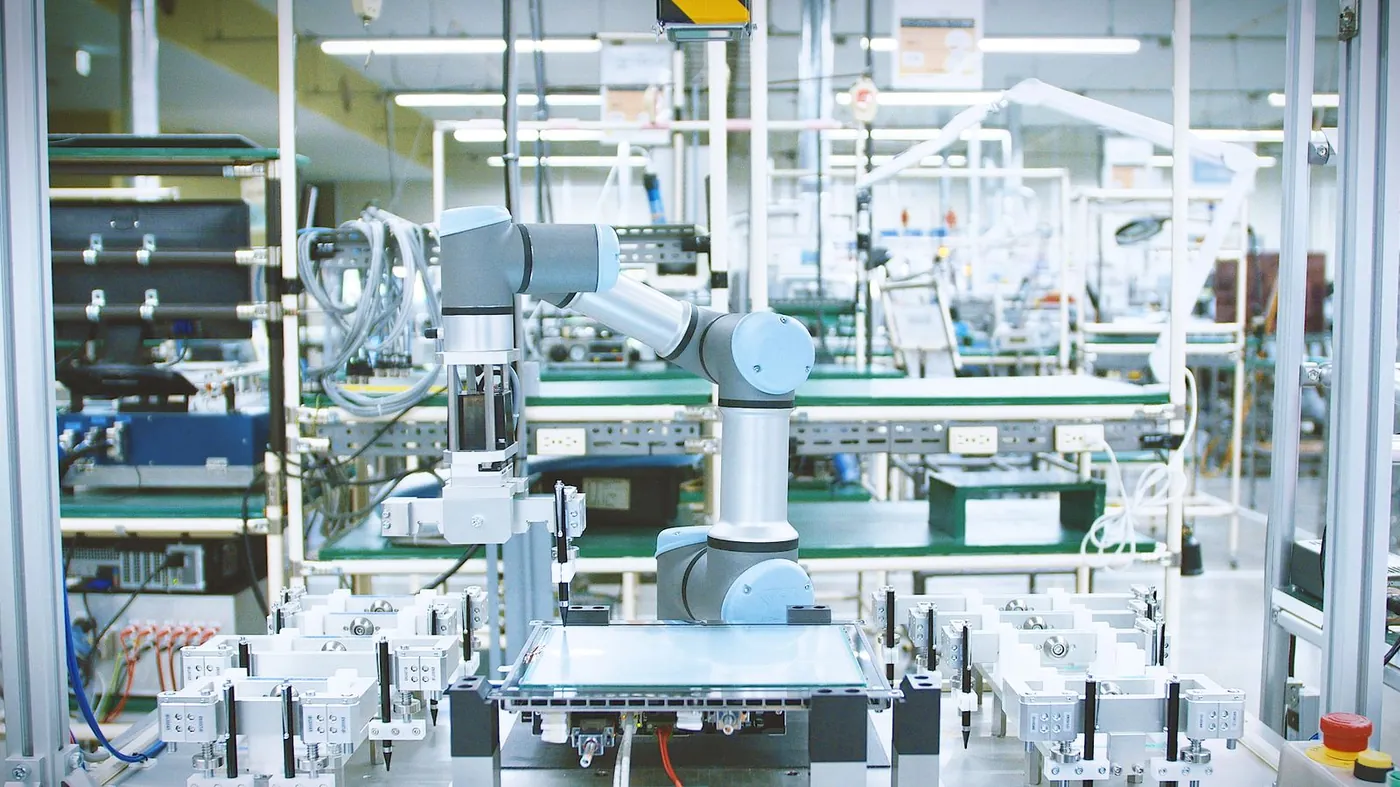
最主流的工业机器人形态,六个旋转关节模拟人手臂,可达空间内任意姿态作业。
查看种类详情 → SCARA 机械臂SCARA 机械手 / 水平多关节 · 在库 218 款水平多关节结构,平面内高速高精、垂直方向刚性好,3C 电子装配与分拣的主力。
查看种类详情 → Delta 并联机械臂Delta 机械手 / 并联机械臂 · 在库 11 款三臂并联结构,末端极轻、速度极快,每分钟可抓取上百次,食品与轻小件分拣首选。
查看种类详情 → 直角坐标机械手桁架机械手 / 龙门机械臂 · 在库 0 款沿 X/Y/Z 直线轴运动,结构简单、刚性强、行程大,注塑取出与桁架上下料常用。
查看种类详情 → 协作机械臂协作机械手 / 人机协作 · 在库 123 款带力感知与碰撞检测,能与人共享工作空间,部署灵活、易编程,中小批量场景增长最快。
查看种类详情 → 移动机器人 AGV/AMRAGV / AMR 搬运机器人 · 在库 21 款轮式移动平台(不是机械臂),负责厂内物料自动运输,常与机械臂组合成移动操作机器人。
查看种类详情 →五大功能类别:按"干什么活"划分
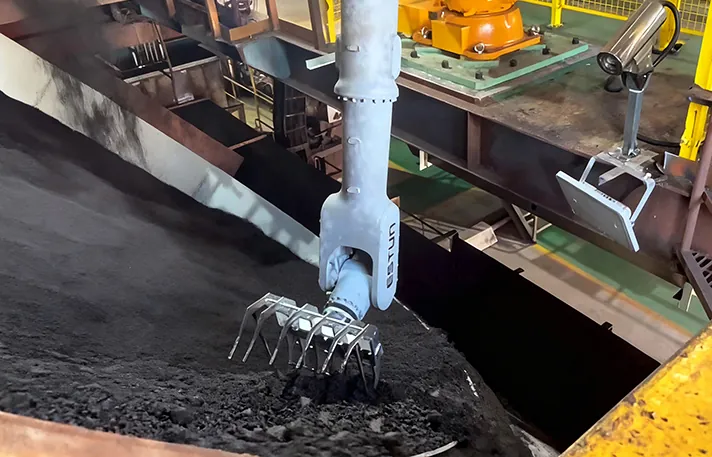
功能分类更贴近客户的采购语言
客户找设备时,往往先想"我要焊接""我要码垛",而不是"我要一台六轴机械臂"。功能分类正是按工艺用途划分——同一个功能类别可能用到不同结构的机械臂(如焊接既可用六轴也可用桁架),关键是工艺包与配置。
到底该选哪种机器人?四步定位法
| 第一步:看工艺 | 第二步:看工件 | 第三步:看节拍 | 第四步:看预算 |
|---|---|---|---|
| 焊接→六轴/桁架;装配→SCARA/协作;分拣→Delta;搬运码垛→六轴/码垛专用 | 重量定负载,尺寸定臂展,材质定末端 | 高速分拣→Delta/SCARA;重载搬运→大负载六轴 | 新线→新机;成熟工艺→二手;试产→租赁 |
常见误区提醒
误区一:负载越大越好。负载要算上末端夹具自重与偏载惯量,盲目选大负载机型不仅贵,高速时节拍反而更差。够用 + 20%–30% 余量即可。
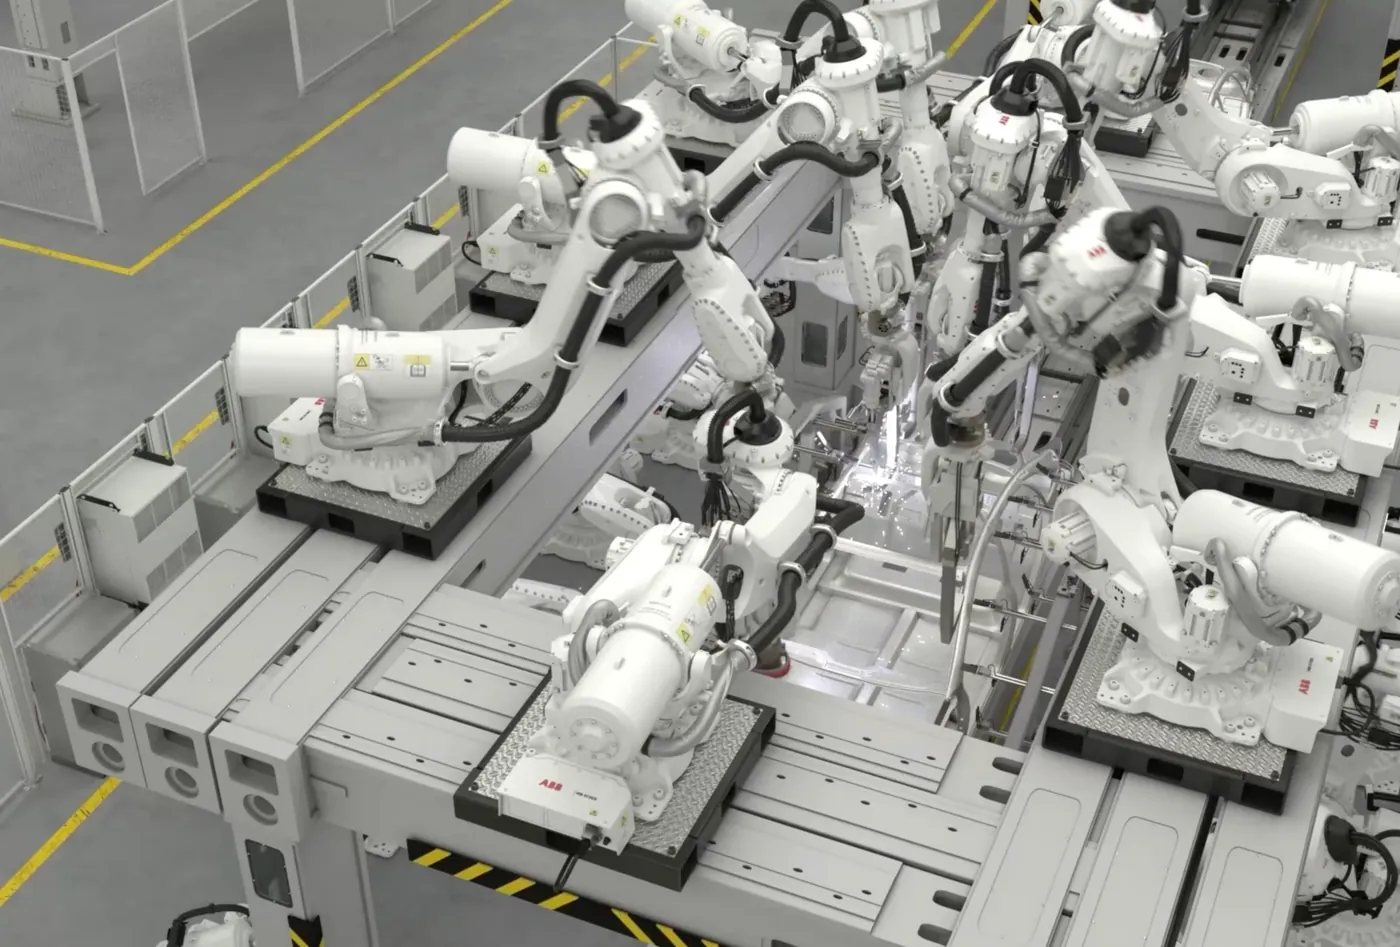
误区二:六轴万能。平面高速分拣用 SCARA/Delta 更快更便宜,长行程直线搬运用桁架更经济——六轴的灵活性在很多场景是"性能过剩"。
误区三:只看本体价格。一套能用起来的自动化单元,本体往往只占三到五成,末端、外围、集成、调试同样重要。买"会动的胳膊"不等于买"能干活的系统"。
恒桓能为您做什么
- 选型咨询:按工艺、工件、节拍、预算给出机型与配置建议,跨品牌中立比选
- 八大业务全覆盖:应用技术服务、新机销售、设备研发、算法研发、租赁、升级、维保维修、二手购销
- 在库 1300 余款:21 个品牌的机械臂(机械手)现货与二手,附检测报告与质保
- 属地响应:南充本地团队,川渝当日达,云贵 48 小时