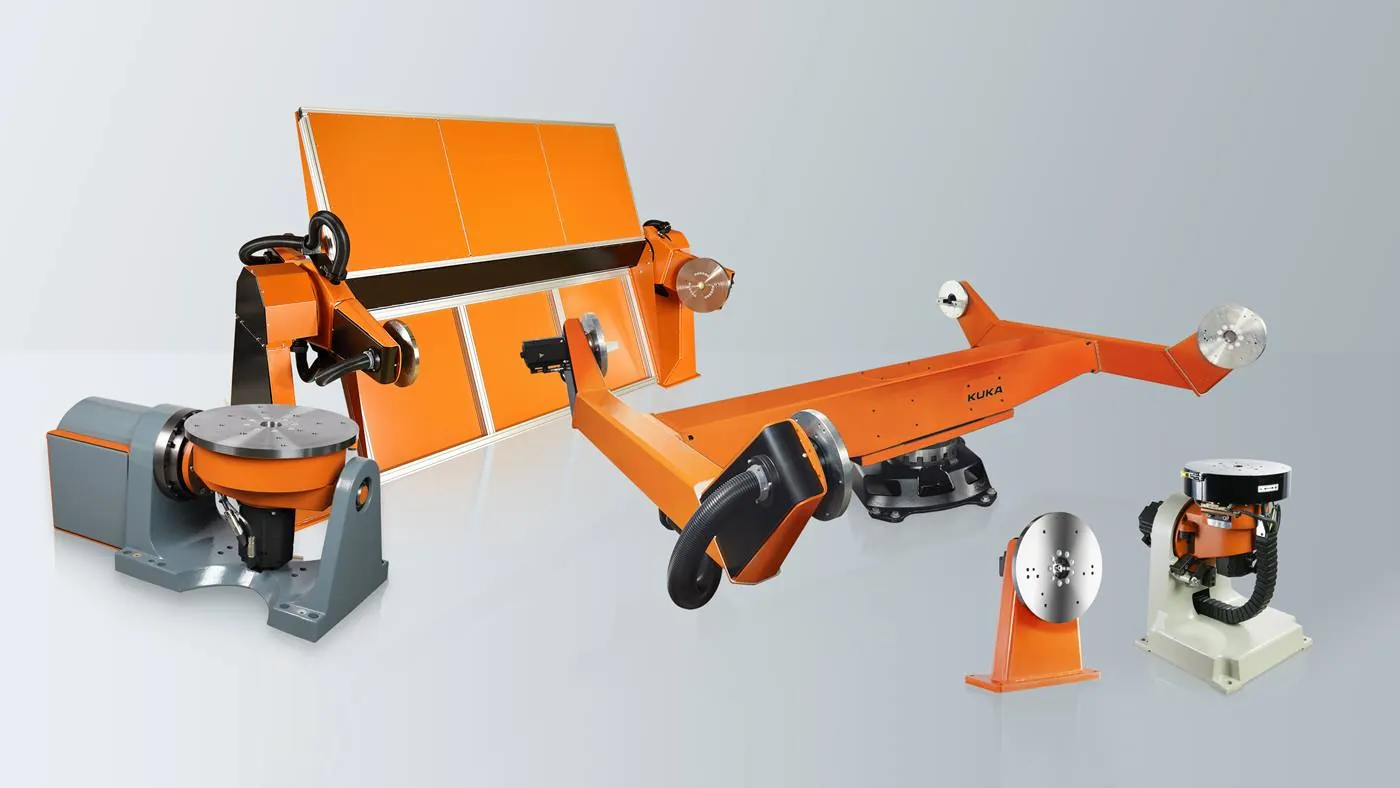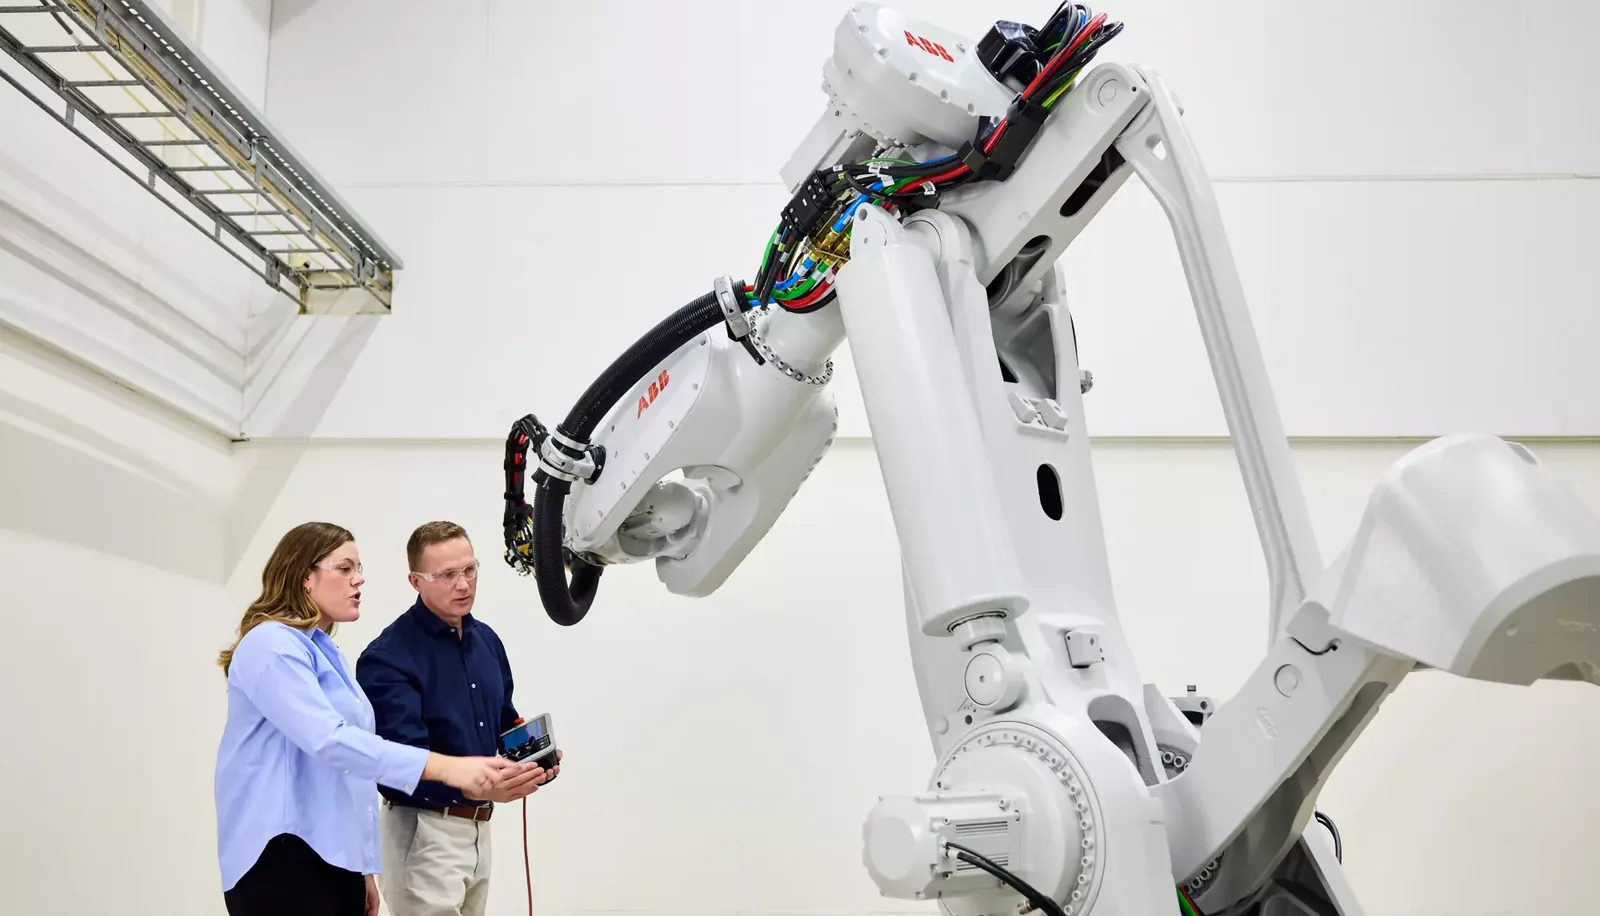
六个旋转关节,模拟人手臂的全部自由度
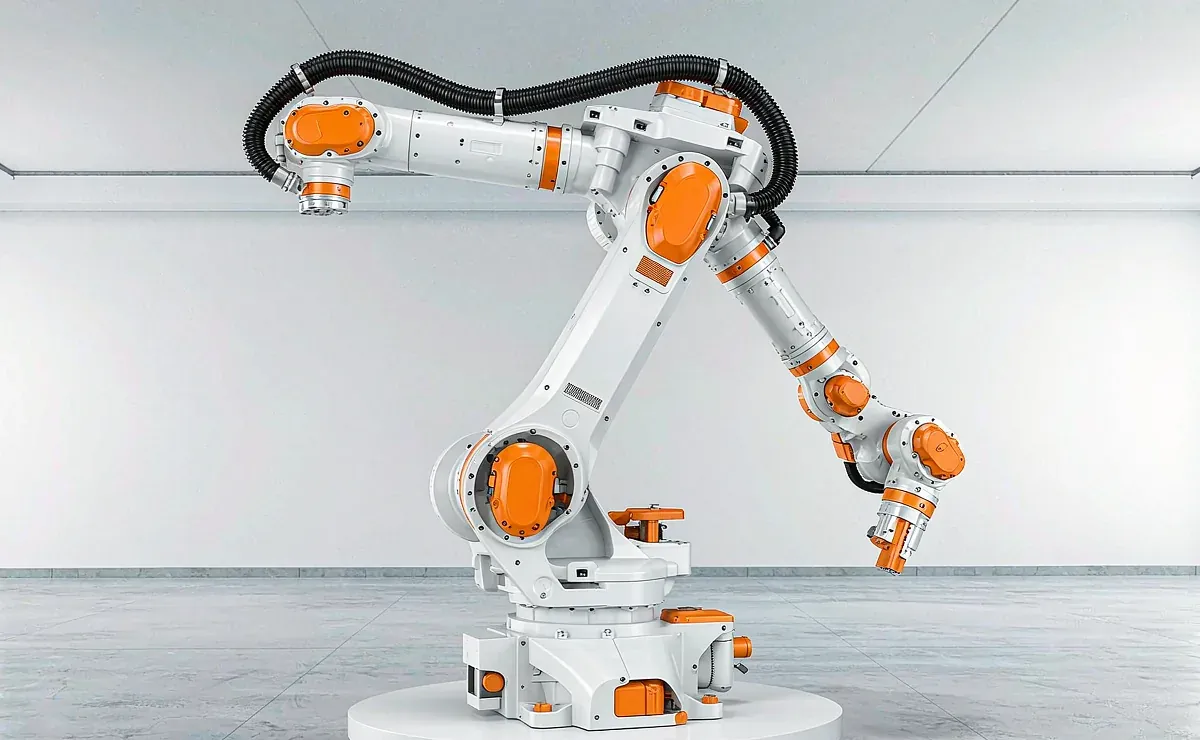
什么是多关节机械臂(六轴机械臂)
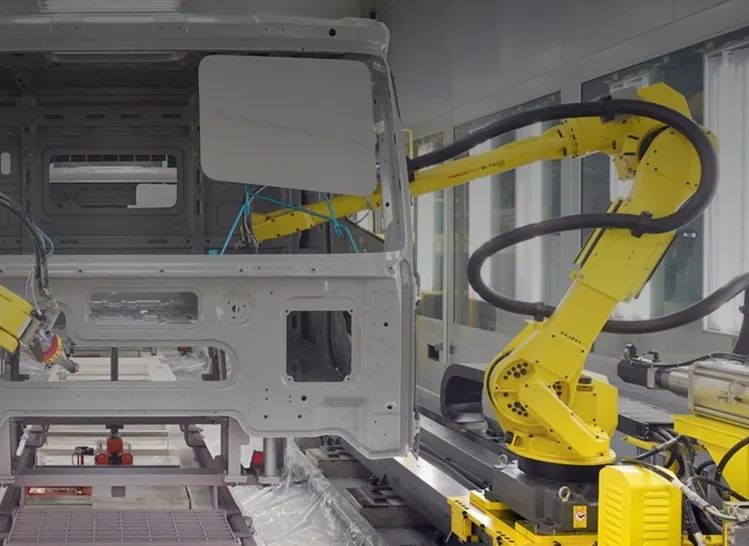
多关节机械臂是工业机器人最主流、最经典的形态——也就是大众印象里那条"会动的机械手臂"。它由 6 个旋转关节(轴)串联而成,运动学上模拟人的肩(1–3 轴)、肘、腕(4–6 轴):前三轴决定末端"到哪里"(位置),后三轴决定末端"什么姿态"(朝向)。六个自由度让它能在球形工作空间内到达任意位置、并以任意姿态作业,灵活性是所有结构里最高的。
正因为这种"像人手"的通用性,六轴机械臂成了应用面最广的工业机器人:焊接、搬运、码垛、装配、喷涂、打磨、上下料几乎无所不能。客户口中的"机械臂""机械手""机器人手臂",默认指的就是它。本站在库的 933 款机型中,绝大多数都是六轴形态。
| 参数 | 典型范围 | 工程含义 |
|---|---|---|
| 自由度(轴数) | 6 轴(主流) | 6 轴=空间任意姿态;4 轴=姿态受限但更快更省(码垛专用) |
| 额定负载 | 3kg – 700kg+ | 末端法兰静态承载,选型需含夹具自重与偏载惯量 |
| 运动半径(臂展) | 500mm – 3500mm+ | 决定工作单元布局半径与可达范围 |
| 重复定位精度 | ±0.02 – ±0.1mm | 同一指令重复到位的一致性,精密装配的关键指标 |
| 本体重量 | 20kg – 2000kg+ | 决定地基承载与安装刚性要求 |
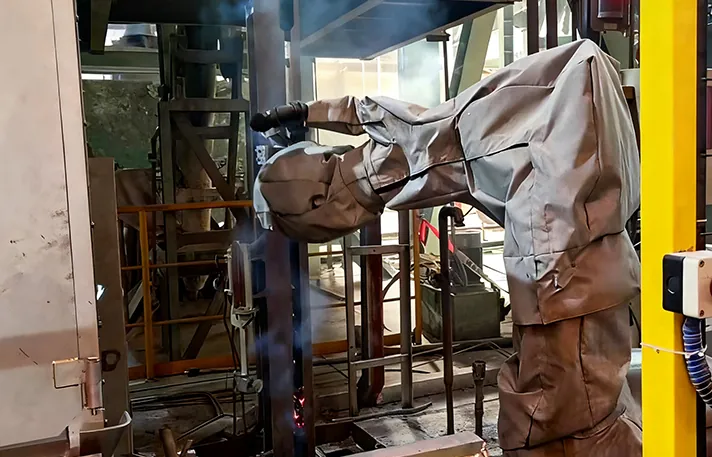
| 防护等级 | IP54 – IP67 | 多尘/冲洗/铸造环境需 IP65 以上或加防护套件 |
优点与局限
优点:灵活度最高,工作空间大且无死角,能完成复杂空间轨迹;一台设备换末端与程序即可干多种活,通用性强;负载谱系最全,从 3kg 到 700kg 都有对应机型。
局限:结构复杂、成本相对高;绝对定位精度(非重复精度)受关节间隙与重力下垂影响,大悬伸姿态下刚性下降;高速平面分拣场景不如 SCARA/Delta 经济。这些局限通过标定补偿、力控、外部轴等技术可大幅改善。
六轴机械臂的主战场
| 应用工艺 | 推荐配置 | 技术要点 |
|---|---|---|
| 弧焊/点焊 | 六轴+焊枪/焊钳+变位机 | 轨迹精度与姿态控制,焊缝跟踪 |
| 机床上下料 | 六轴+夹爪+料仓 | 与机床 PLC 握手,节拍匹配 |
| 搬运码垛 | 六轴/四轴码垛型+吸盘夹爪 | 负载惯量匹配,垛型程序化 |
| 装配拧紧 | 六轴+力控+电批 | 对位精度,扭矩监控 |
| 喷涂涂胶 | 防爆六轴+喷枪/胶阀 | 轨迹速度耦合,防爆认证 |
| 打磨去毛刺 | 六轴+力控打磨头 | 恒力自适应,粉尘防护 |
| 视觉检测 | 六轴+相机/测头 | 手眼标定,多角度拍摄 |
四轴码垛型:六轴家族的特化分支
在多关节机械臂里有一类特化形态——四轴码垛机械臂:它省去了腕部的两个旋转轴,只保留空间定位所需的四个轴,换取更高的速度、更大的负载和更简单的结构,专门用于箱袋桶料的码垛拆垛。本站在库的码垛专机(如各品牌 PAL/PL/RMD 系列)多属此类,详见码垛机器人专页。
常见问题
六轴机械臂和"机械手"是一回事吗?
日常语境下基本可以画等号——客户说的"机械手""机械手臂"通常就指六轴机械臂本体。严格区分时,"机械手"有时特指末端的夹爪(手爪)。本站在产品页统一标注"机械臂(机械手)",兼顾搜索习惯与专业准确。
六轴一定比四轴好吗?
不一定,看工艺。需要空间任意姿态(焊接、复杂装配)必须六轴;只做平面码垛、搬运,四轴更快、更省、更可靠。多两个轴意味着多两个减速机、多两处故障点、成本更高——够用就好,不为轴数买单。
重复精度 ±0.03mm 是不是定位就这么准?
要分清两个概念:重复精度是"多次回到同一点的一致性",±0.03mm 指每次都能稳定回到这个微小范围内;绝对精度是"实际到达位置与理论位置的偏差",通常比重复精度大数倍。精密装配需要绝对精度时,要配视觉或外部测量做闭环补偿。
六轴机械臂能用多少年?
设计寿命通常 8–12 万小时(约 10 年三班制)。实际寿命取决于工况(负载率、粉尘温度)与维护(润滑、电池、电缆)。本站提供机械臂翻新与控制系统升级,让老旧六轴再战 5–8 年。
本站在库多关节机械臂(六轴机械臂)(933 款)
按品牌浏览
以下为本站在库该结构形态的代表机型,点击查看规格参数、技术解读与维保要点。完整机型列表见各品牌页。