
应用概述
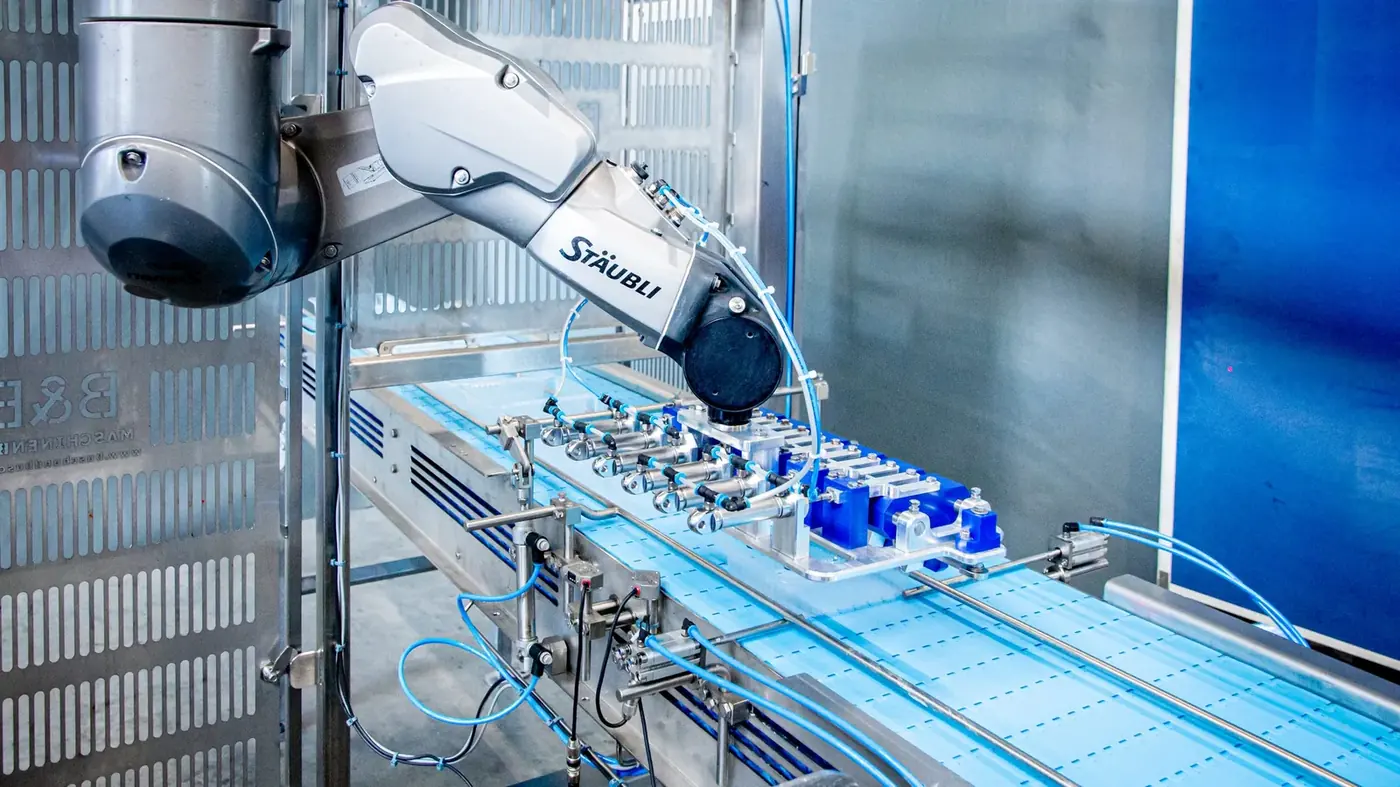
抓取是所有搬运、分拣、上下料应用的最后一厘米——机器人能否稳定拿起并放下工件,取决于末端执行器(EOAT)的设计。行业经验表明,约六成搬运自动化项目的失效源于末端选型与设计不当,而非机器人本体问题。抓取工序的设计水平,直接决定整个自动化工作站的成功率。
应用要点
整理自品牌官方应用资料,已标注来源。
工艺验证、工作站方案、编程示教与投产陪跑,机器人应用落地交钥匙交付。
了解详情 → 新工业机器人销售主流品牌全新机器人代理销售与选型配套,满足新增产线与扩产的一手设备需求。
了解详情 → 自动化设备研发夹具末端、输送定位、安全外围与整套控制系统的研发与集成交付。
了解详情 → 算法与控制系统研发运动规划、机器视觉与 PLC/SCADA 系统开发,解决节拍、精度与数据互联瓶颈。
了解详情 → 机器人租赁在库机型短租长租与租转购,含运输、安装调试与租期维保。
了解详情 → 软硬件升级服务控制系统替换、软件固件升级、机械翻新与安全改造,让老设备恢复性能。
了解详情 → 维保与维修上门检测、故障诊断维修与年度维保合约,覆盖 21 品牌 1310 款机型。
了解详情 → 二手与库存机器人销售二手机回收、检测整备与再销售,附检测记录与质保,可以旧抵新。
了解详情 →抓取自动化典型应用场景
以下为恒桓团队及行业实践中具有代表性的抓取自动化场景(客户名称按惯例隐去),按"背景痛点 → 实施方案 → 落地成效"结构化整理,供同类需求的企业参考评估。
| 场景 | 背景与痛点 | 实施方案 | 落地成效 |
|---|---|---|---|
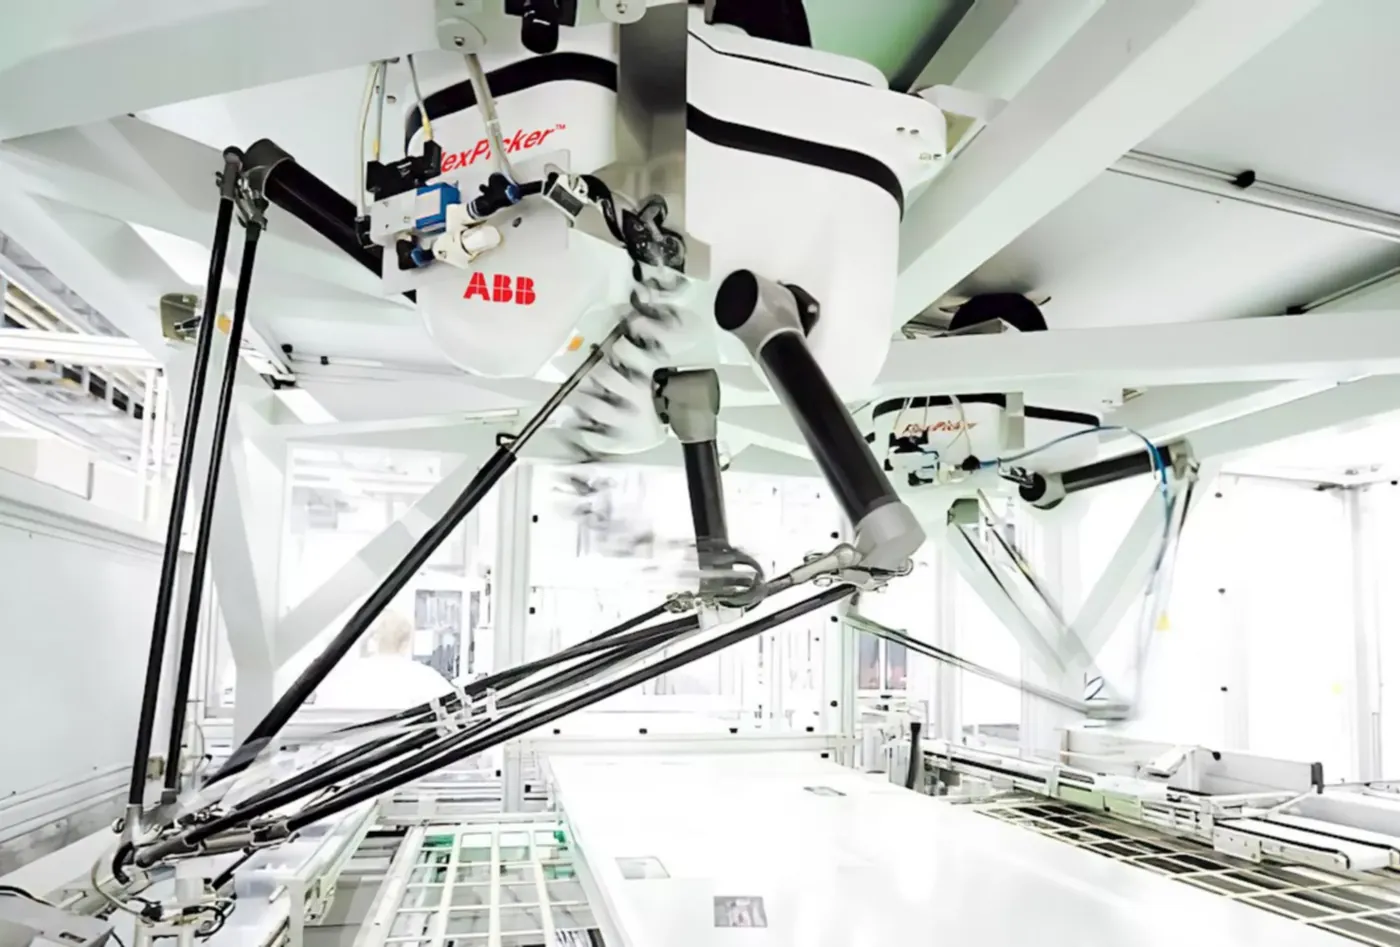
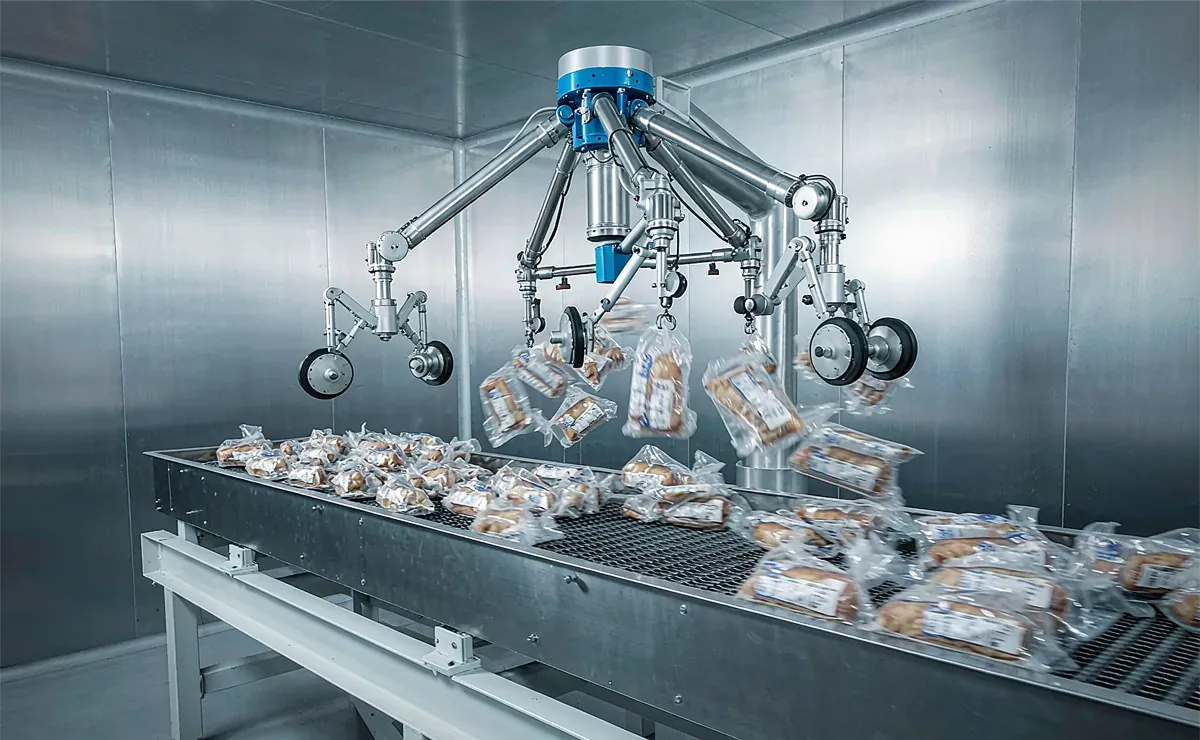
| 成都某食品厂 · 袋装面包分拣理料 | 袋装面包易变形破损,人工分拣速度慢且存在卫生接触风险。 | Delta 机器人配分区真空吸盘阵列与视觉定位,轻拿轻放轨迹规划,食品级材质吸盘。 | 分拣速度 120 件/分钟,破损率低于 0.3%,通过食品生产卫生审核,理料工位减员 3 人。 |
| 重庆某冲压厂 · 板料上料防双张 | 1.5m×0.8m 冲压板料上料依赖行车加人工辅助,存在安全风险,偶发双张进模损坏模具。 | 六轴机器人配分区磁性末端,单张检测传感(双张时磁场特征变化)自动拦截,与压机信号联锁。 | 上料工位无人化,双张误送降为零,节拍稳定匹配压机 8 件/分钟,模具损伤事故不再发生。 |
| 泸州某酒企 · 包装线抓瓶末端改造 | 既有包装线夹爪设计不合理,玻璃瓶破损率约 1.2%,频繁停线清理碎玻璃。 | 重新设计柔性指垫与夹紧力控制参数,增加破瓶视觉检测与自动剔除逻辑。 | 破损率降到 0.2% 以下,产线综合效率提升约 8 个百分点,改造投入不足十万元。 |
常用该工序的行业
点击查看行业整体机器人应用方案。
抓取技术:末端执行器与感知的组合艺术
抓取(Grasping/Picking)是所有搬运、分拣、装配应用的底层能力,其可靠性由三要素决定:末端执行器(与工件的接触方式)、感知系统(工件在哪、什么姿态)、抓取规划(从哪抓、怎么抓、抓多紧)。行业里的"抓取失败",八成可以归因于三者之一的设计缺陷,而非机器人本体能力不足。
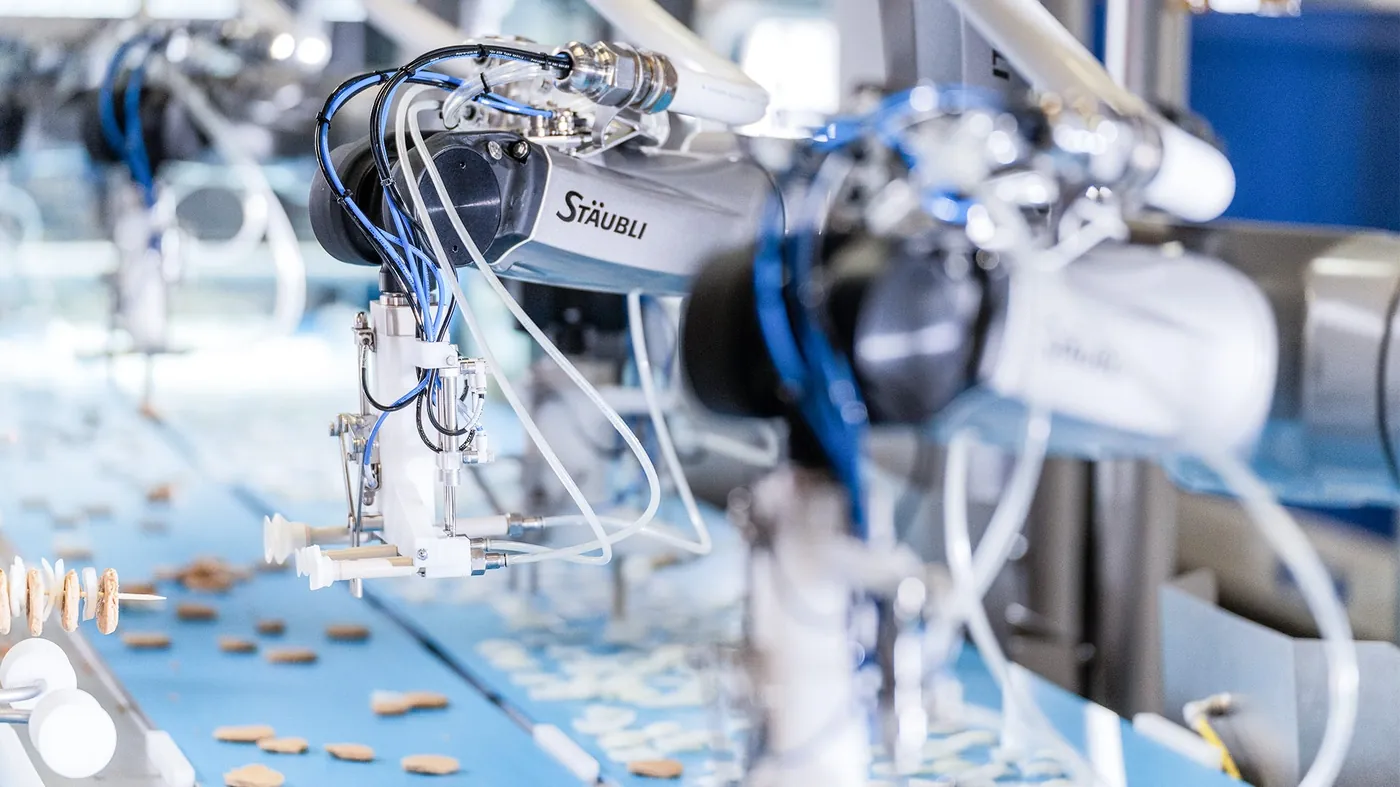
末端技术当前四条主线:真空吸附(平整表面首选,成本最低)、机械夹爪(气动平行/三指,规则件主力)、磁吸(导磁件重载)、柔性抓取(硅胶手指/气动手指,异形易损件的新方向);复合末端(真空+夹爪二合一)应对混合工况。
| 工件特征 | 推荐末端 | 感知配置 | 关键风险与对策 |
|---|---|---|---|
| 平整刚性件(板材/纸箱) | 真空吸盘组 | 2D 视觉定位 | 多张粘连→吹气分离+单张检测 |
| 规则回转件(轴类/套类) | 气动卡爪 | 来料导向即可 | 夹伤表面→聚氨酯指尖+压力调节 |
| 异形易损件(果蔬/软包) | 柔性手指/软体夹爪 | 3D 视觉 | 抓取力失控→力传感限力 |
| 散乱堆叠小件 | 真空+3D 视觉 | 3D 相机+抓取点算法 | 遮挡与碰撞→分层识别+避障规划 |
| 高温/油污件(铸件) | 耐高温夹爪/磁吸 | 耐高温护罩+2D | 环境恶劣→正压防护+定期点检 |
无序抓取(Bin Picking)的技术门槛
散乱堆叠工件的无序抓取是抓取技术的"皇冠",工程落地要过四关:3D 感知——结构光/激光轮廓相机生成点云,反光与深色表面需喷显像剂或选抗反光算法;识别分割——深度学习把堆叠点云分割成单个工件并估计姿态;抓取规划——按优先级选抓取点,校验手指与料箱壁、相邻工件的碰撞;失败恢复——抓空、滑落、双抓的检测与重试策略。
务实的期望管理:当前成熟的无序抓取方案对规则几何件(机加工件、铸锻件)成功率可达 99%+,对软包与高反光异形件仍在 95% 左右——所以我们坚持"先测试后承诺":用客户的真实工件与料箱做 500 次连续抓取测试,成功率数据达标再签约,达不到就退回半有序方案(振动盘整理/人工初摆+定位抓取),不拿产线做实验。
工艺问答
末端执行器怎么选不踩坑?
三个匹配原则:接触方式匹配表面状态(粗糙多孔表面真空效率骤降,改机械夹持)、夹持力匹配工件强度(薄壁件算变形临界力)、节拍匹配响应速度(真空发生器响应 <20ms 才跟得上高速分拣)。我们的夹具设计线按这三条出选型计算书,不凭感觉推荐。
抓取成功率怎么定义和验收?
行业通行口径:连续生产 8 小时,(成功抓取次数/应抓取次数)≥99%,且失败可自动恢复不卡线。验收测试用客户真实工件与真实来料状态,我们不用"摆好的工件"做演示数据。
工件表面有油/水,真空吸得住吗?
油污表面真空吸附效率下降但可用:大吸盘+高流量真空发生器+耐油氟橡胶吸盘组合可应对多数机加工油面;重油或水膜工况建议改机械夹持或磁吸(导磁件)。打样阶段用真实油污状态测试,不用擦干净的样品。
抓取工艺深度解读
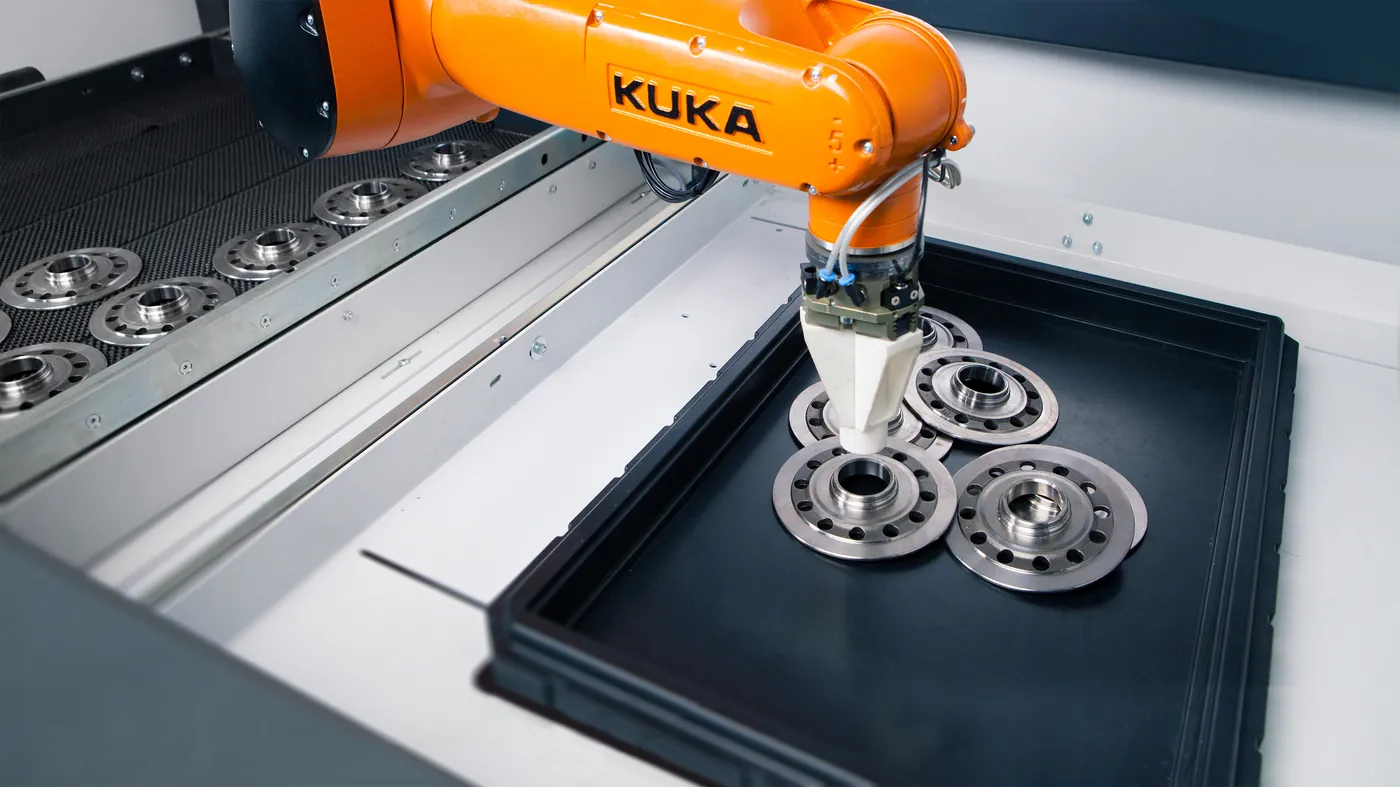
主流抓取方式各有明确的适用边界:真空吸盘适合板材、纸箱、袋装物等大平面物件,要求表面平整度与足够吸附面积;气动手爪/电动夹爪适合有可夹持边的规则零件,重复定位精度高;磁性末端适合铁磁性冲压件与板材,需考虑剩磁消磁;柔性夹爪(软体手指、自适应爪)解决食品、农产品等不规则易损物件;机械手指+力控面向重载或高精度场合。一次多件抓取、双工位手爪、快换装置是节拍优化的三大手段。
恒桓的自动化设备研发线提供末端执行器的定制设计与制造——真空回路、夹爪机构、快换接口、到位传感一体化交付,并承接抓取工艺验证与既有末端的轻量化改造。
抓取自动化的技术演进与西南市场
抓取技术的演进方向:一是柔性化——软体夹爪与自适应夹爪让一套末端覆盖多品类产品,适应电商物流、食品分拣等多品种场景;二是智能化——触觉传感与视觉融合,抓取规划根据物体形状、材质、重量自动选择吸附分区与压力等级,混合码垛等复杂场景的抓取成功率可达 99.5% 以上;三是轻量化——碳纤维与拓扑优化让末端自重下降三到五成,同等负载下机器人动态性能与节拍明显改善,能耗同步降低。
对西南制造企业而言,抓取改造往往从小处入手就能见效:老旧沉重手爪更换为轻量化设计、加装真空检测开关防止带料掉料、增加快换装置实现多产品共线——单项投入通常在数千元到数万元,却常常解决困扰产线多年的掉料、卡料问题。恒桓既做整站设计,也承接这类小快灵的末端优化改造。
抓取工作站的工程要点与运维管理
抓取系统的高频失效模式与对策:真空系统——吸盘磨损老化、管路漏真空导致吸取掉落,真空发生器被粉尘堵塞导致吸力衰减;对策是分区真空回路设计+每区独立真空开关检测+过滤消声器定期清理。夹爪机构——气源压力波动造成夹紧力不稳,卡爪磨损导致定位偏差累积;对策是气路稳压处理与卡爪定期点检更换。磁性末端——剩磁导致工件粘连难以释放、多张薄板同时吸起;对策是消磁回路与单张检测(厚度传感或称重)双重保障。
抓取系统可靠性设计三原则:有检测——真空开关、夹爪磁性开关、称重传感,取料放料状态全程可确认;失效安全——断气断电时工件不坠落(单向阀保压、断电保持型电磁铁),保护人员与工件;易维护——吸盘、卡爪、密封件等易损件快换设计,维护不停线。恒桓把这三条作为所有末端交付的标准检查项。