
协作机器人共融技术体系
节卡以一体化关节、力矩传感与图形化编程为核心,构建从 1kg 到 35kg 负载、从本体到控制柜/示教器/力控/视觉组件的产品家族。
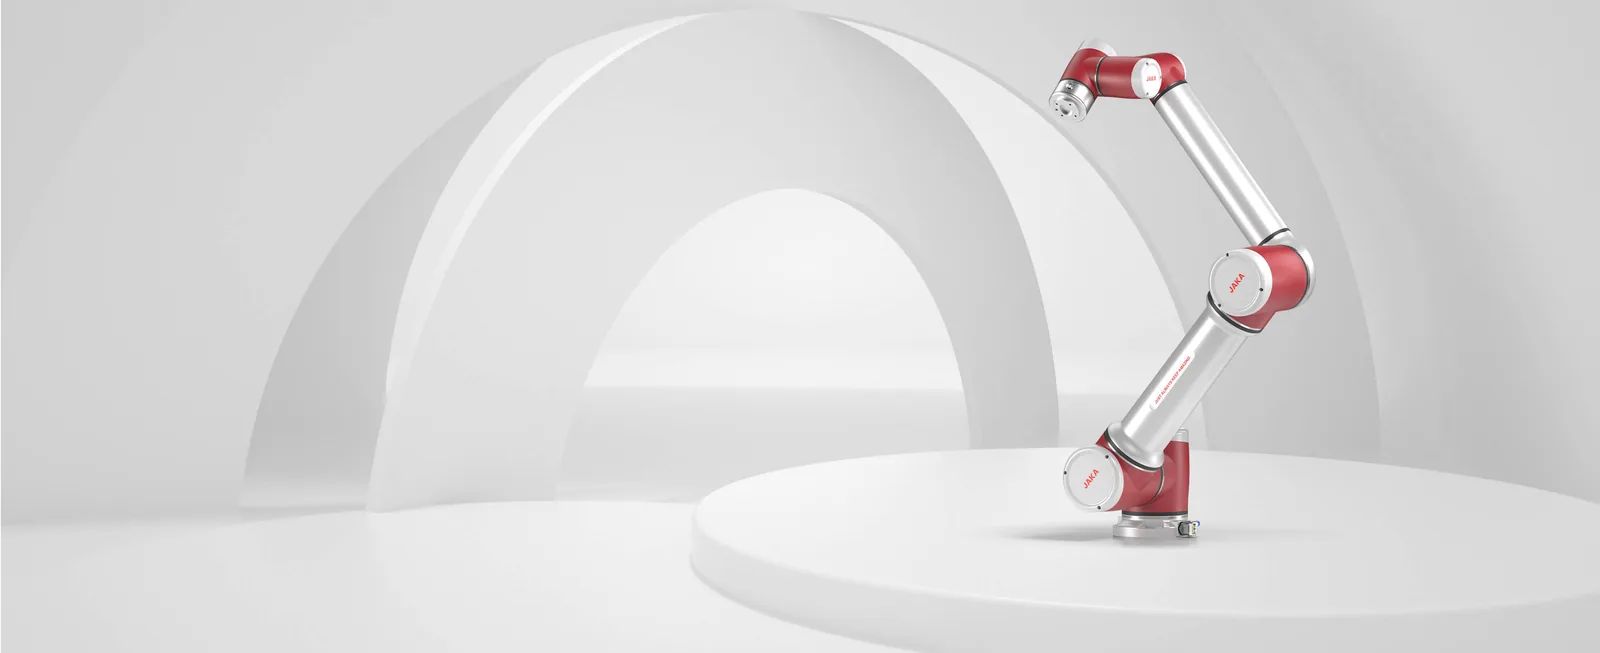
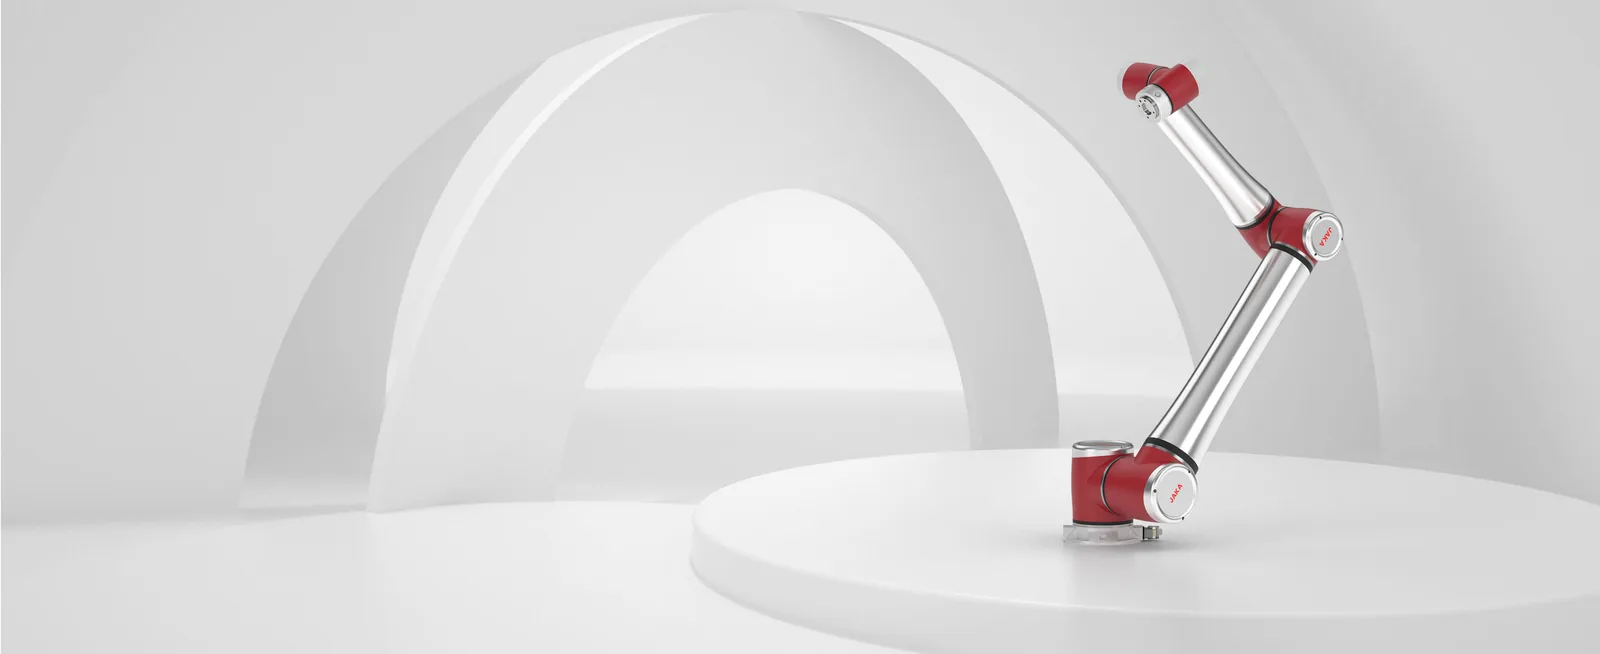
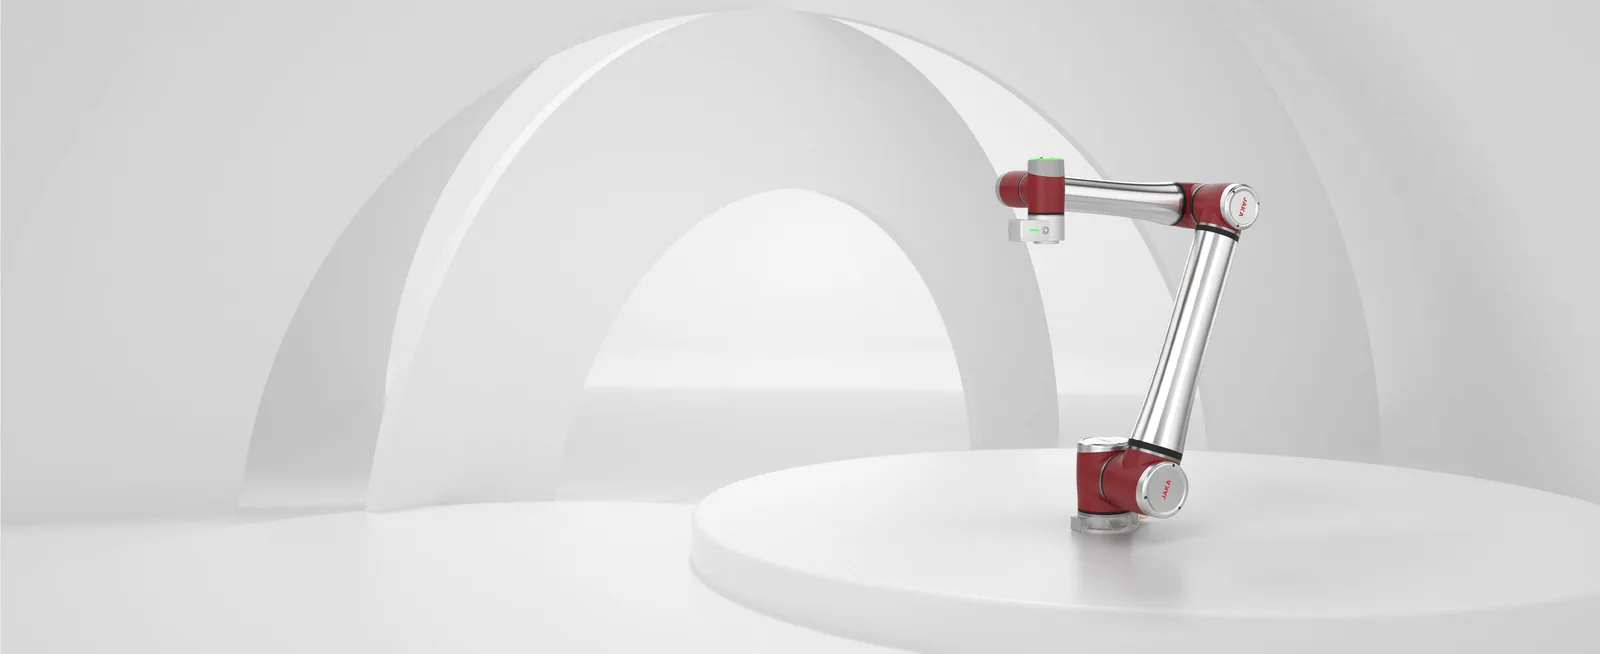
8 款机型,一体化关节设计,拖拽示教,任意角度安装。
面向水环境、油雾等复杂工况的可靠助手。
一体化力控拓展柔性作业边界,适配装配与打磨。
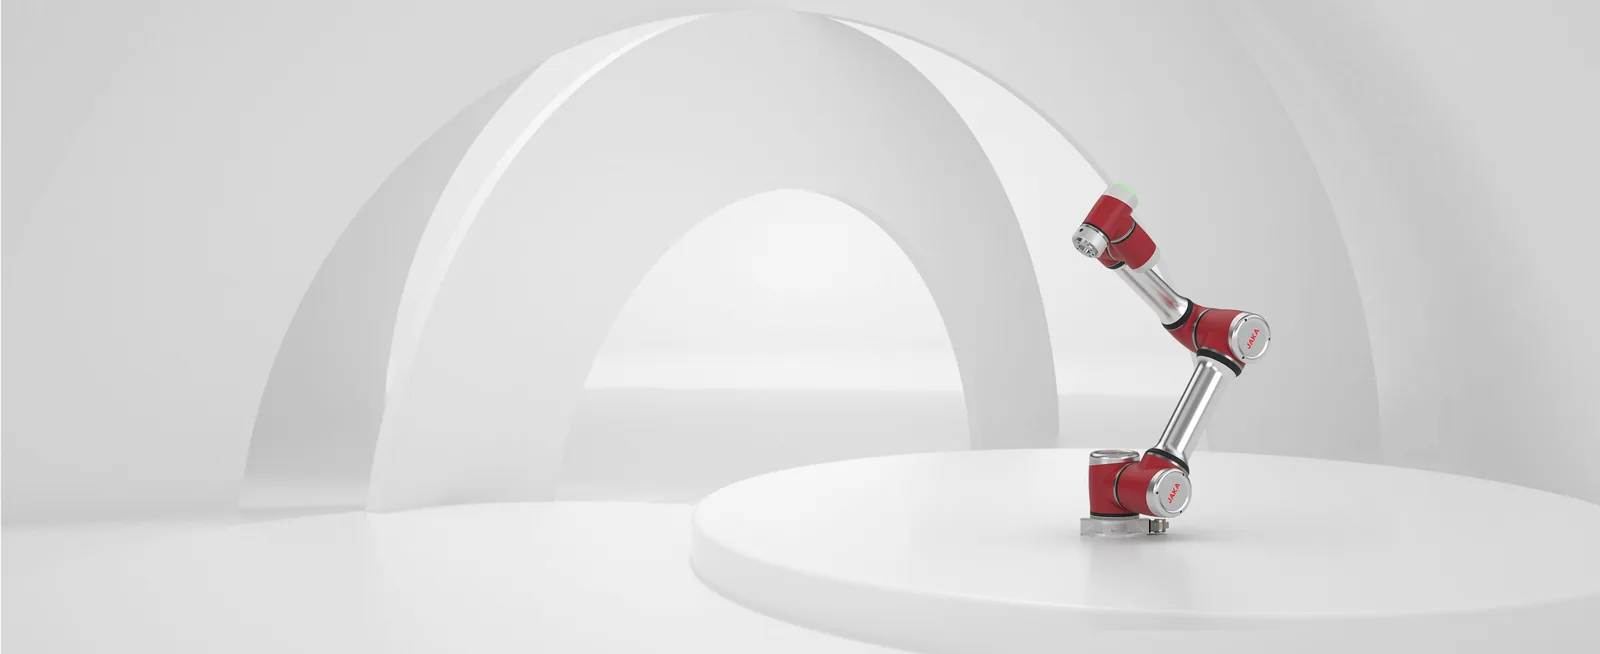
末端关节 IP67,含视控一体 A12L。
桌面部署,教育与新商业场景。
控制柜、示教器、六维力传感器与 2D/3D 视觉。
产品系列与规格
以下规格整理自节卡机器人 JAKA官方网站公开资料(负载、臂展、占地、本体重量),供选型对比。
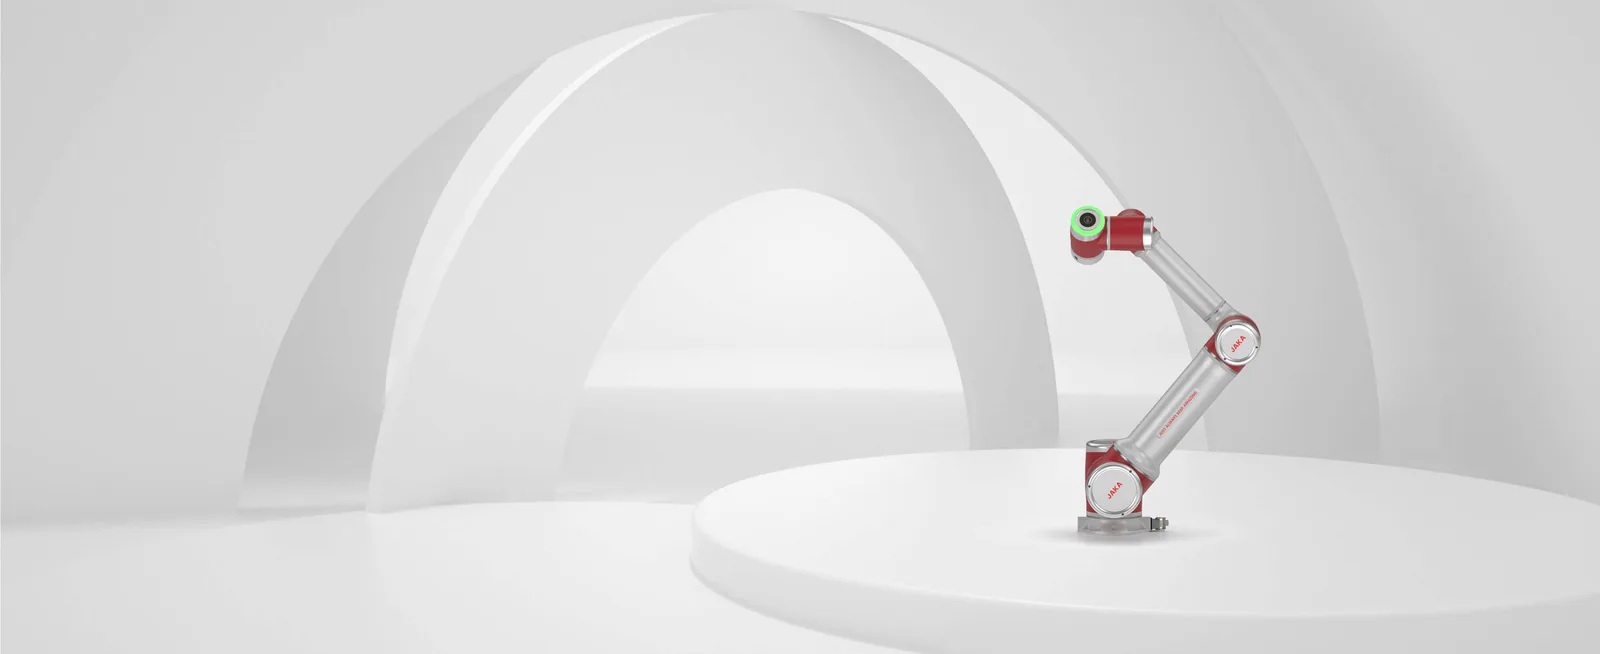
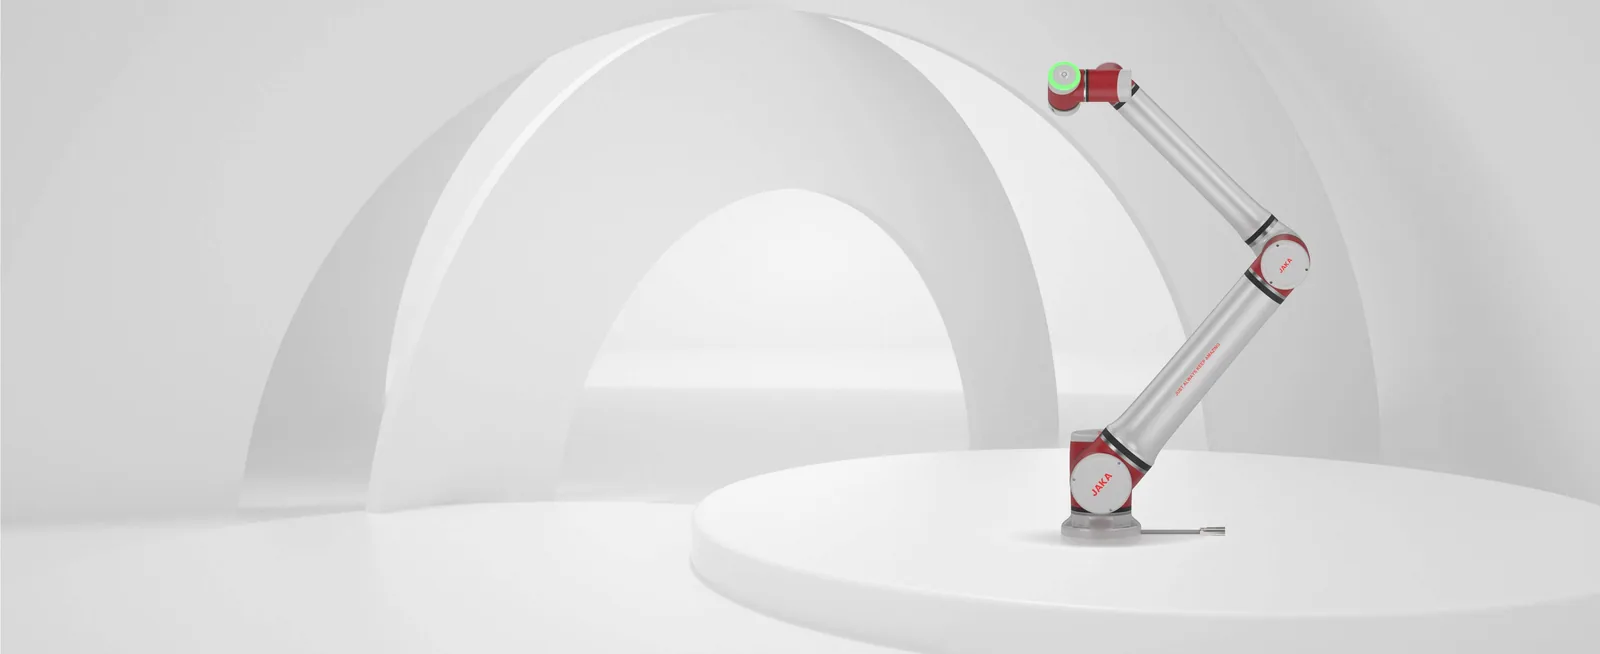
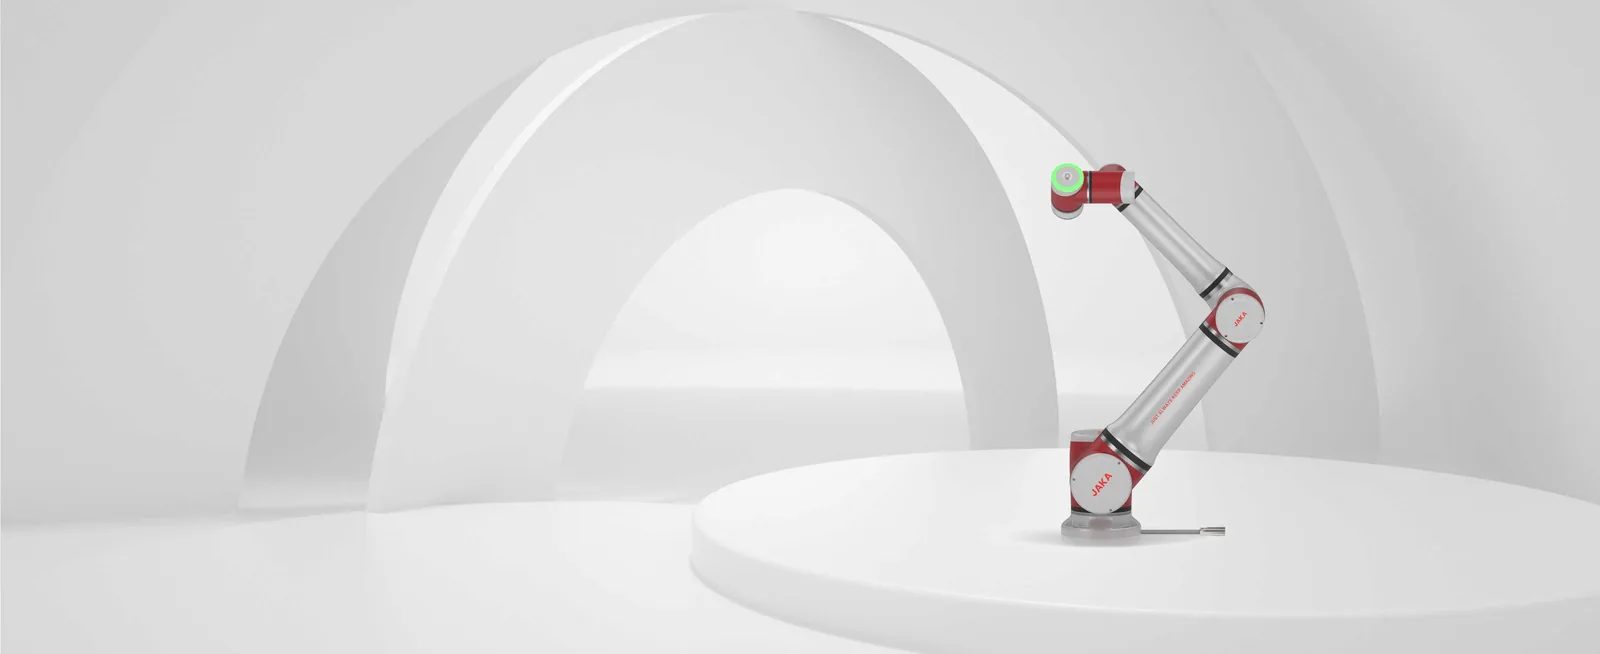
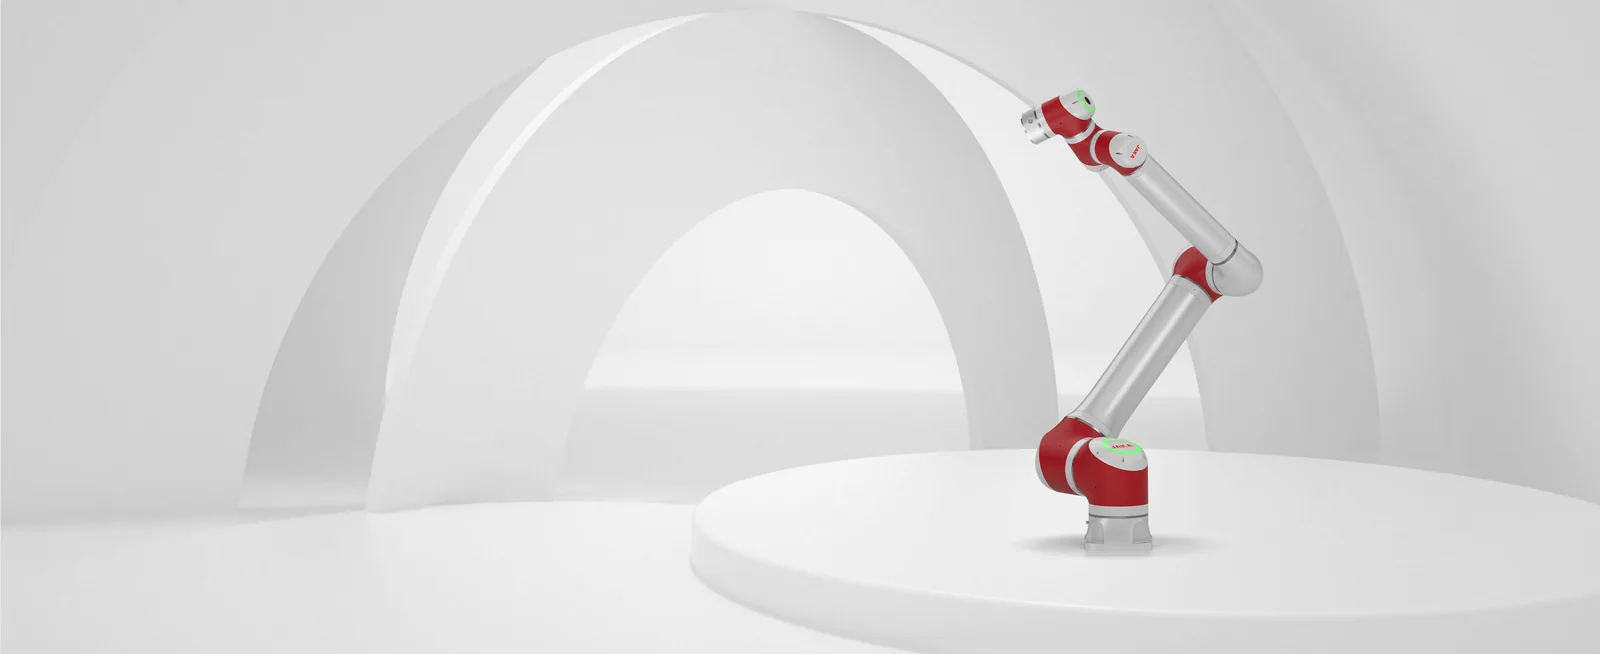
JAKA Zu 系列协作机器人
3-35kg · 一体化关节 · 拖拽示教
关节模组一体化,易组装、易拆卸。
支持图形化编程与拖拽示教,示教器可选 PC、平板或手机。
符合 ISO/TS 15066 协作安全认证,力矩反馈实现碰撞检测。
从 3kg 轻载装配到 35kg 码垛搬运共 8 款机型。
JAKA Pro / S 系列协作机器人
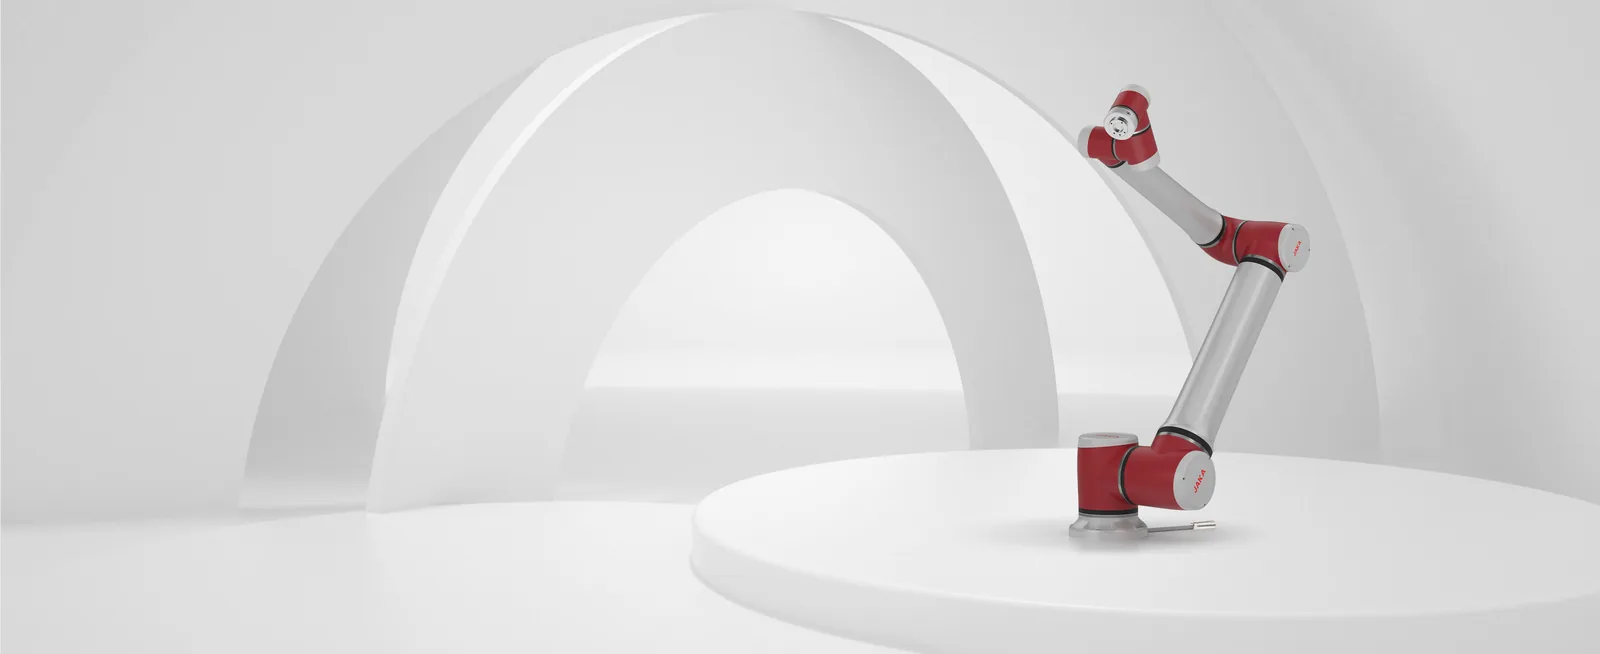
5-16kg · IP68 高防护 / 一体化力控
Pro 系列官网定位为复杂环境下的协作机型,可水洗、耐油雾。
弧焊 APP 加载即用,机器人/焊机报警信号互锁。
官网定位一体化智能力控,面向柔性装配与打磨。
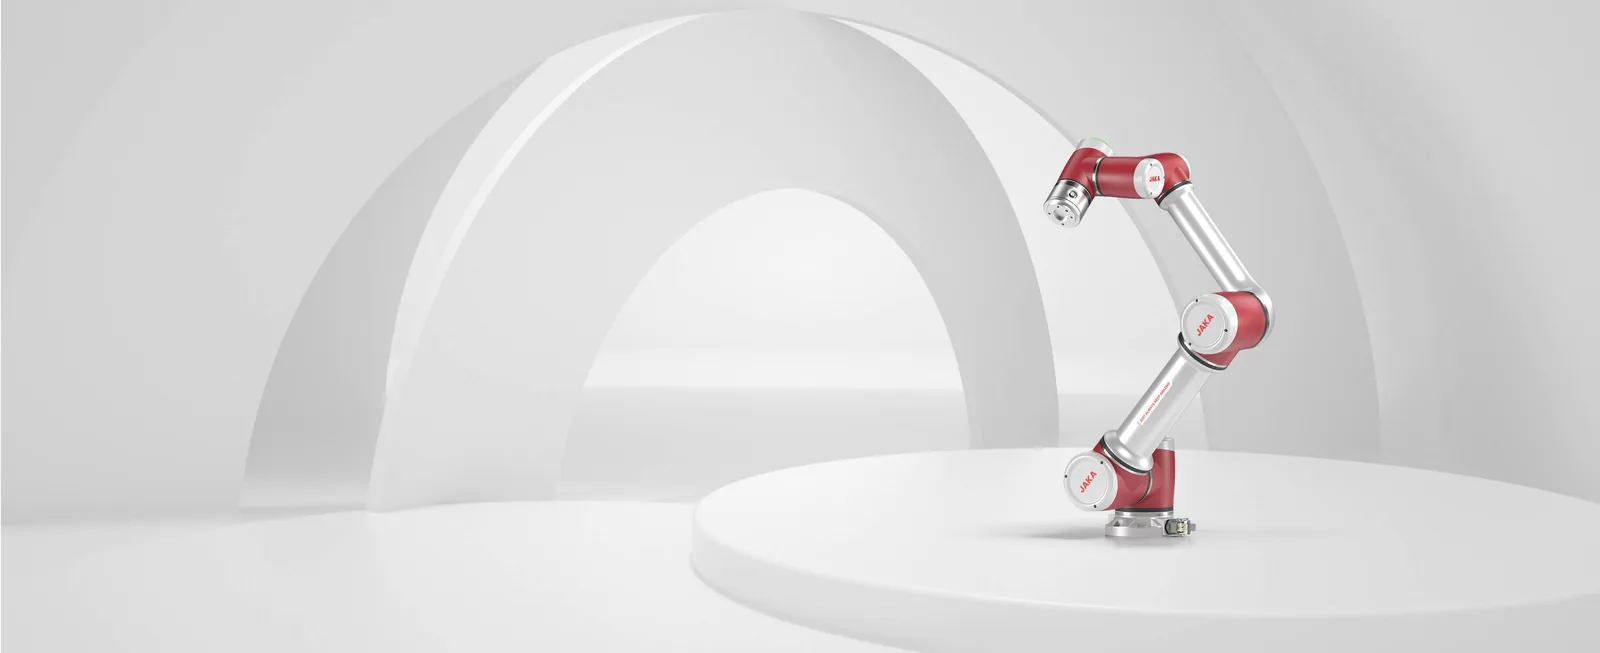
JAKA A / Mini 系列协作机器人
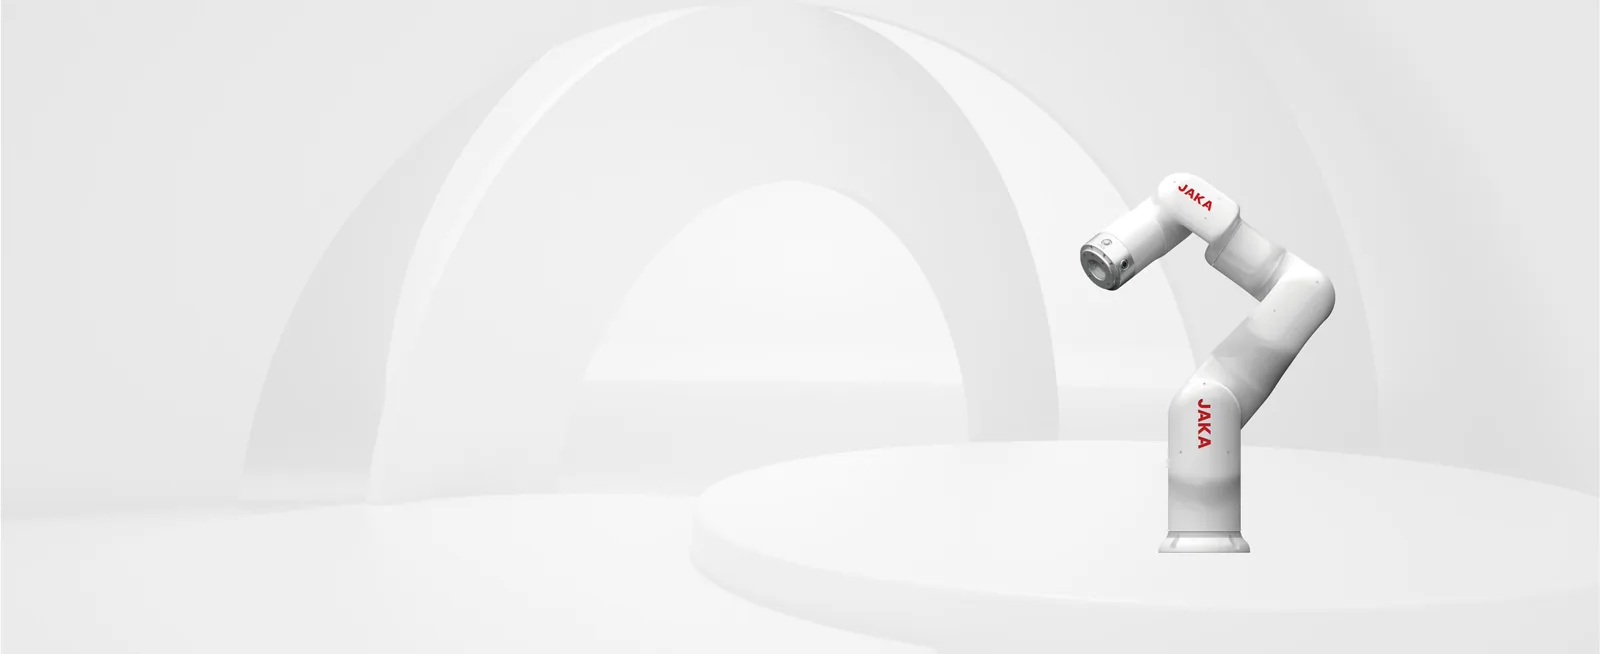
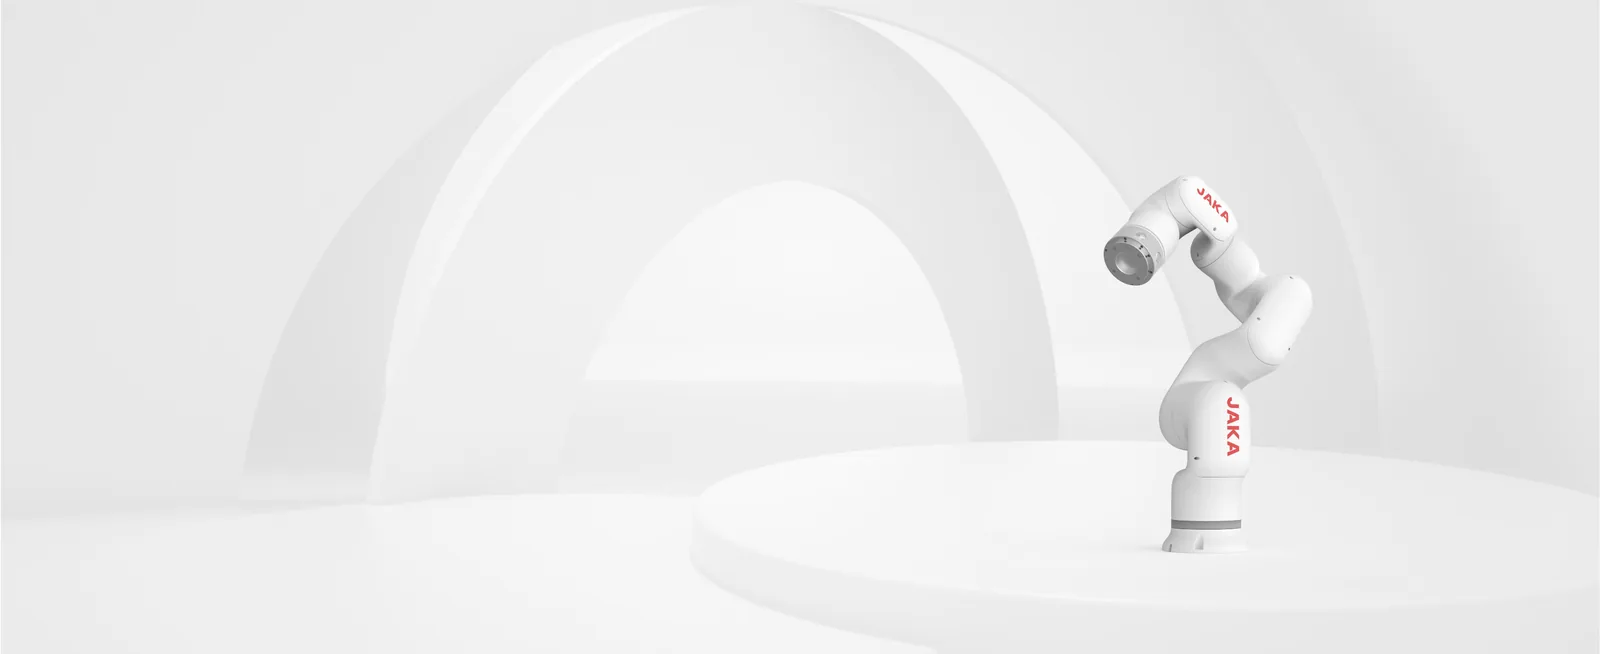
1-20kg · 末端IP67 / 桌面轻量
末端关节 IP67,适用于上下料、喷涂等工况。
内置 3456×2880 分辨率相机,协作机器人与智能视觉结合。
MiniCobo 自重 9.4kg、臂展 580mm,配 180×128×47mm 的 MiniCab 控制柜,适合教育与新商业场景。
核心技术
共融协作 · 力控感知
关节模组一体化设计,易组装、易拆卸,高载荷自重比。
关节力矩反馈支持拖拽编程,配合图形化编程降低使用门槛。
符合 ISO/TS 15066,多级碰撞保护策略,可无围栏协作。
末端六维力传感器组件实现恒力打磨、精密装配与柔顺拖拽。
PC/平板/手机均可作为示教终端,典型机型无实体示教器。
A12L 集成 3456×2880 全局快门相机,简化检测与分拣部署。
应用场景
从码垛、焊接到机床看护、组装、点胶、打磨与质检,节卡机器人 JAKA可快速部署到各类工序。
服务行业
节卡机器人 JAKA广泛应用于以下行业,我们可结合本地产业特点提供选型与落地支持。
为什么选择节卡机器人 JAKA
1kg 桌面级到 35kg 中载,五系列对应不同预算与工况。
主力机型通过 CR、CE、ISO/TS 15066 认证。
图形化编程与拖拽示教,非专业工程师也可上手。
控制柜、示教器、力传感器、视觉均为官方配套,兼容性有保证。
全球客户信赖
节卡机器人 JAKA服务众多全球知名企业(品牌标识版权归各自所有)。
节卡机器人专业服务
恒桓作为第三方工业机器人技术服务商,为节卡协作机器人提供全生命周期技术支持。
工艺验证、工作站方案、编程示教与投产陪跑,机器人应用落地交钥匙交付。
了解详情 → 新工业机器人销售主流品牌全新机器人代理销售与选型配套,满足新增产线与扩产的一手设备需求。
了解详情 → 自动化设备研发夹具末端、输送定位、安全外围与整套控制系统的研发与集成交付。
了解详情 → 算法与控制系统研发运动规划、机器视觉与 PLC/SCADA 系统开发,解决节拍、精度与数据互联瓶颈。
了解详情 → 机器人租赁在库机型短租长租与租转购,含运输、安装调试与租期维保。
了解详情 → 软硬件升级服务控制系统替换、软件固件升级、机械翻新与安全改造,让老设备恢复性能。
了解详情 → 维保与维修上门检测、故障诊断维修与年度维保合约,覆盖 21 品牌 1310 款机型。
了解详情 → 二手与库存机器人销售二手机回收、检测整备与再销售,附检测记录与质保,可以旧抵新。
了解详情 →节卡机器人JAKA 常见问题
围绕节卡机器人JAKA设备的选型、维修、配件与二手流通,答客户问得最多的问题。
节卡机器人常用控制柜有哪些型号?报警后如何排查?
按机型匹配 CAB 3 / CAB 7 / CAB 12 / CAB 16 / CAB H 及 MiniCab,控制柜侧提供 16 路数字 I/O 与 2 路模拟量,通信支持 TCP/IP、Modbus TCP/RTU,Zu20 及以上机型还支持 PROFINET 与 EtherNet/IP。报警排查建议先记录故障码并核对急停回路与安全信号互锁状态(如弧焊工艺包中机器人与焊机的报警互锁),再检查本体-控制柜连接电缆(标准 6m)插头;若故障反复出现,需结合现场诊断确认。
JAKA 协作机器人的示教器是什么型号?没有示教器怎么编程?
官方示教器为 TOUCH Ⅰ 与 TOUCH Ⅱ 系列;多数 Zu/A/S 机型支持 PC、平板或手机 APP 作为示教终端,进行图形化编程与拖拽示教。若移动终端无法连接,先确认与控制柜同一局域网并检查 TCP/IP 通信端口设置,仍无法排除时结合现场诊断确认。
关节内置力矩传感器,出现拖拽示教不灵敏或碰撞检测误报怎么办?
拖拽示教依赖关节力矩反馈模块。误报或迟滞常见原因:负载参数(末端工具重量、重心)设置与实际不符导致动力学模型偏差;关节零位漂移;碰撞灵敏度阈值设置过激。建议先重新标定工具负载与 TCP 再测试;涉及力矩传感器本体的故障需返厂或现场拆检确认,不宜自行拆解关节模组。
节卡机器人编码器电池如何更换?掉电后丢零点怎么处理?
关节编码器由本体电池供电保存绝对位置数据,电池耗尽或长期断电会触发丢零点报警。更换电池须在控制柜上电状态下进行以防数据丢失(具体电池型号与更换步骤以随机用户手册为准)。丢失零位的关节需按官方手册执行零点标定流程后恢复,多关节同时丢失时建议请技术服务人员现场处理。
协作机器人减速机需要定期润滑吗?周期如何确定?
JAKA 采用一体化关节设计,关节内减速机构出厂预填润滑脂。公开资料未给出统一换脂周期,实际维护间隔取决于负载率、启停频次与环境温度,一般按官方手册点检建议执行;出现关节异响、温升或定位精度劣化时应提前检查。具体润滑脂型号与更换量需结合现场诊断确认。
JAKA Pro 系列 IP68 防护等级能否直接水洗?
Pro 系列本体达 IP68,官网将其定位为复杂环境(水、油雾)下的协作机型,适用于食品、清洗类工况。但 IP 防护针对静态浸水/喷水,高压热水冲洗、腐蚀性清洗液仍可能损伤密封与连接器,建议避开本体连接器与线缆接口并用低压水流清洁;密封圈老化后防护等级会下降,需定期点检。
末端六维力传感器组件需要多久标定一次?
用于恒力打磨、精密装配的 JAKA 末端六维力传感器在更换末端工具、发生碰撞或零点漂移超差后需重新标定;常规工况下建议按季度点检读数漂移。具体标定工装与流程以官方随机资料为准,无把握时结合现场诊断确认。