
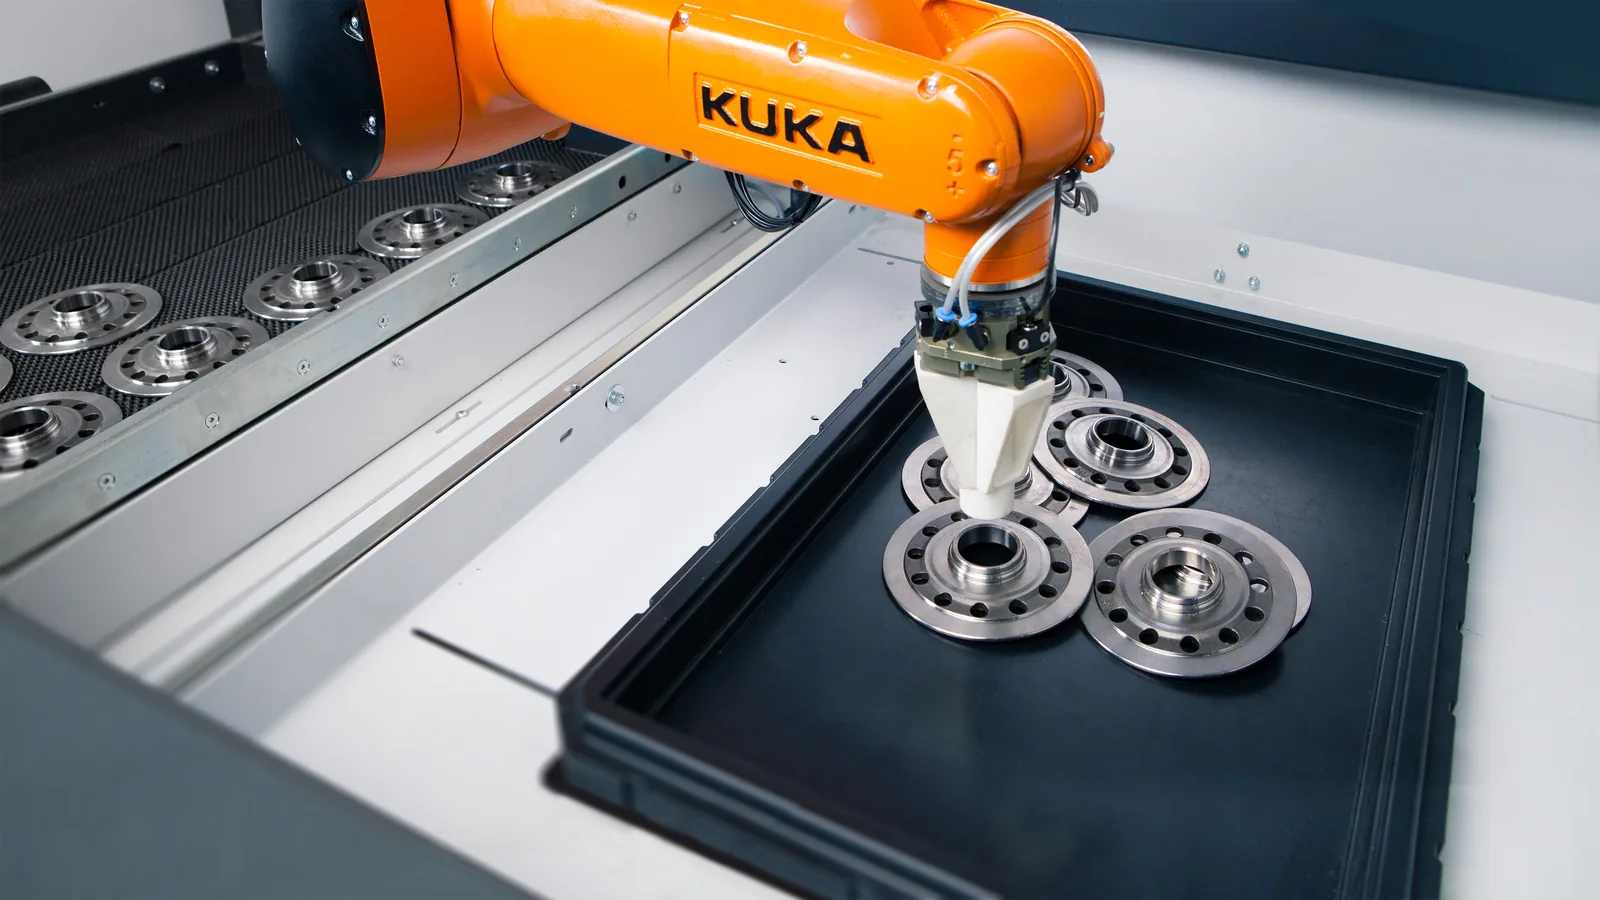
三臂并联,末端轻如飞燕
什么是 Delta 并联机械臂
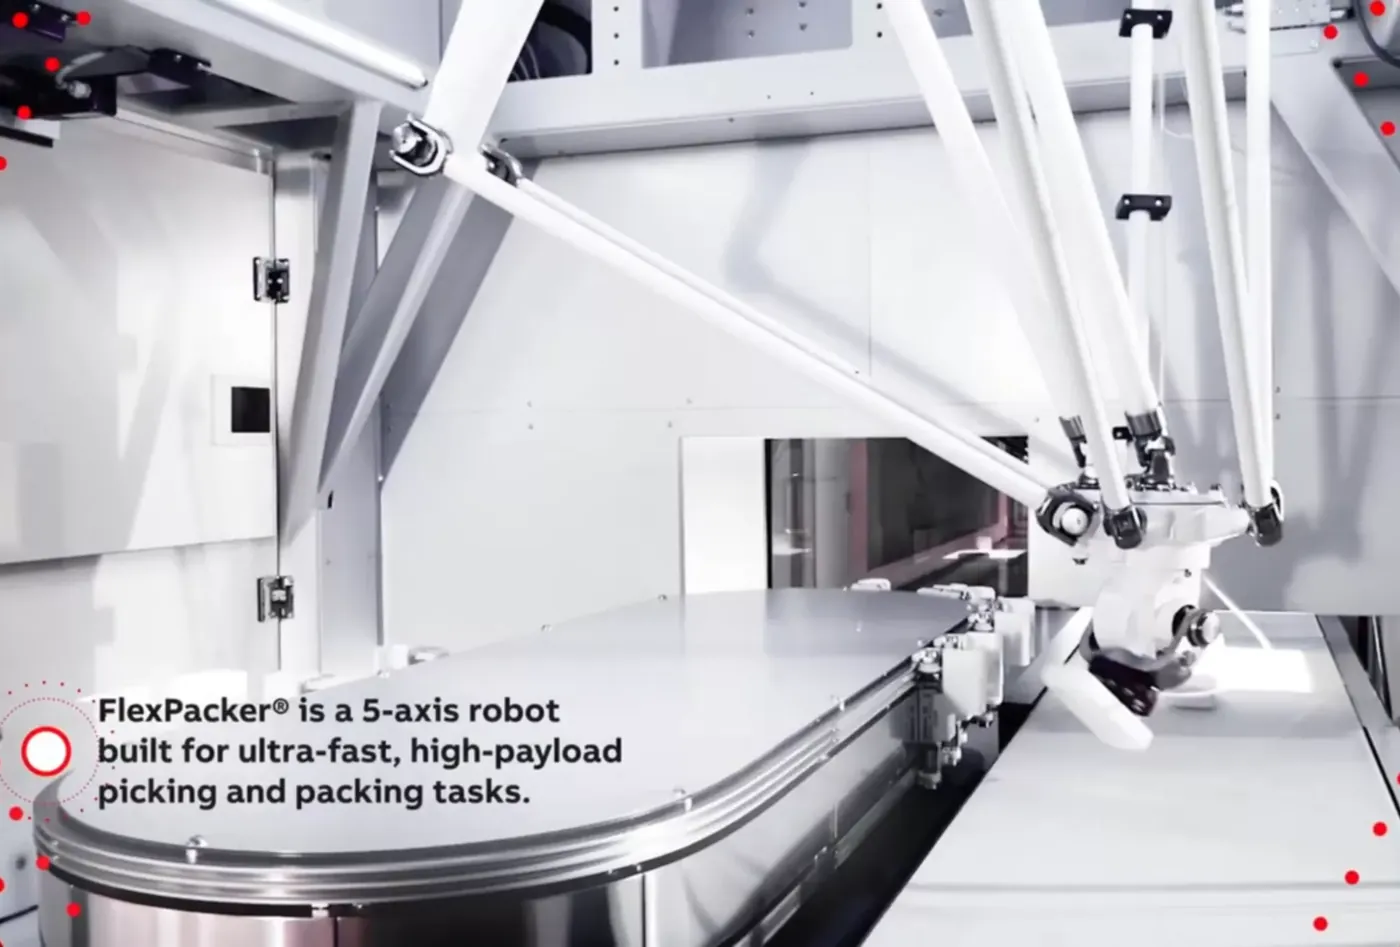
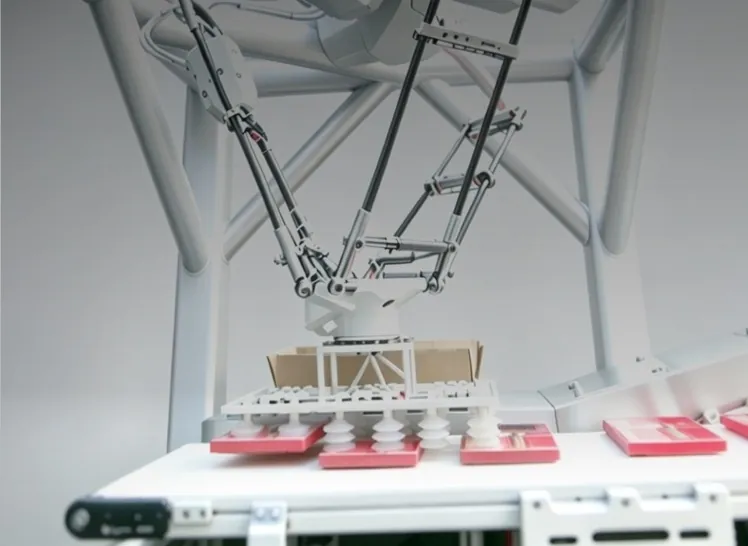
Delta 机械臂(俗称"Delta 机械手""蜘蛛手""并联机械臂")采用并联结构:三组(或四组)平行四边形连杆臂,由顶部的三个电机同时驱动,共同控制末端的运动。这与六轴、SCARA 的"串联结构"(关节一个接一个)有本质区别——Delta 是"多个臂并联撑起一个末端"。
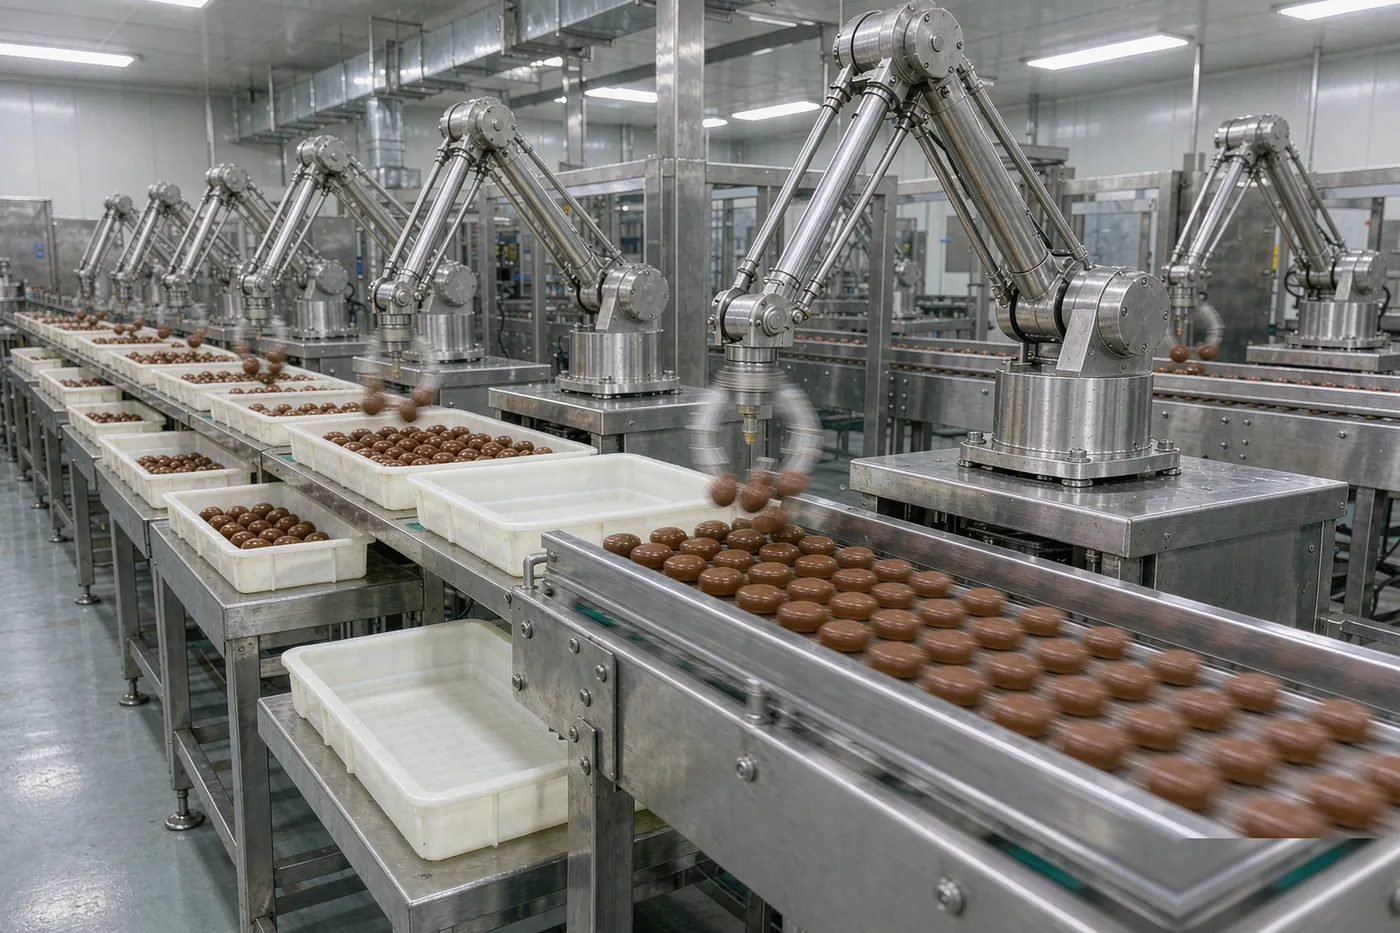
并联结构的最大好处:驱动电机全部固定在顶部基座,运动臂只用轻质碳纤维/铝合金,末端运动部件极轻、惯量极小,因此能做到极高的加速度和速度——每分钟抓取 120–300 次是常态,远超任何串联机械臂。代价是工作空间小(倒锥形)、负载轻、姿态自由度少。
| 参数 | 典型范围 | 工程含义 |
|---|---|---|
| 自由度 | 3 轴(+1 末端旋转) | 三平移定位+可选末端转角 |
| 额定负载 | 1 – 8kg | 轻载高速是其定位 |
| 工作直径 | 600 – 1600mm | 倒锥形工作空间,中部最大 |
| 重复定位精度 | ±0.05 – ±0.1mm | 满足分拣取放需求 |
| 节拍能力 | 120 – 300 次/分钟 | 核心竞争力指标 |
| 防护等级 | IP65 – IP67 | 食品行业可冲洗 |
优点与局限
优点:速度无敌,轻小件高速分拣的标杆;末端惯量小、磨损低、寿命长;结构开放、易清洁,食品医药友好。
局限:工作空间小且呈倒锥形(边缘可达性差);负载轻(一般 ≤8kg);姿态自由度少(末端不能翻转)。它不是通用机械臂,而是"高速分拣专用机器"。
Delta 的主战场:高速分拣与包装
| 应用工艺 | 技术要点 | 常见行业 |
|---|---|---|
| 高速分拣 | 视觉引导、队列管理、动态抓取 | 食品、医药、日化 |
| 装盒装托 | 轨迹规划、来料追踪 | 食品、电子 |
| 包装码垛(轻件) | 垛型程序、节拍匹配 | 食品、快消 |
| 上下料(轻小件) | 与专机联机 | 电子、五金 |
为什么 Delta 配视觉才完整
Delta 的速度优势要靠视觉系统+输送带追踪才能发挥:视觉毫秒级识别来料位置,输送带编码器实时追踪,Delta 按队列在运动中的输送带上动态抓取(Conveyor Tracking)。没有视觉的 Delta 只能抓固定位置,速度优势大打折扣。这也是 Delta 分拣线的技术门槛所在。
常见问题
Delta 机械臂长得像机械手吗?
不太像。它像三根杆撑起一个平台,更像"蜘蛛"而非"手臂",所以也叫蜘蛛手。但客户口语里仍常叫它"Delta 机械手"。这正说明——工业机器人不都是"手臂"形状,按结构分类才能看清本质。
Delta 和 SCARA 都能分拣,怎么选?
看速度和负载:超高速(>120 次/分)、轻小件(<3kg)、食品医药洁净场景 → Delta;中高速、需要一定负载或 Z 向压装、电子精密装配 → SCARA。Delta 更快但工作空间小,SCARA 更灵活但速度略低。
Delta 负载为什么这么小?
因为它的价值在速度不在力量。轻末端+高加速度=高节拍,如果加大负载就要加重结构、牺牲速度,失去了 Delta 的意义。重载分拣应该用六轴或码垛机型。
本站在库Delta 并联机械臂(11 款)
按品牌浏览
以下为本站在库该结构形态的代表机型,点击查看规格参数、技术解读与维保要点。完整机型列表见各品牌页。