
焊接见长的整机+电源平台
钱江官网产品分为工业机器人、焊接电源与附加设备三大类,机器人本体按工艺后缀划分系列,焊接场景提供成套配置。
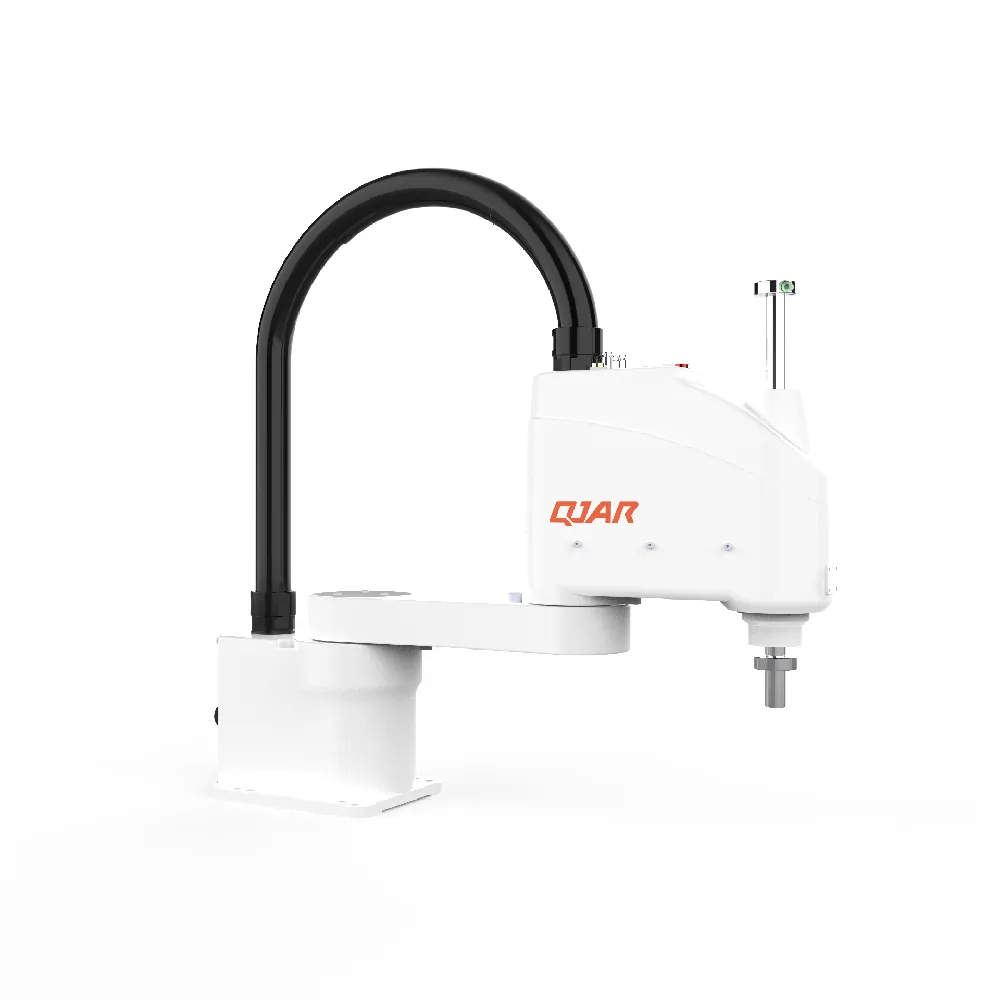
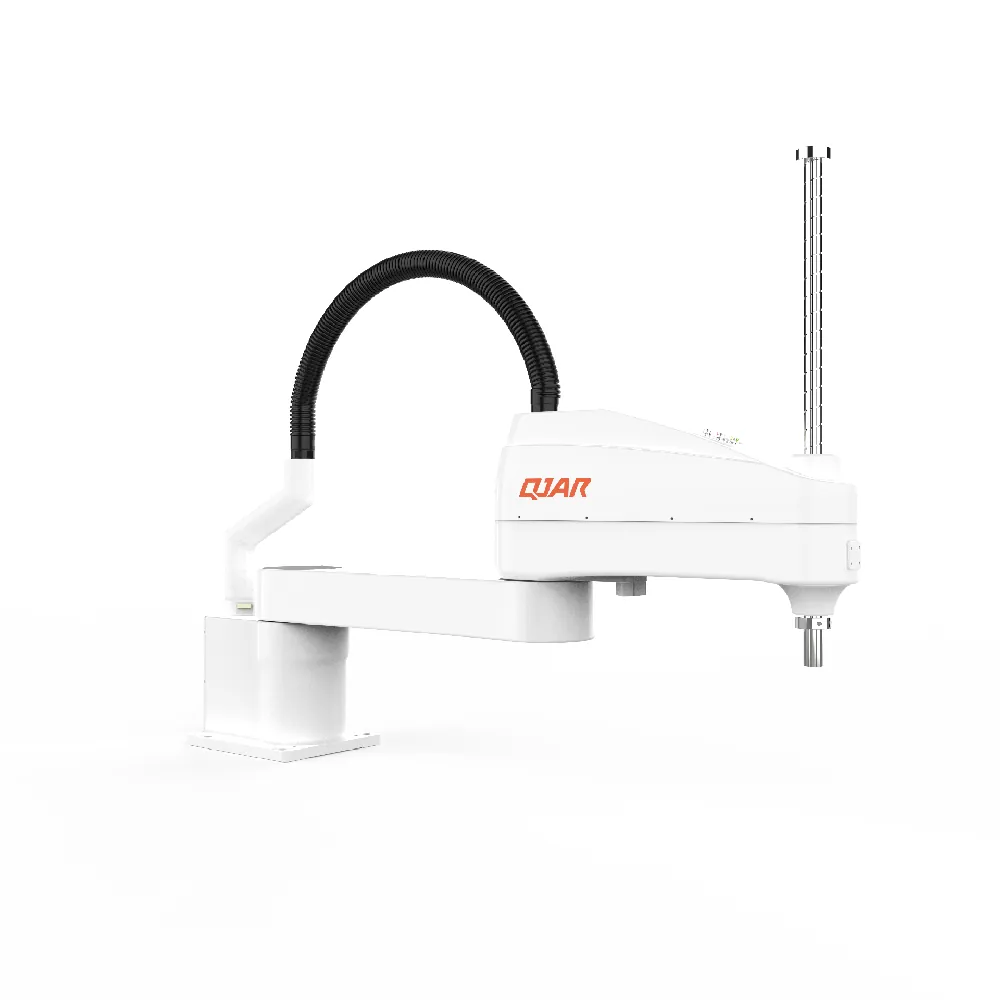
400-1000mm 臂展,±0.01mm 级精度,上下料装配。
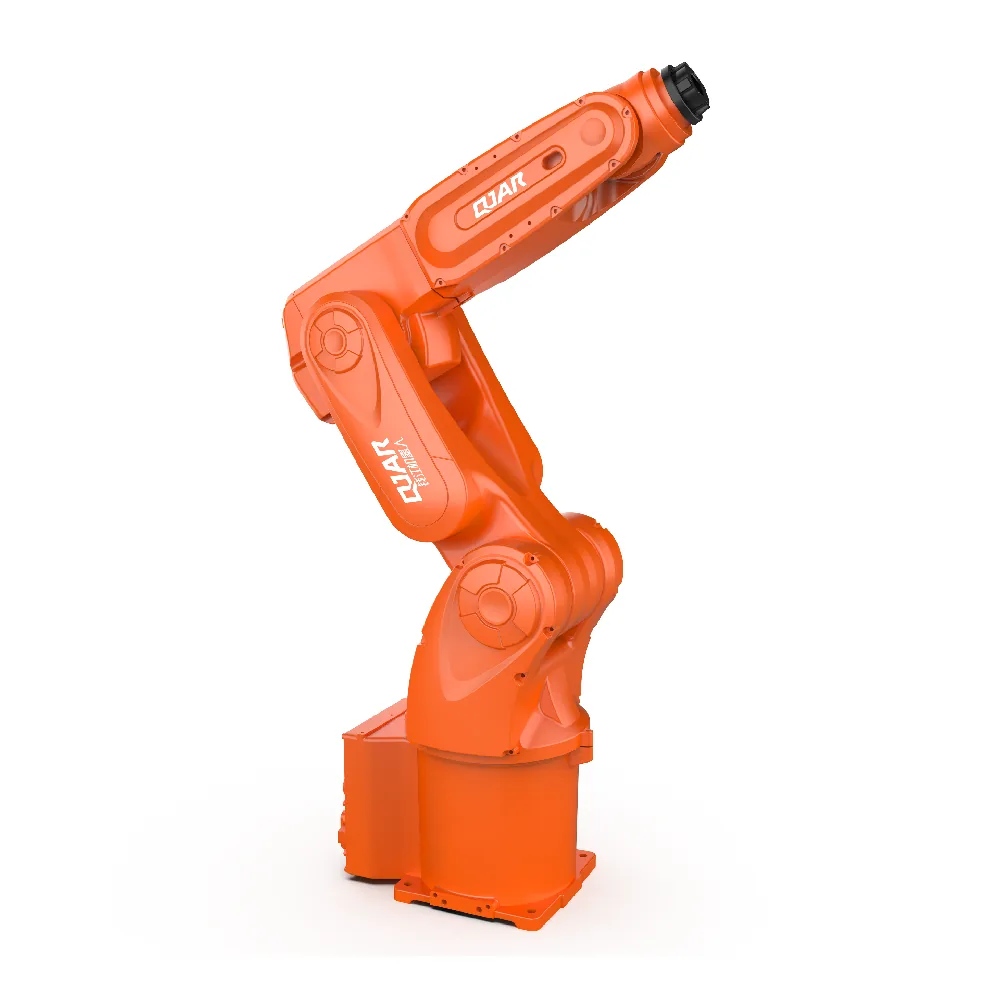
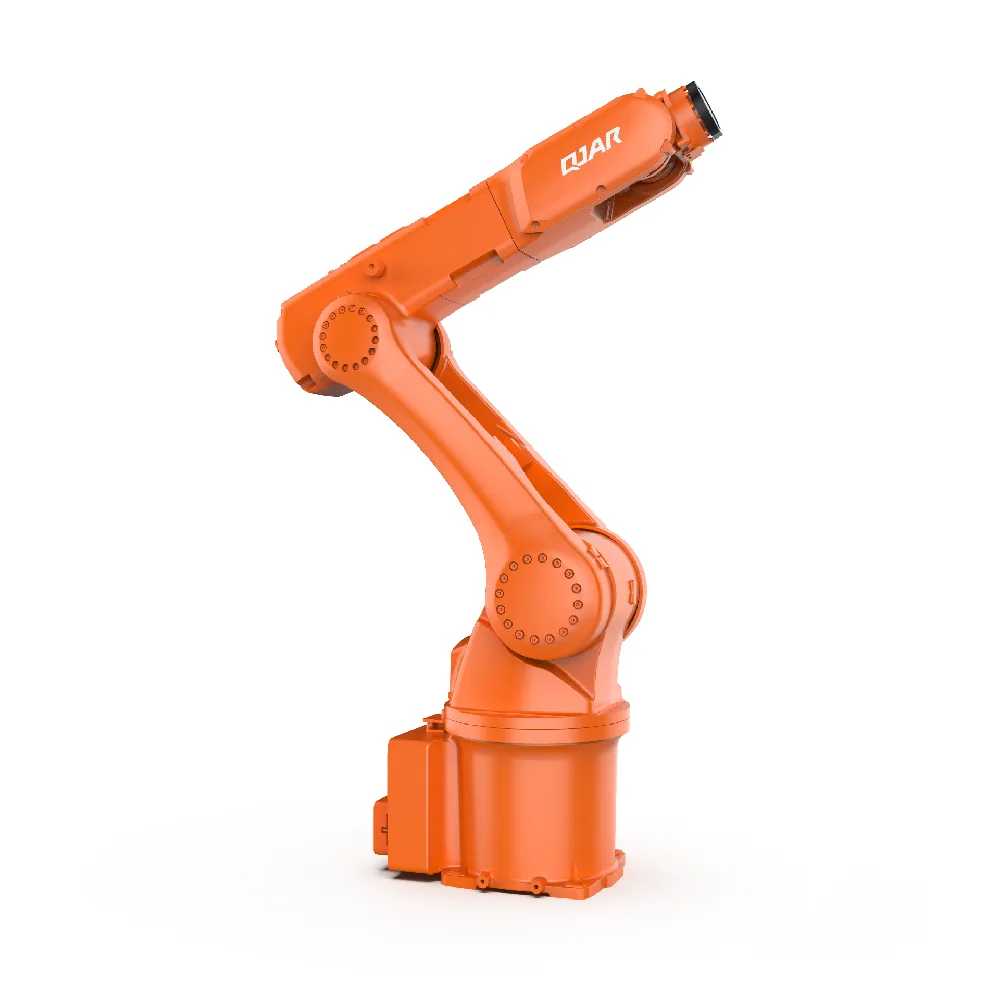
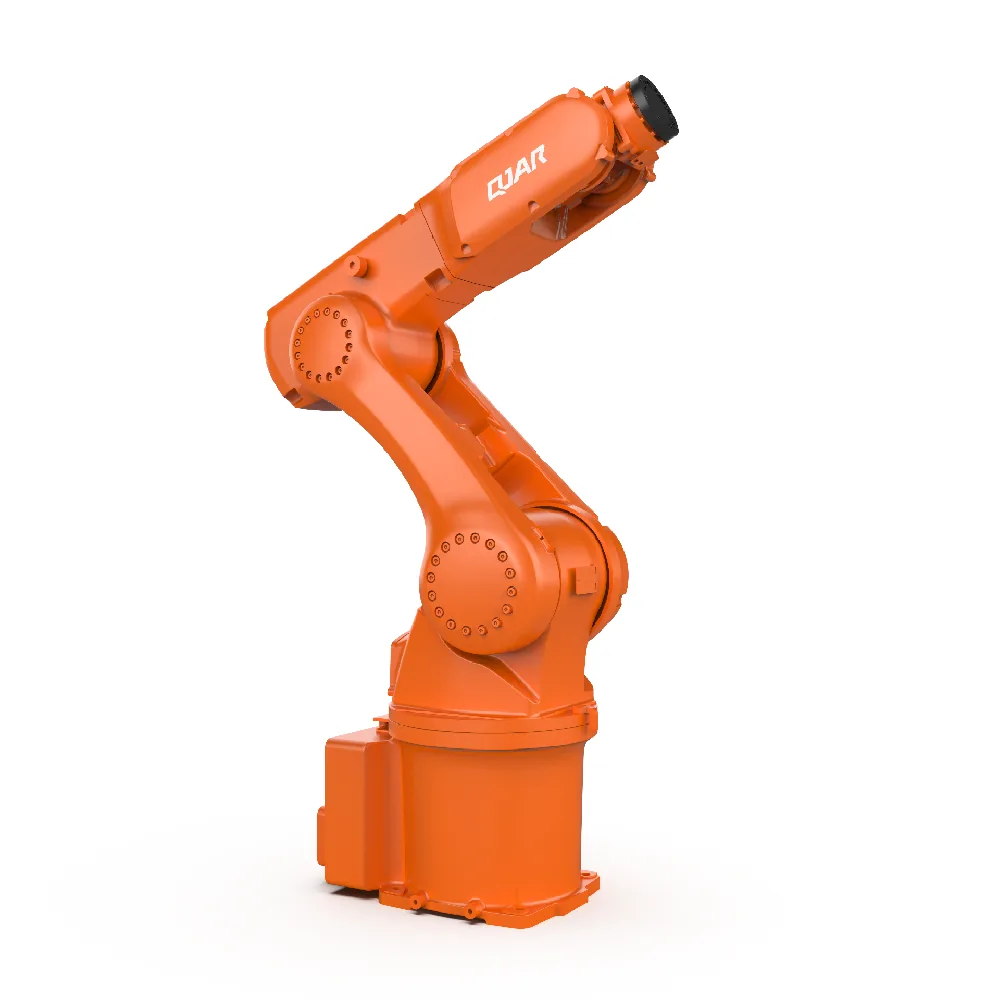
中空手臂、电缆内置,弧焊主力机型。
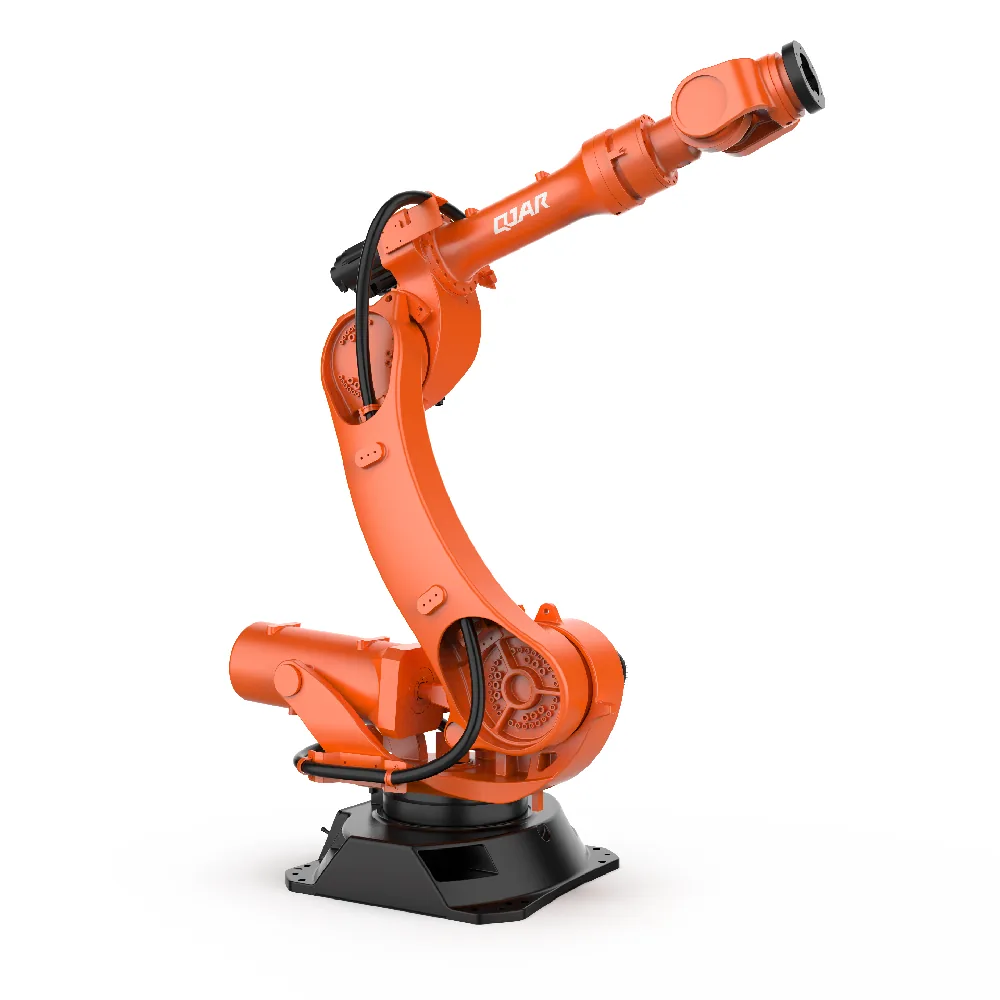
1400-2300mm 臂展,搬运码垛喷涂多用途。
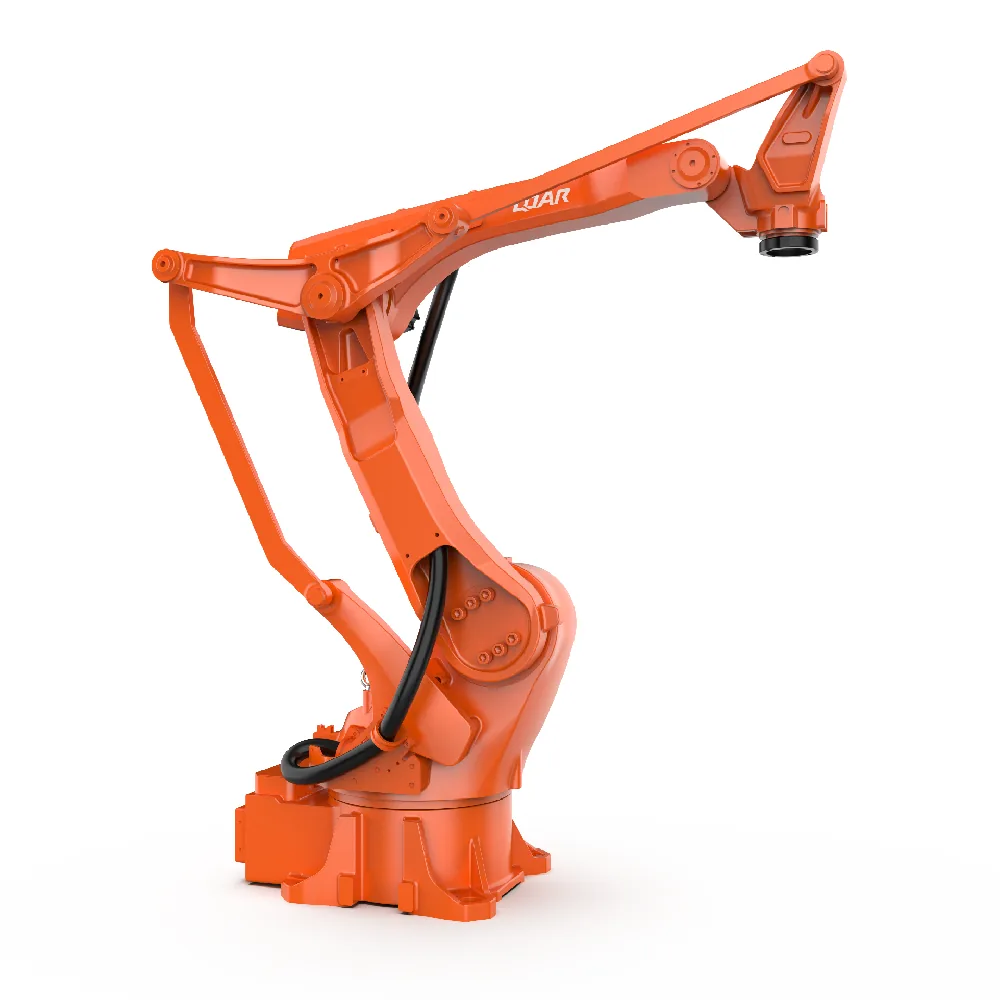
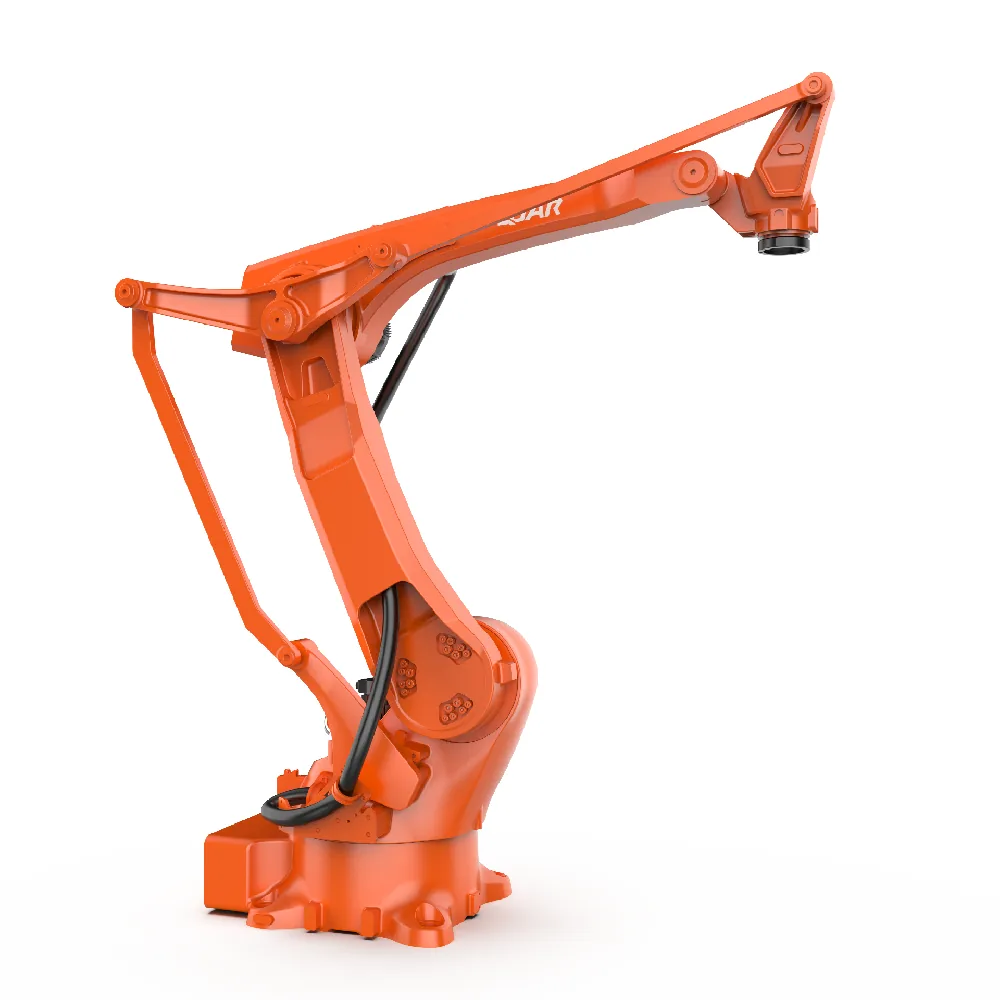
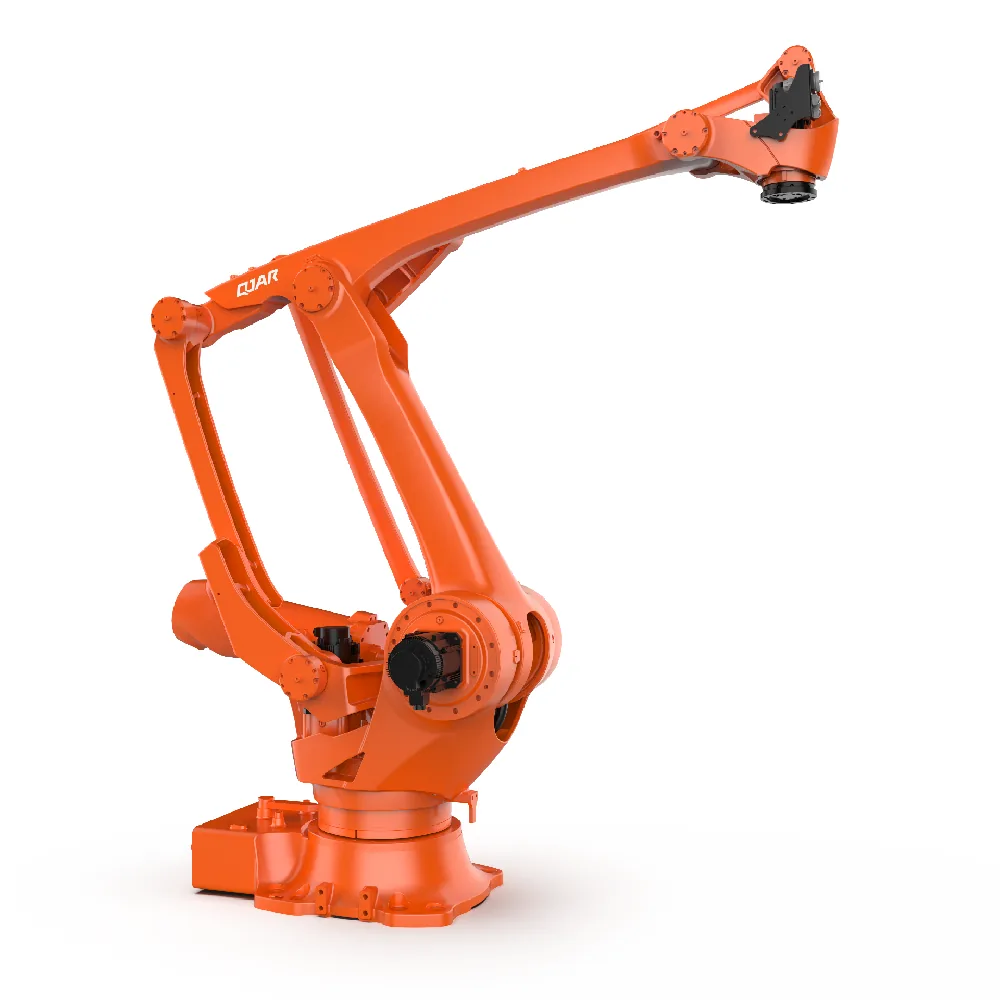
码垛与大型工件搬运,含 2500-3100mm 臂展。
官网单列品类,与机器人成套供货。
产品系列与规格
以下规格整理自钱江机器人 QJAR官方网站公开资料(负载、臂展、占地、本体重量),供选型对比。
QJR-S 系列小型高速机器人
3-20kg · 短臂展高速节拍
400-1000mm 短臂展,重复定位精度最高 ±0.01mm(QJR3-400S)。
官网按应用归入上下料、装配与分拣类。
紧凑机身适配机床与狭窄工位。
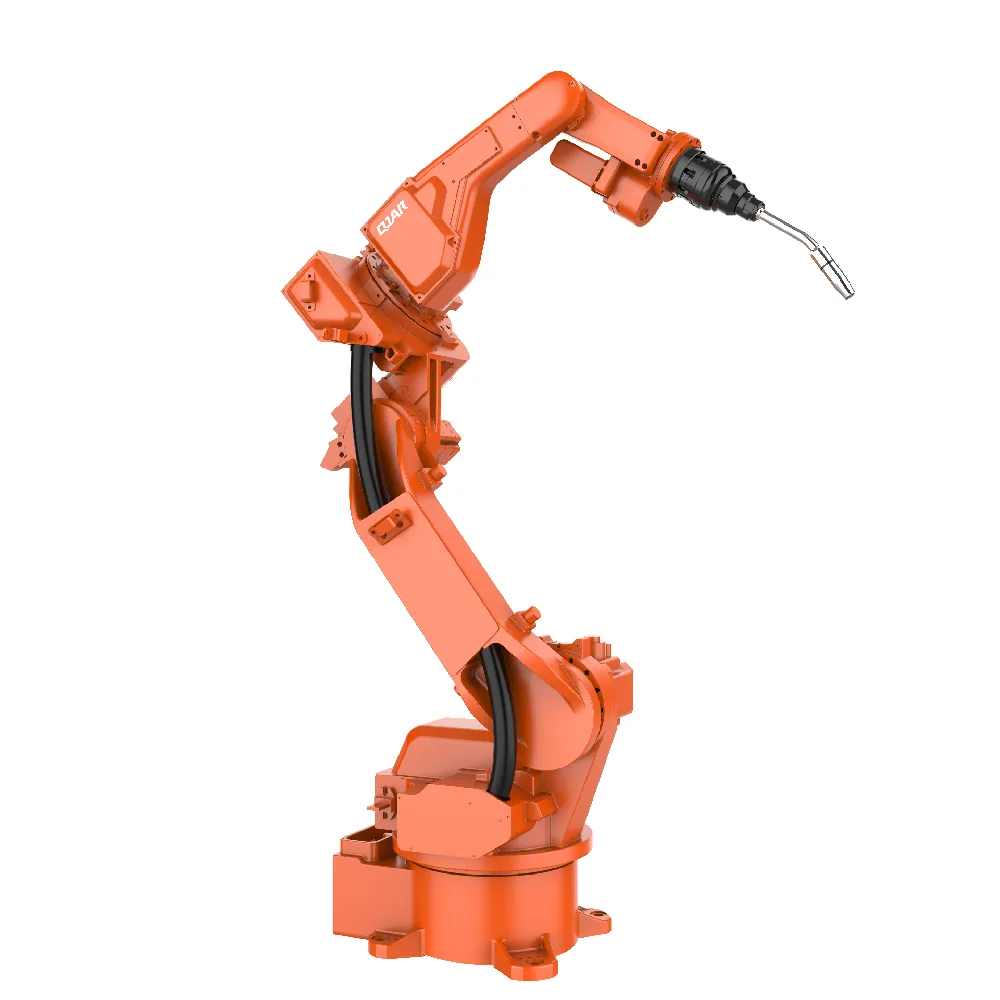
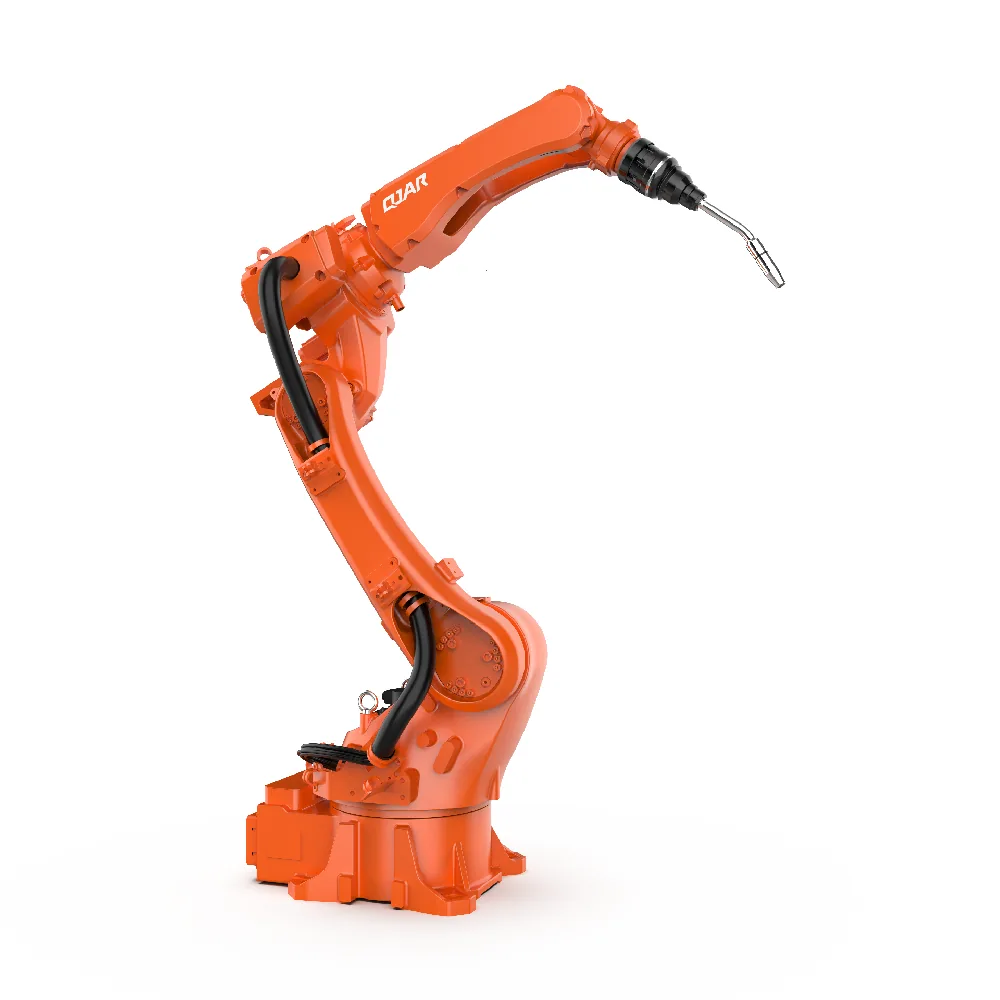
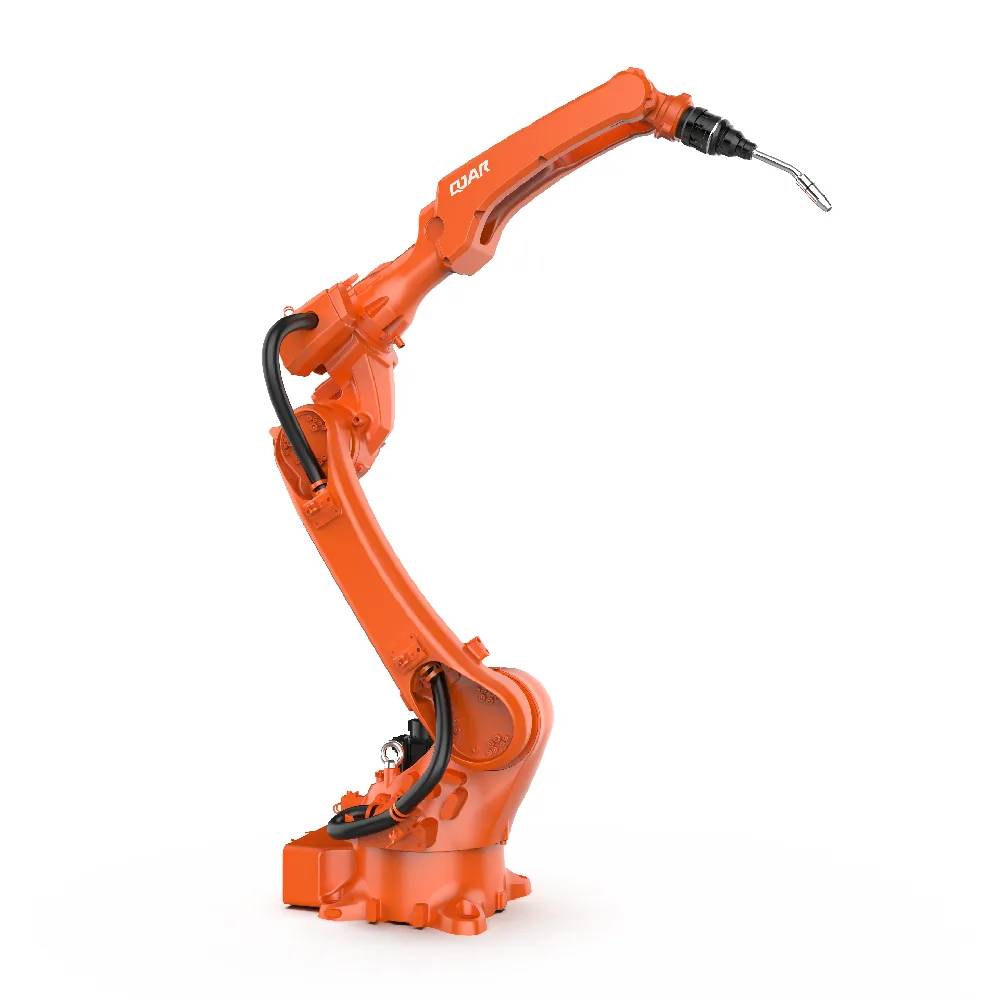
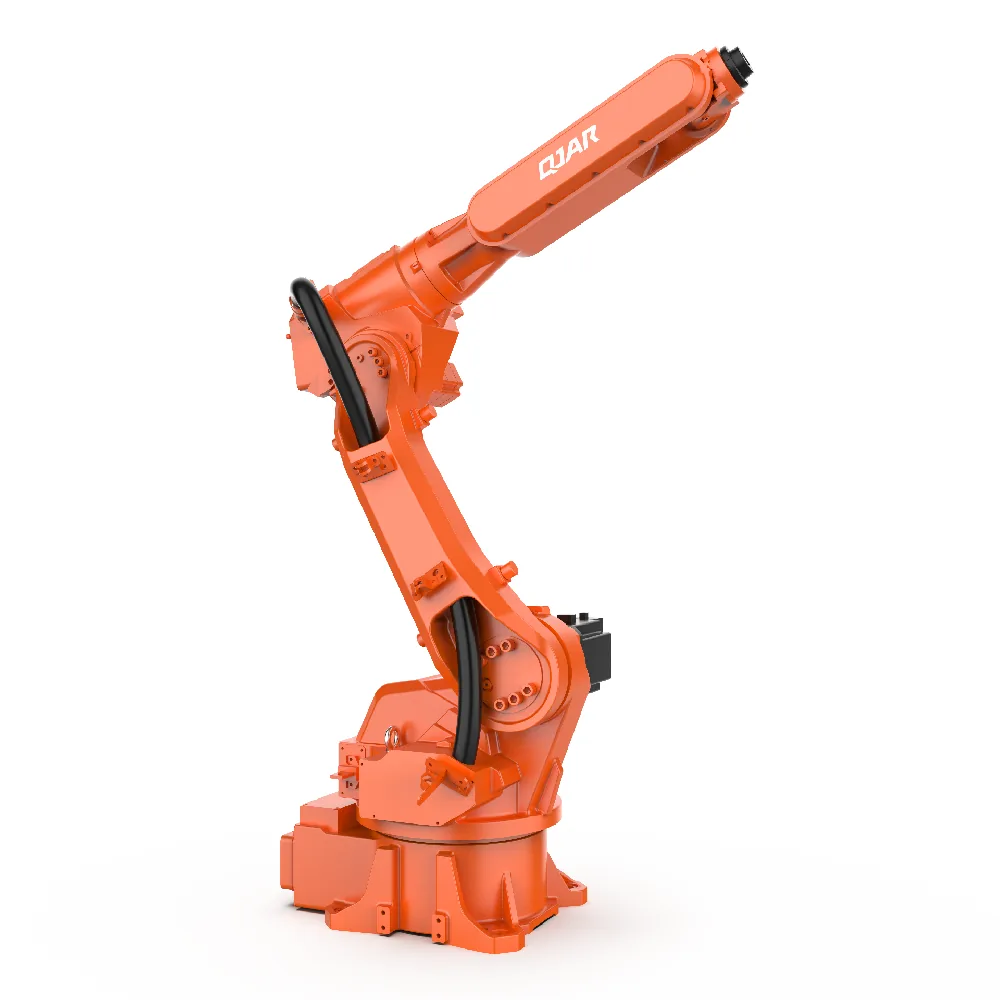
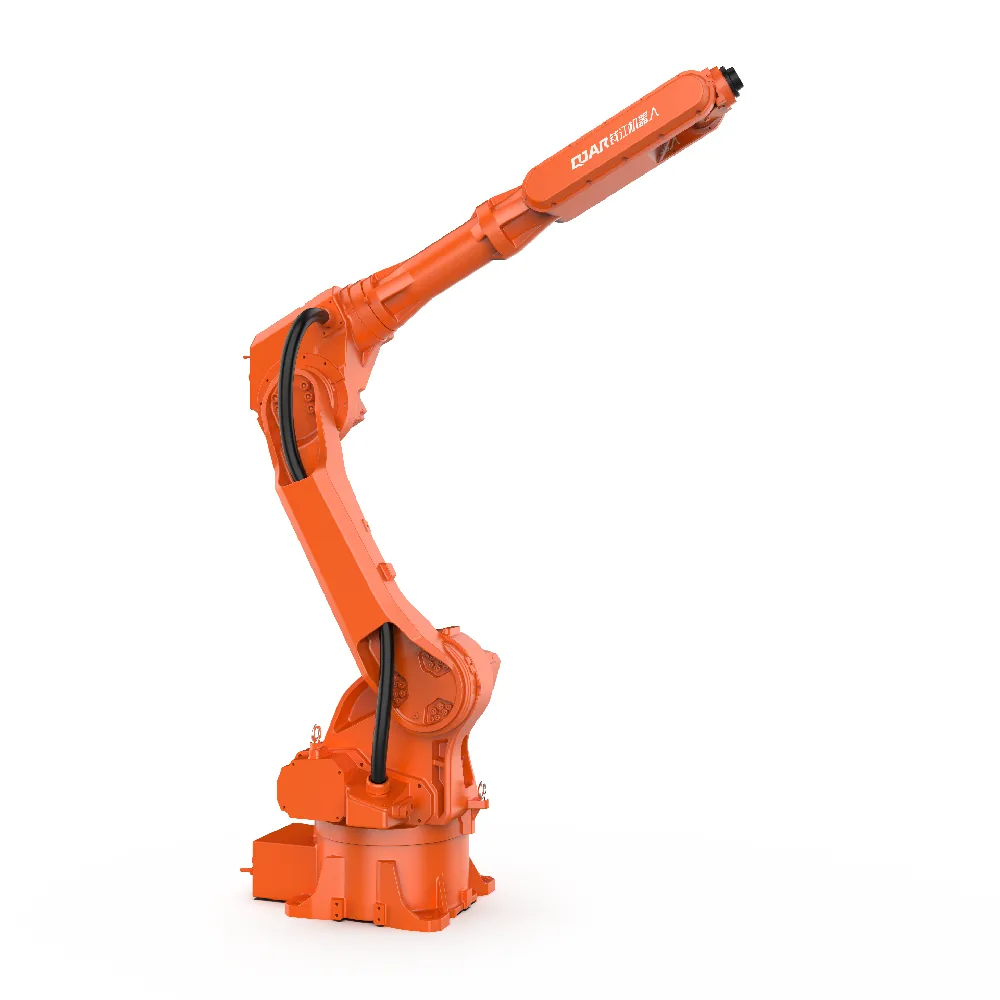
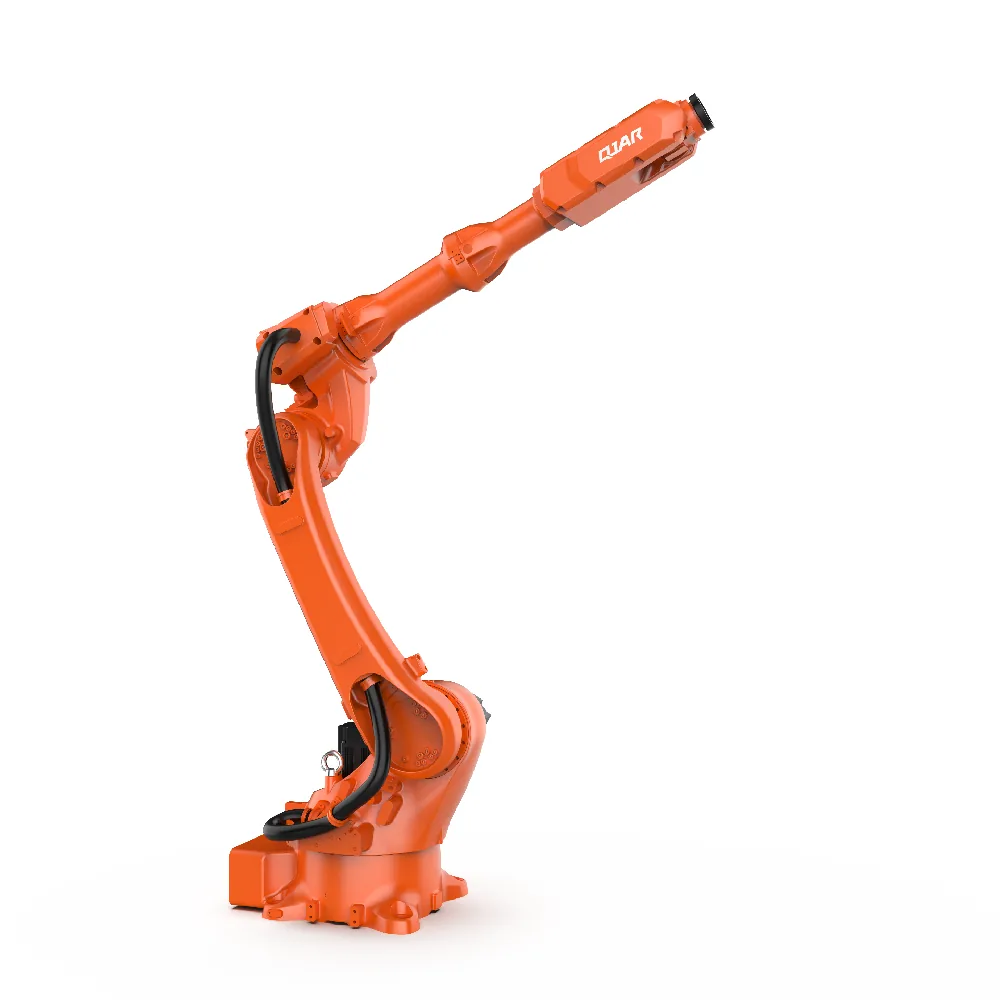
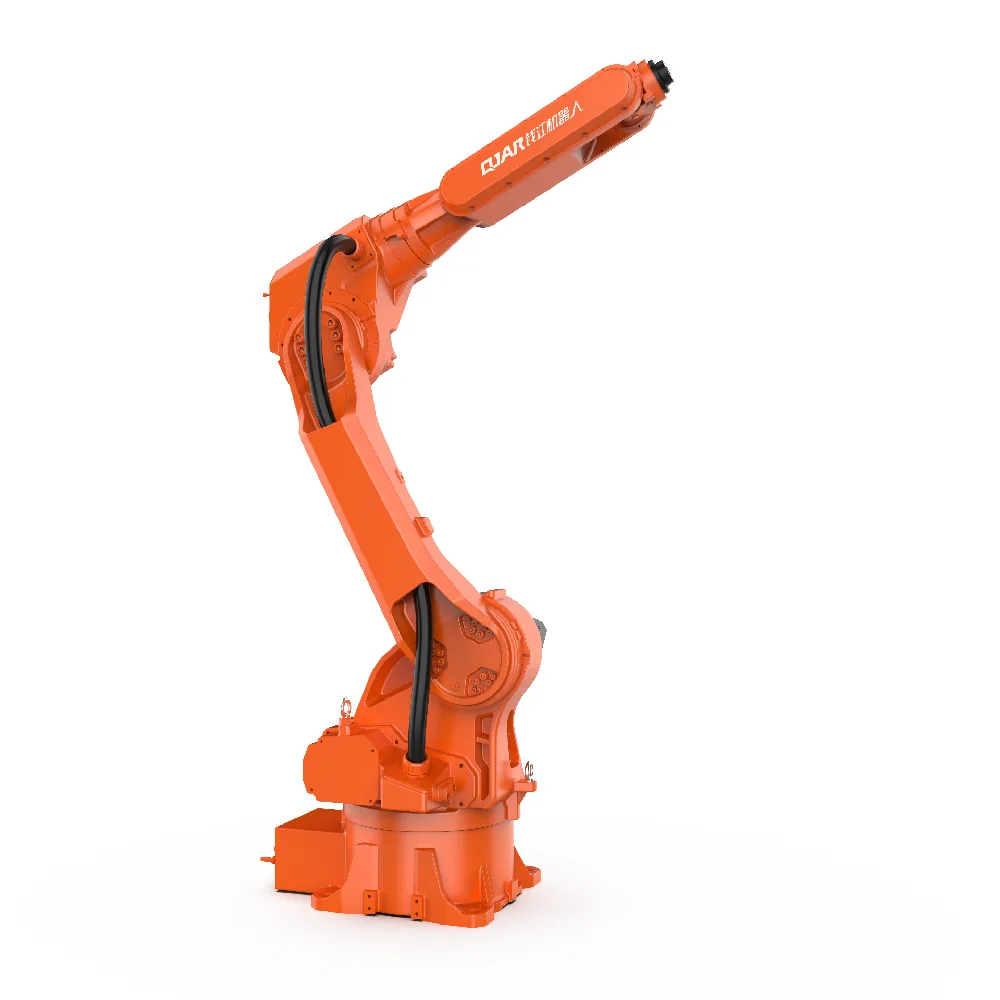
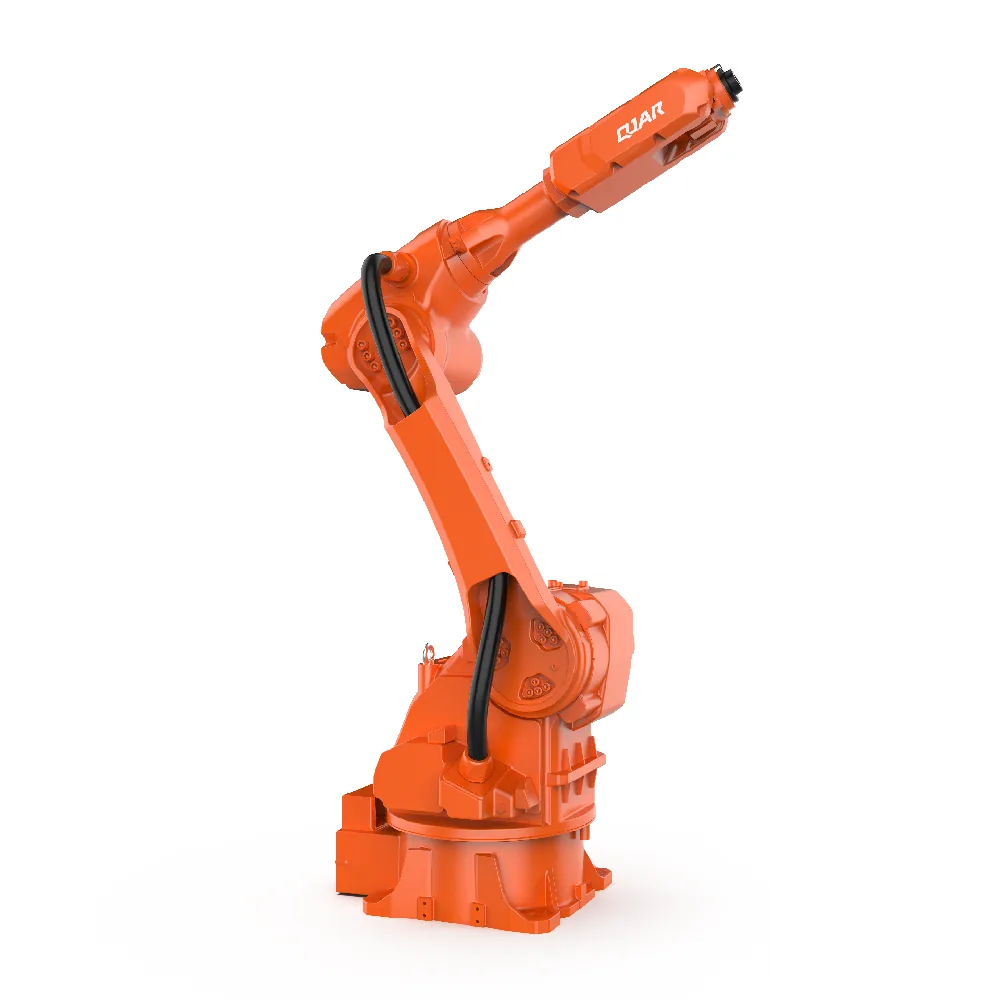
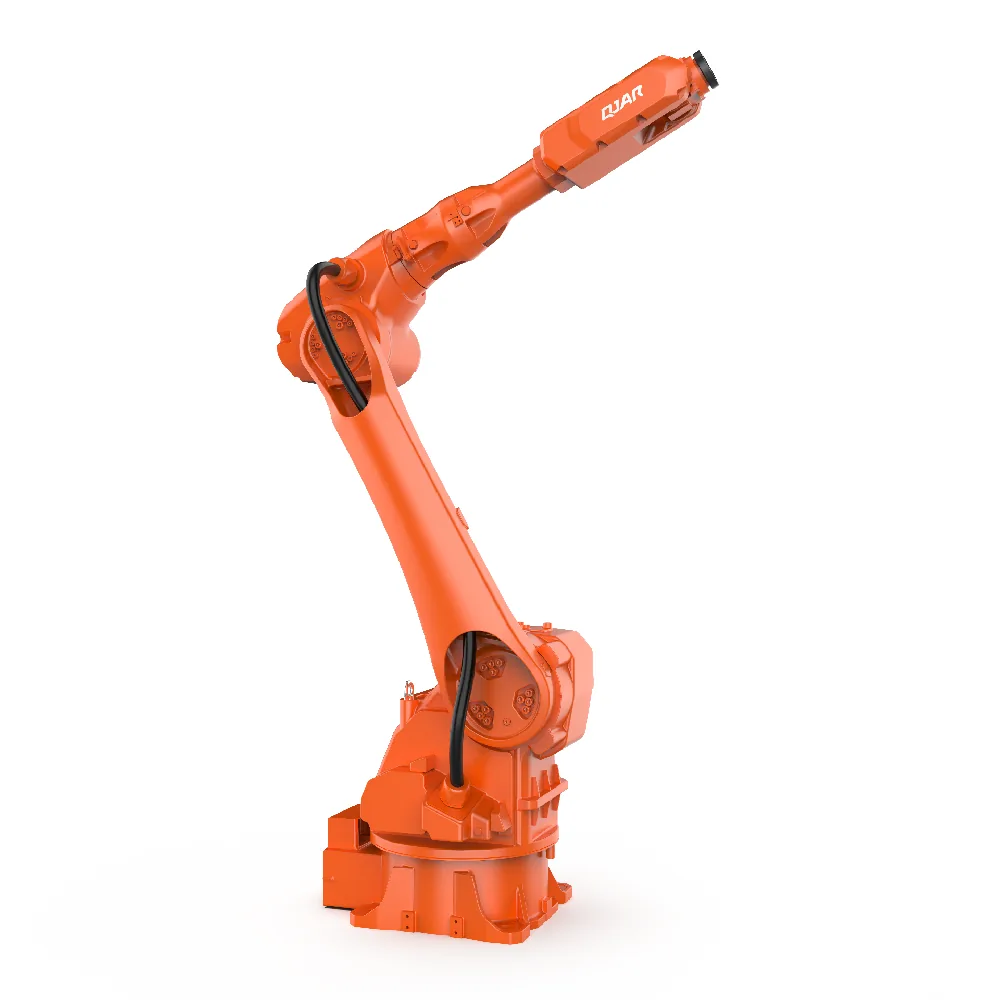
弧焊系列机器人(H/焊接款)
4-10kg · 中空手臂 · 焊接主力
官网产品特色:中空型结构手臂与手腕、焊接电缆内置,适合狭窄空间焊接。
安装机身盖罩后可用于恶劣环境。
1400-2100mm 多种臂展匹配工装布局。
2024 年公开新闻:800 台焊接机器人服务鸿路钢构。
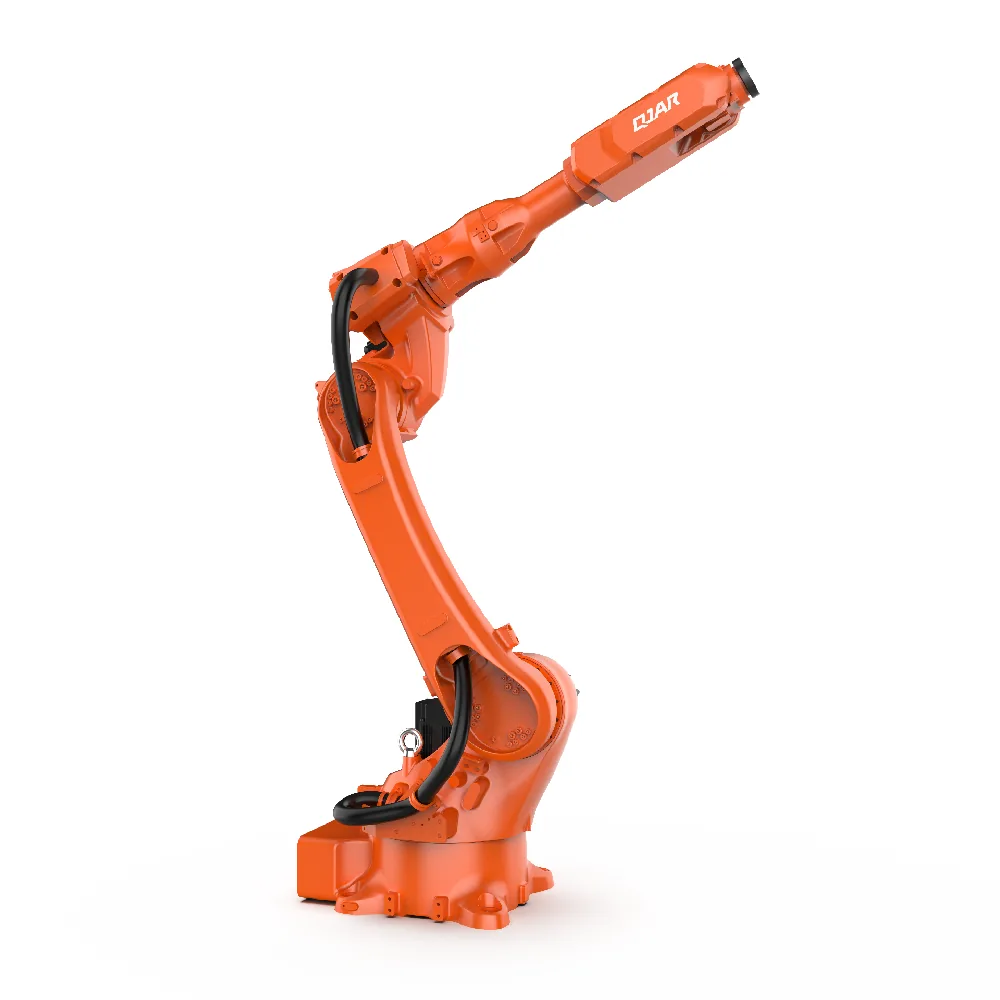
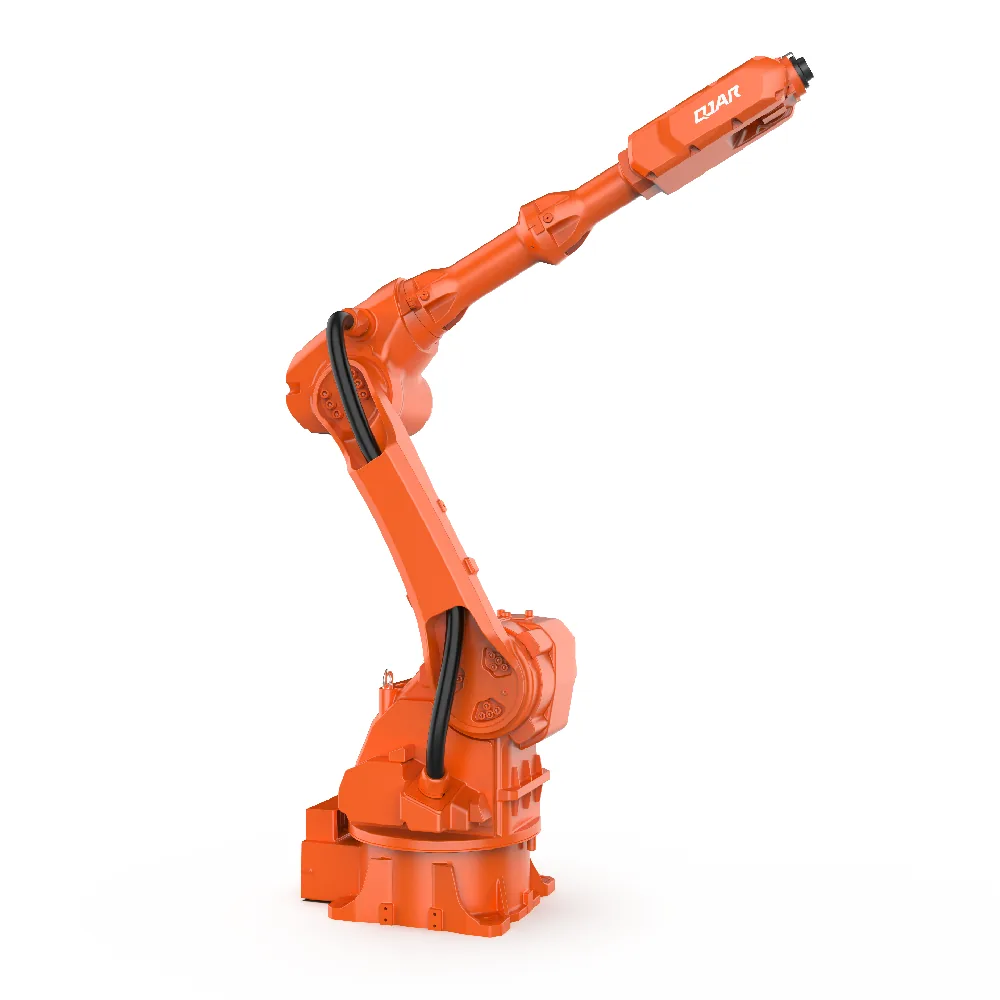
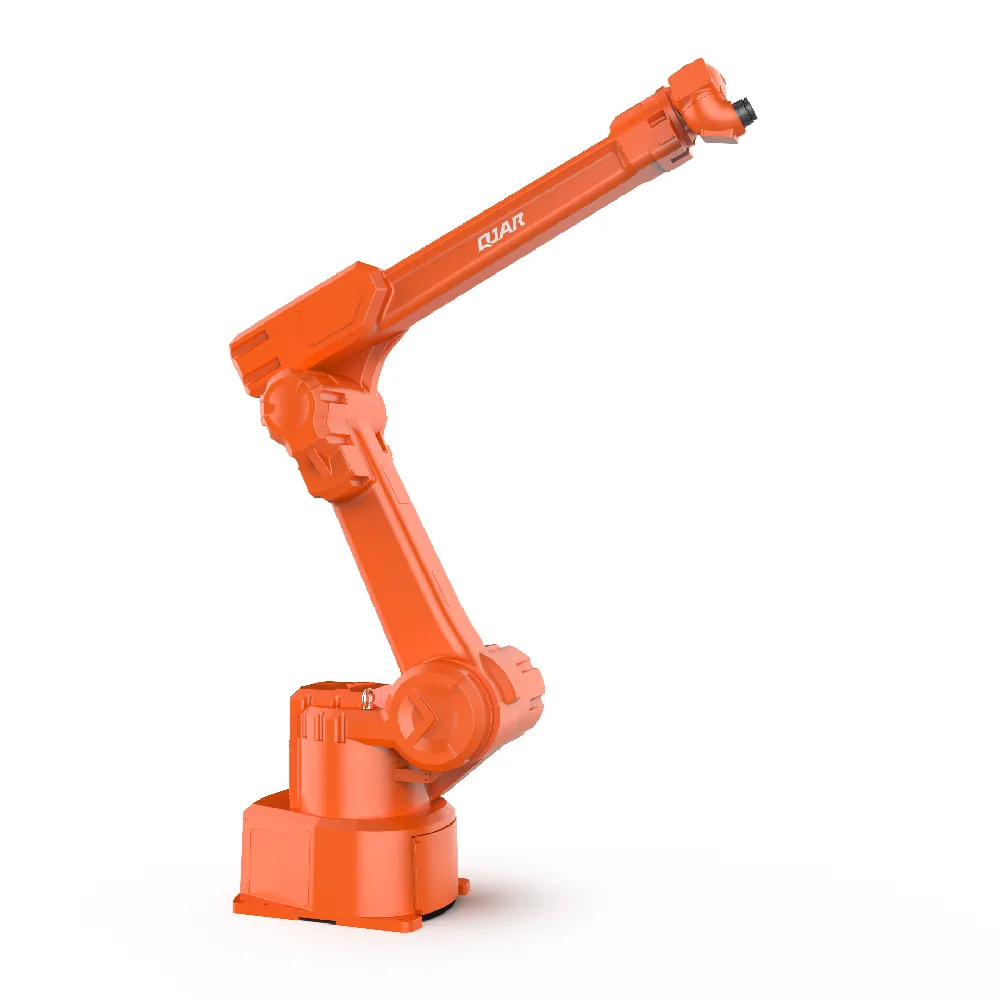
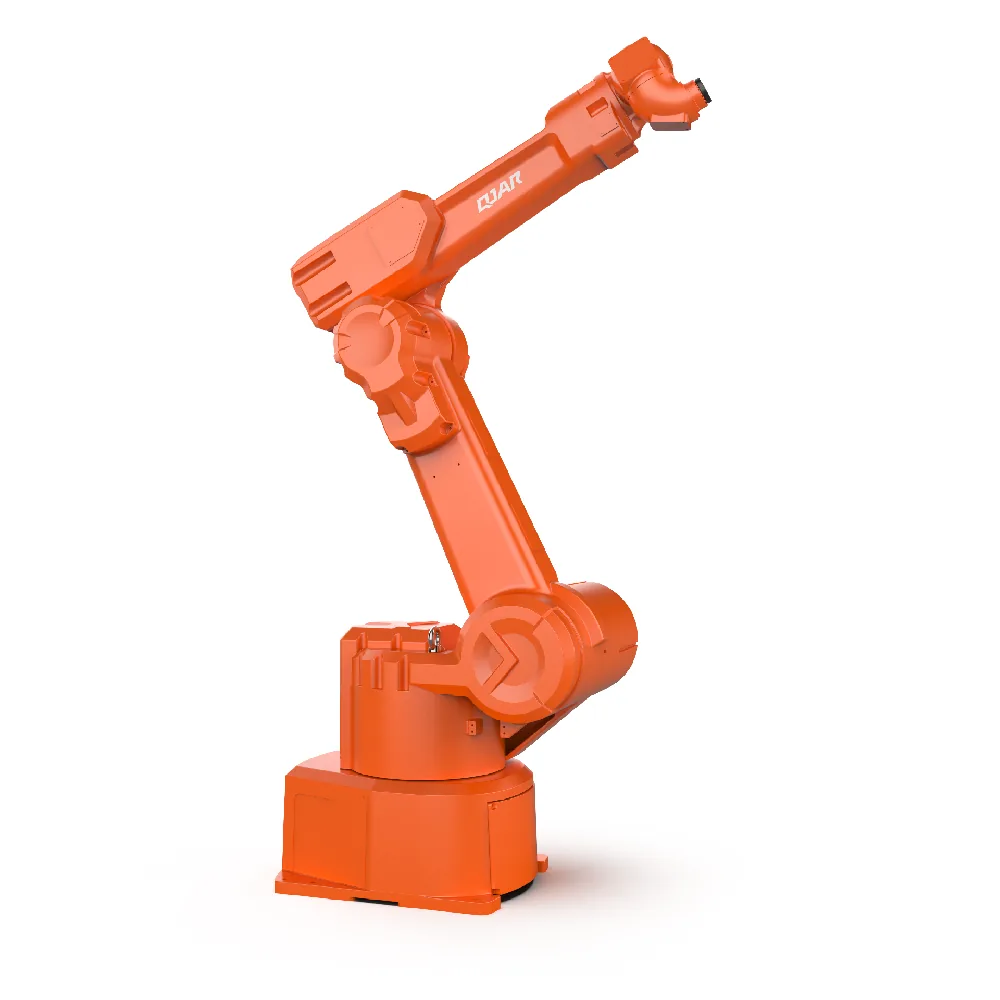
QJR 通用六轴系列
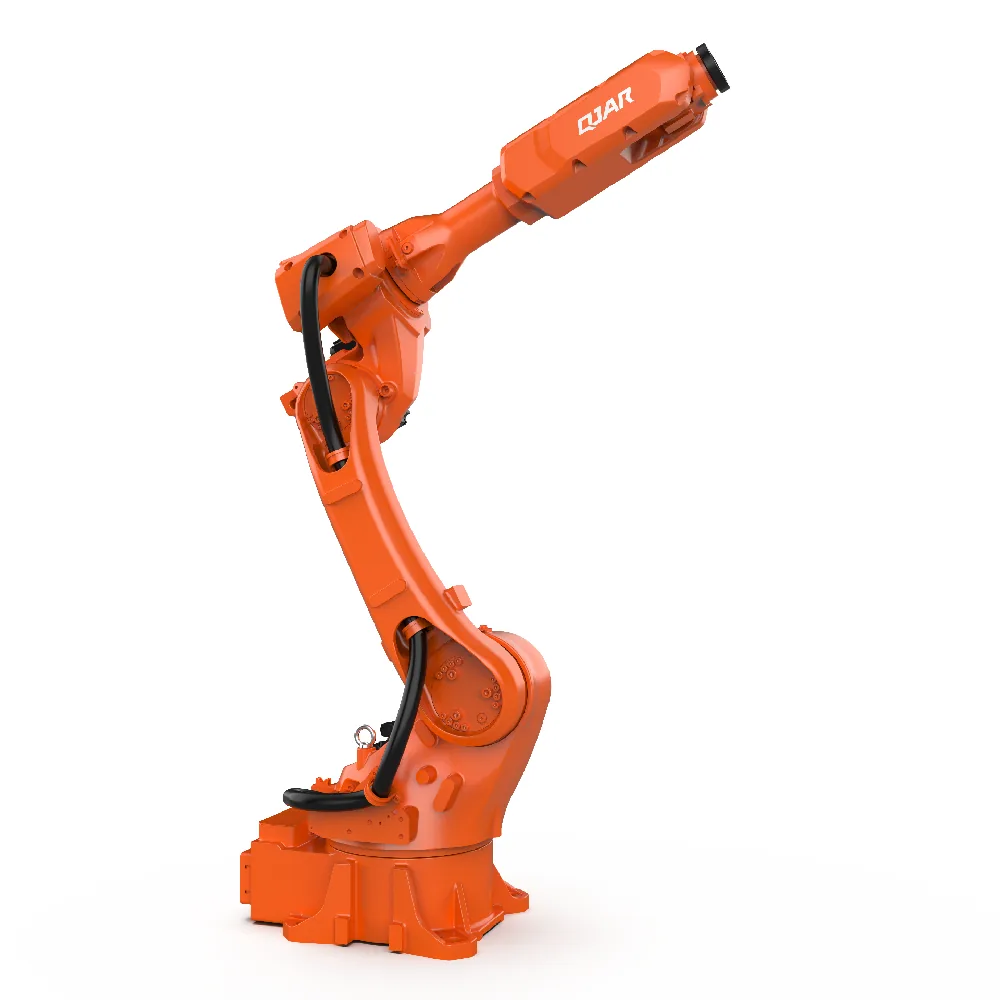
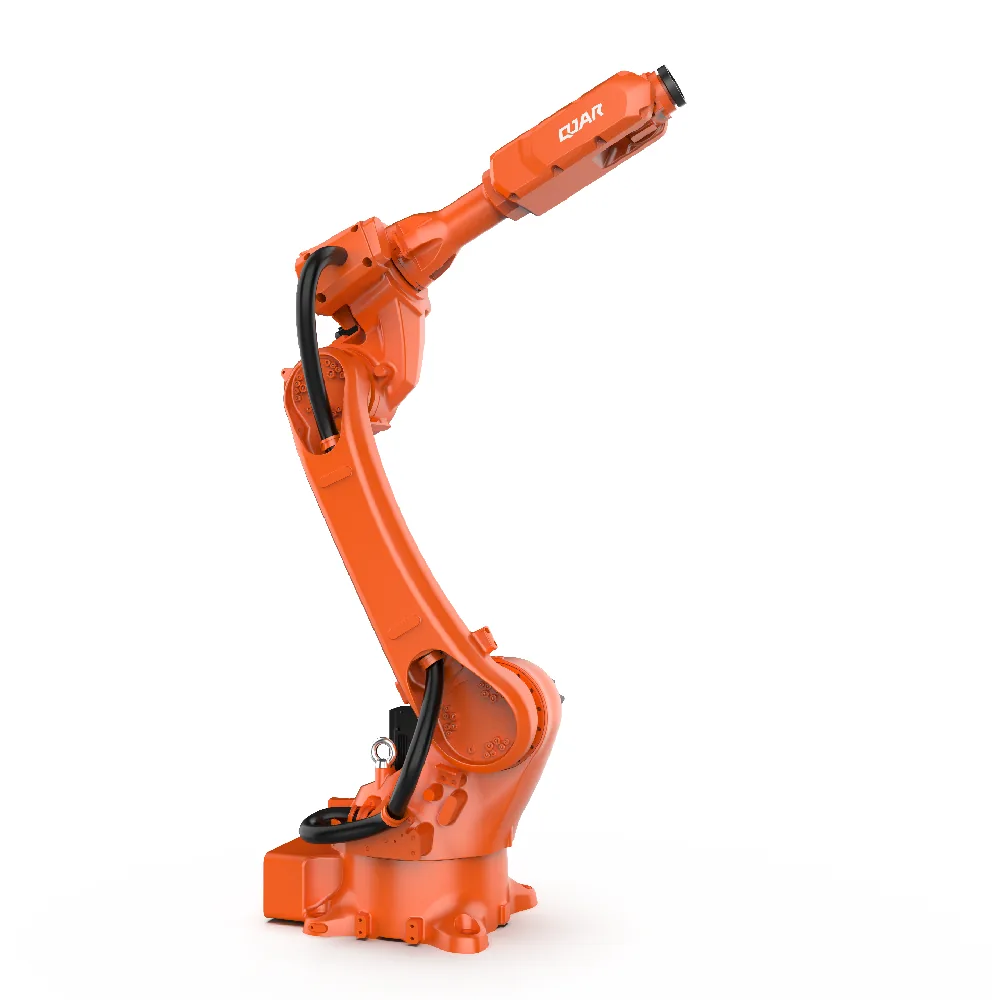
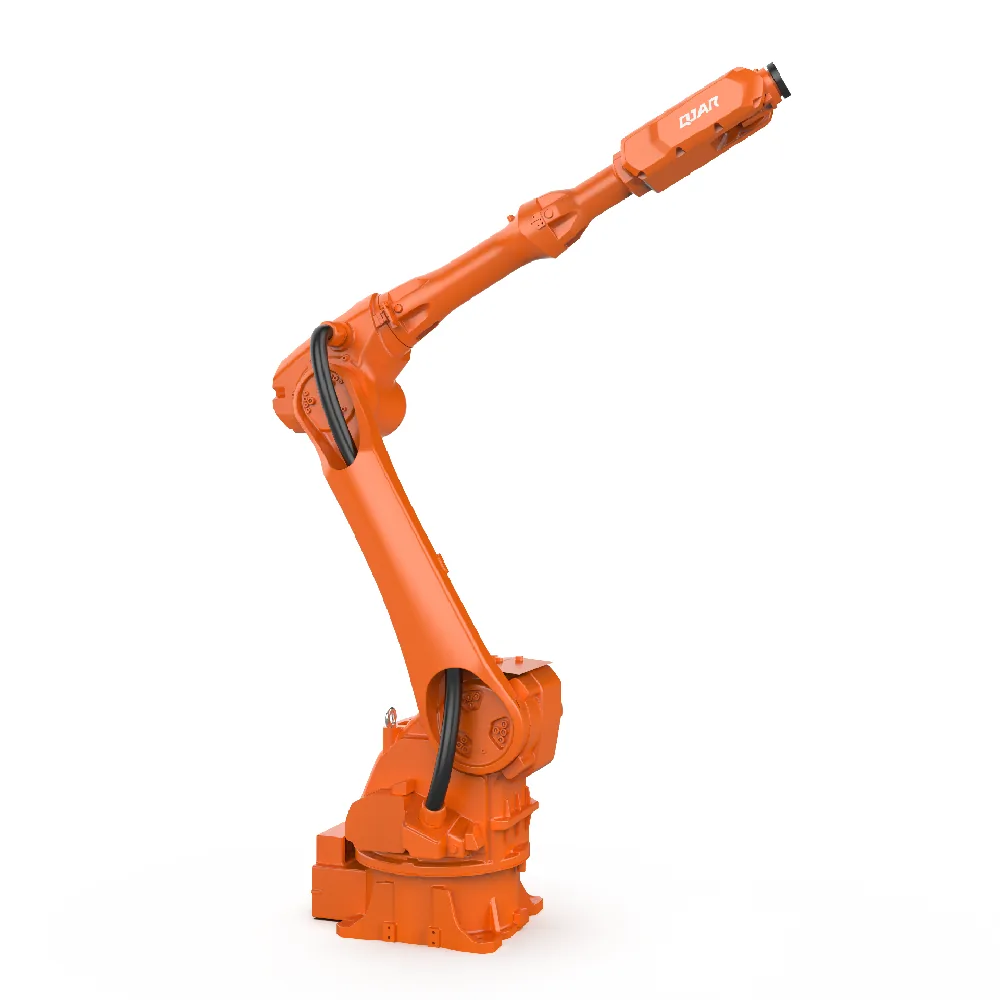
6-12kg · 1500-2700mm 臂展
官网按应用筛选可对应搬运、上下料、喷涂等类目。
10/12/15kg 多档,部分型号双负载档位。
QJR6-2700P 提供 2701mm 覆盖半径,官网定位为喷涂同步跟踪示教。
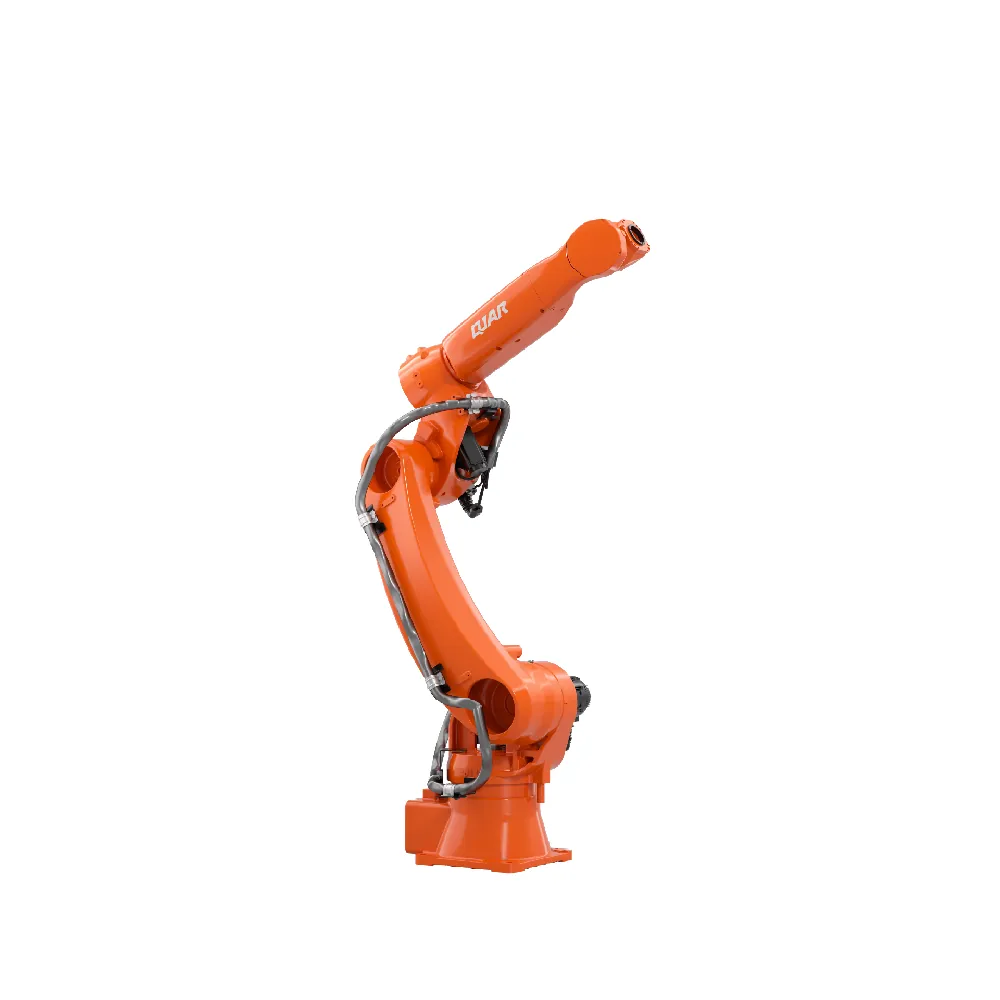
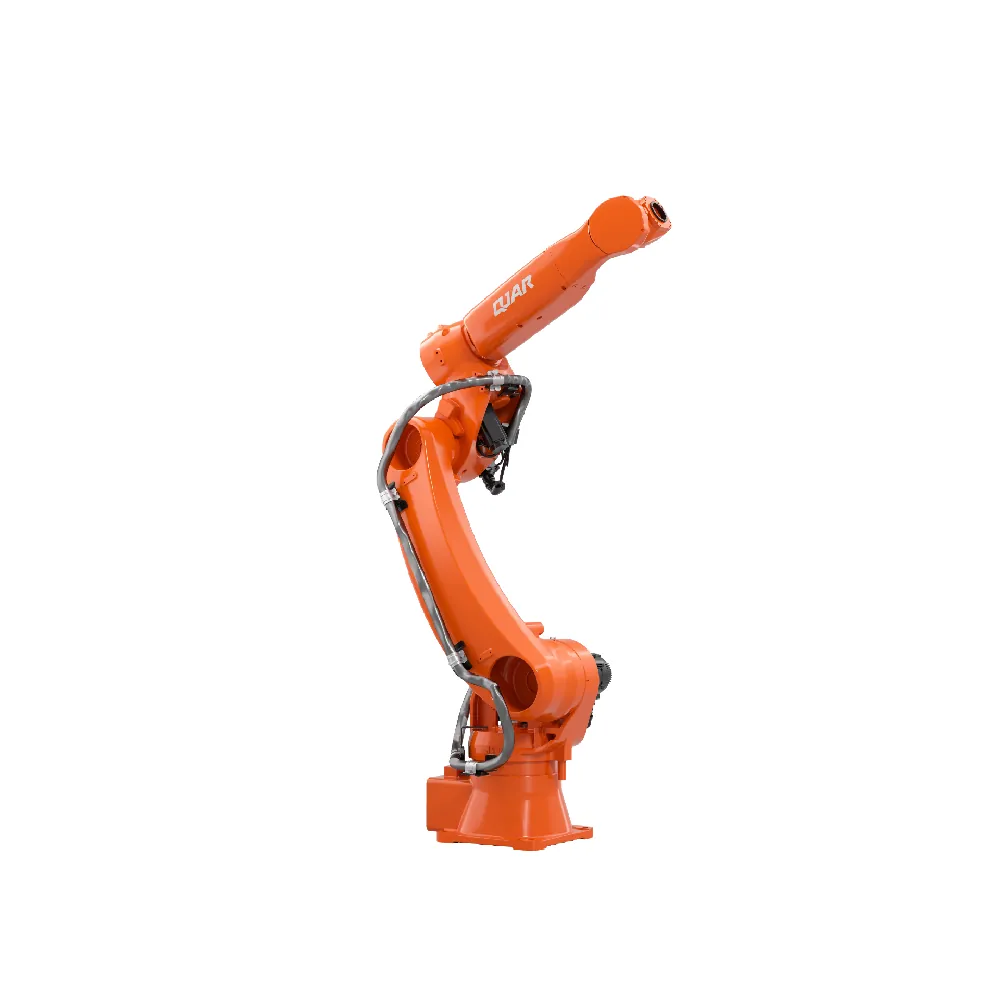
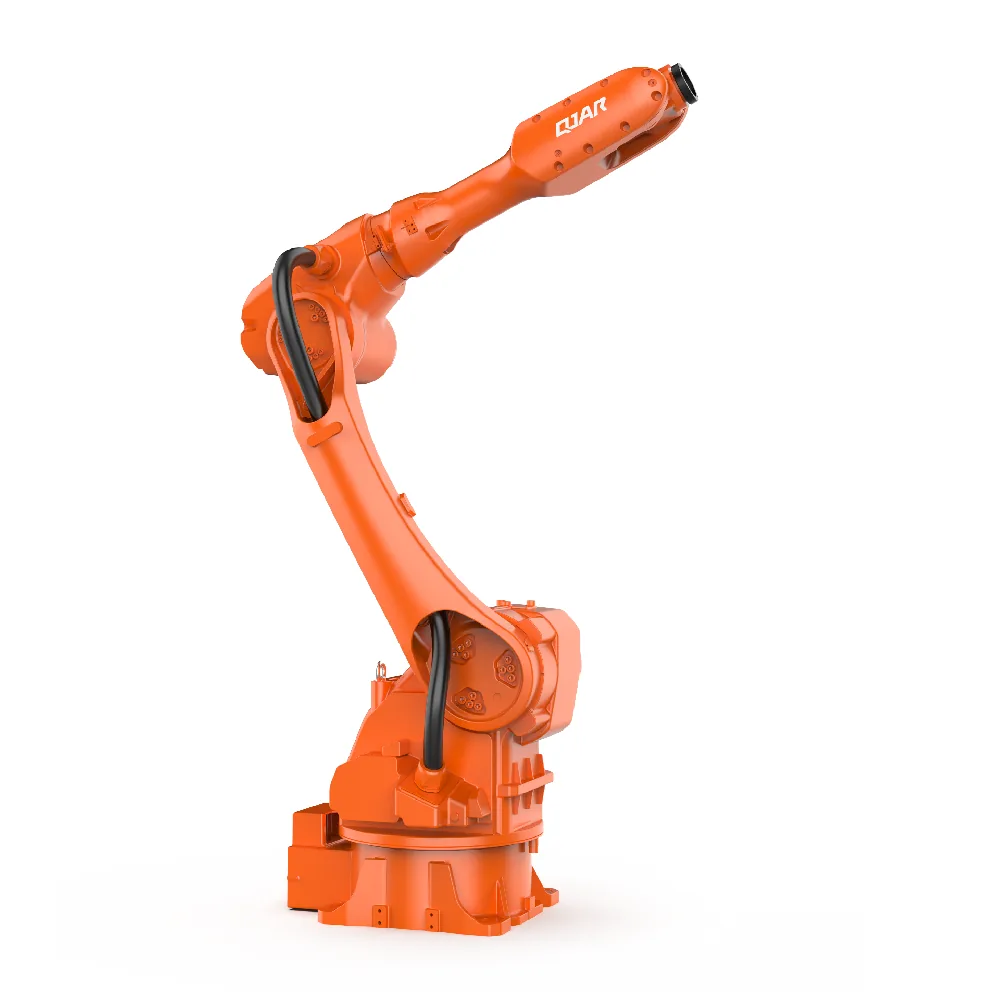
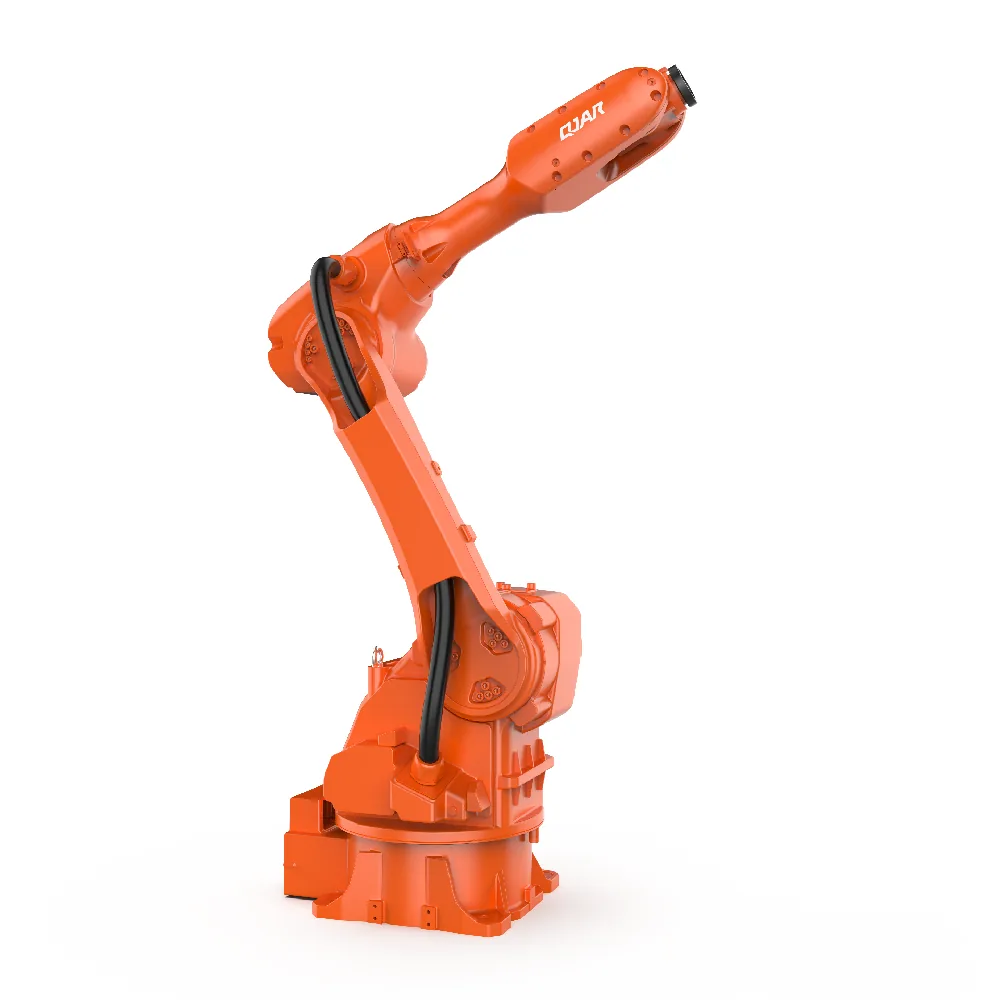
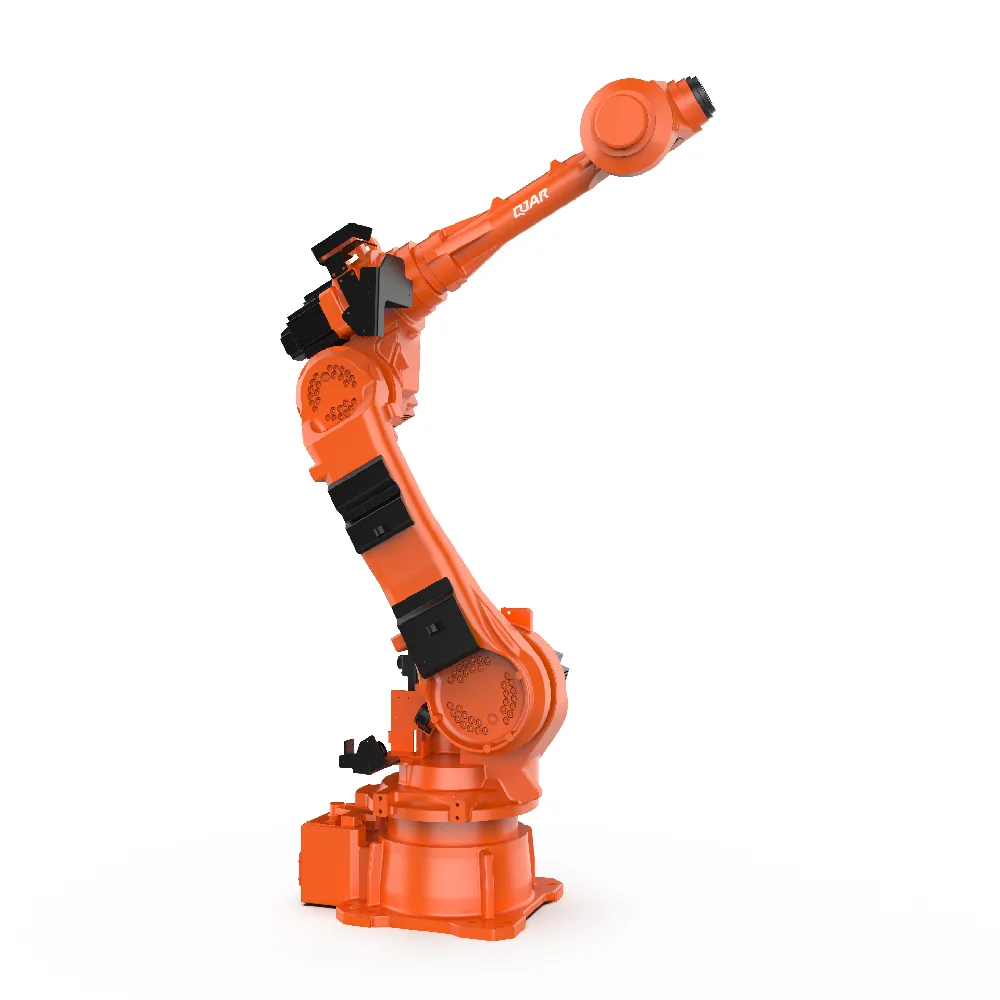
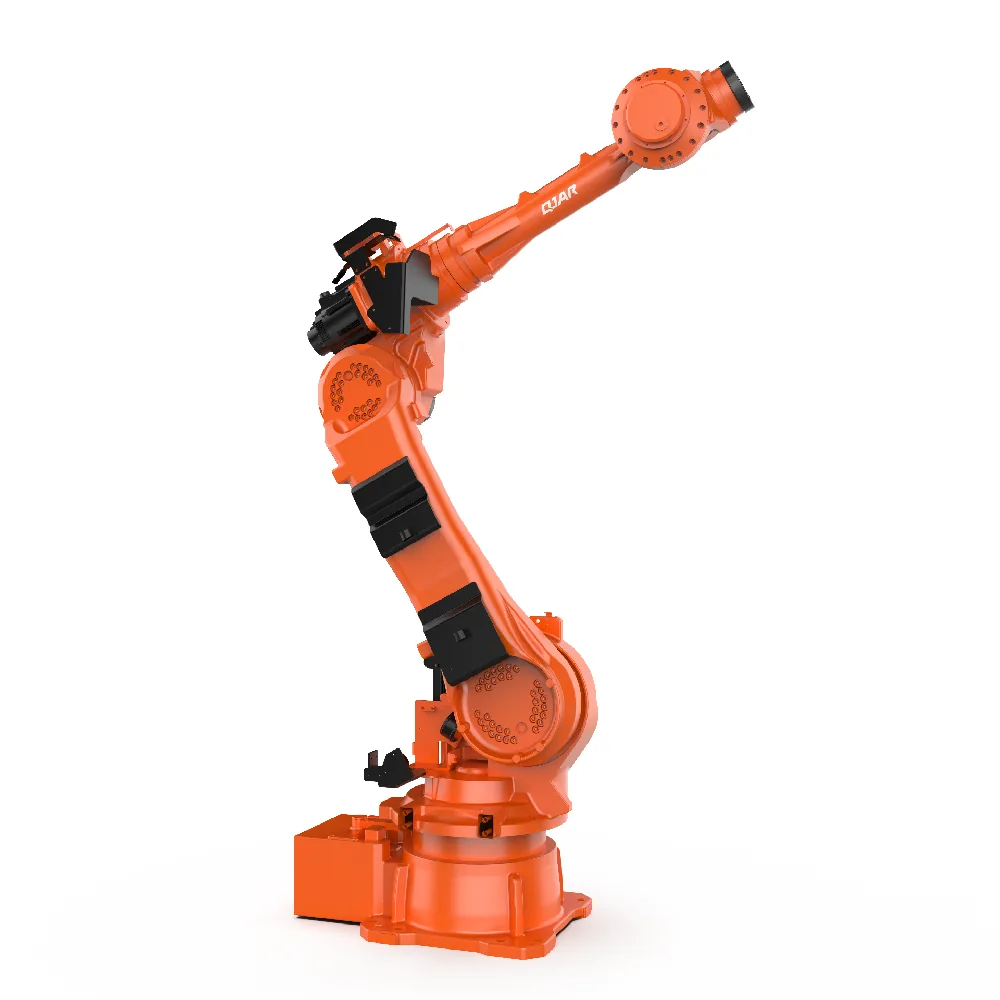
G/中负载通用系列
20-70kg · 准双齿轮 · 高刚度
官网称 4/5/6 轴准双齿轮结构,抗载抗冲击,57mm 大中空走线。
手腕 IP67、本体 IP65,全封闭结构应对粉尘工况。
20/25/30/35/50/70kg 档位覆盖搬运、打磨、码垛。
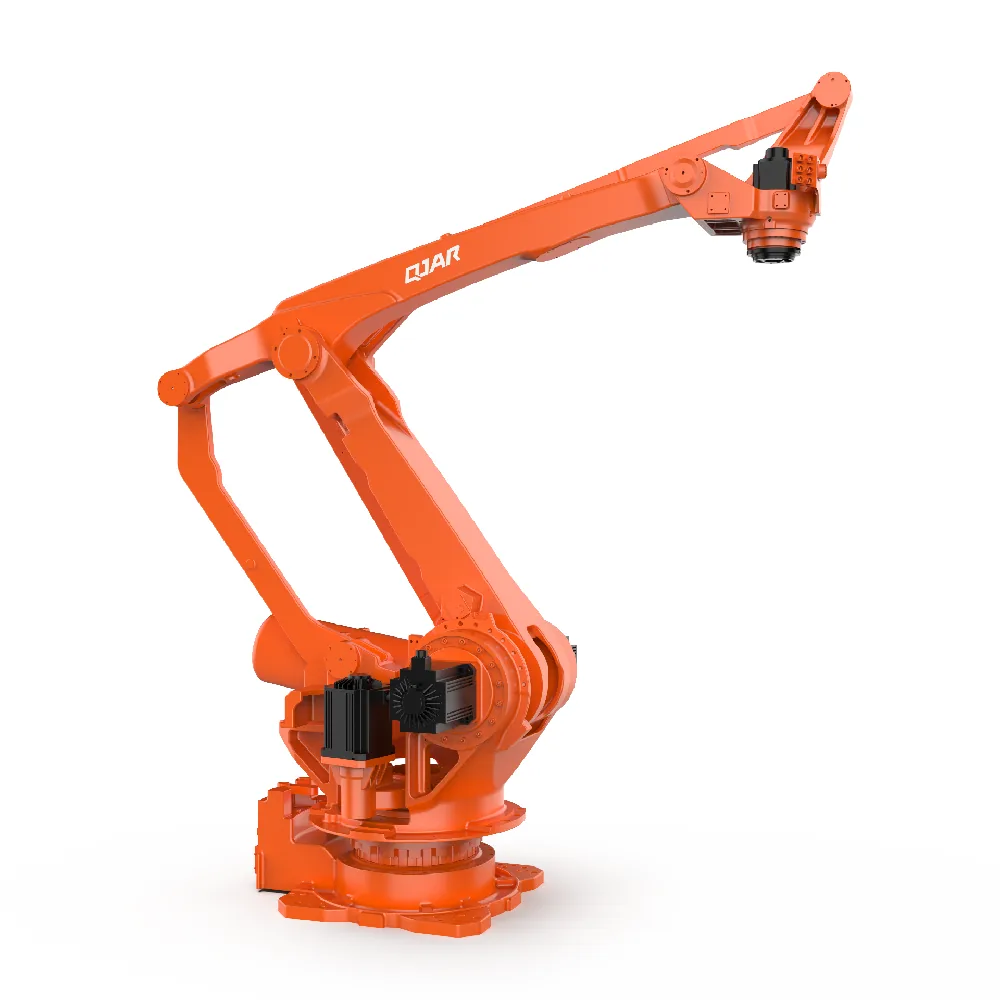
大负载/码垛专用系列(B/M)
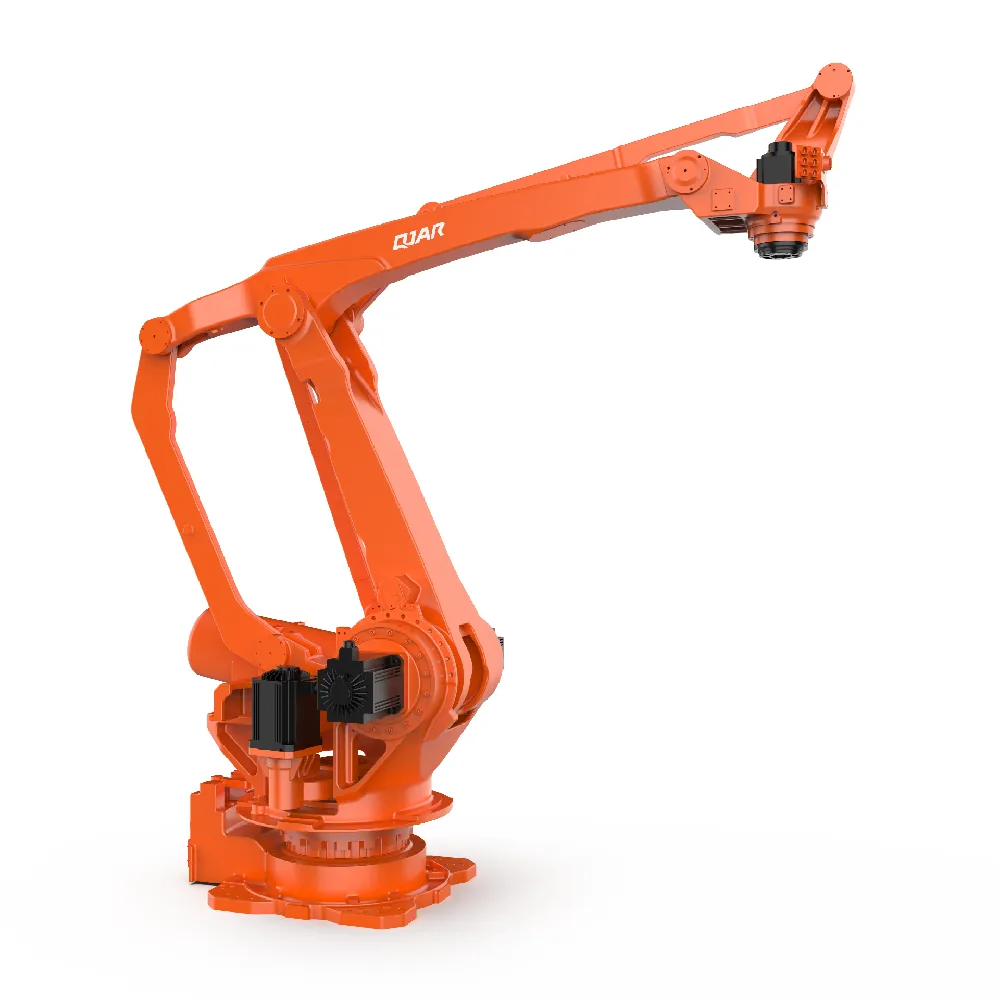
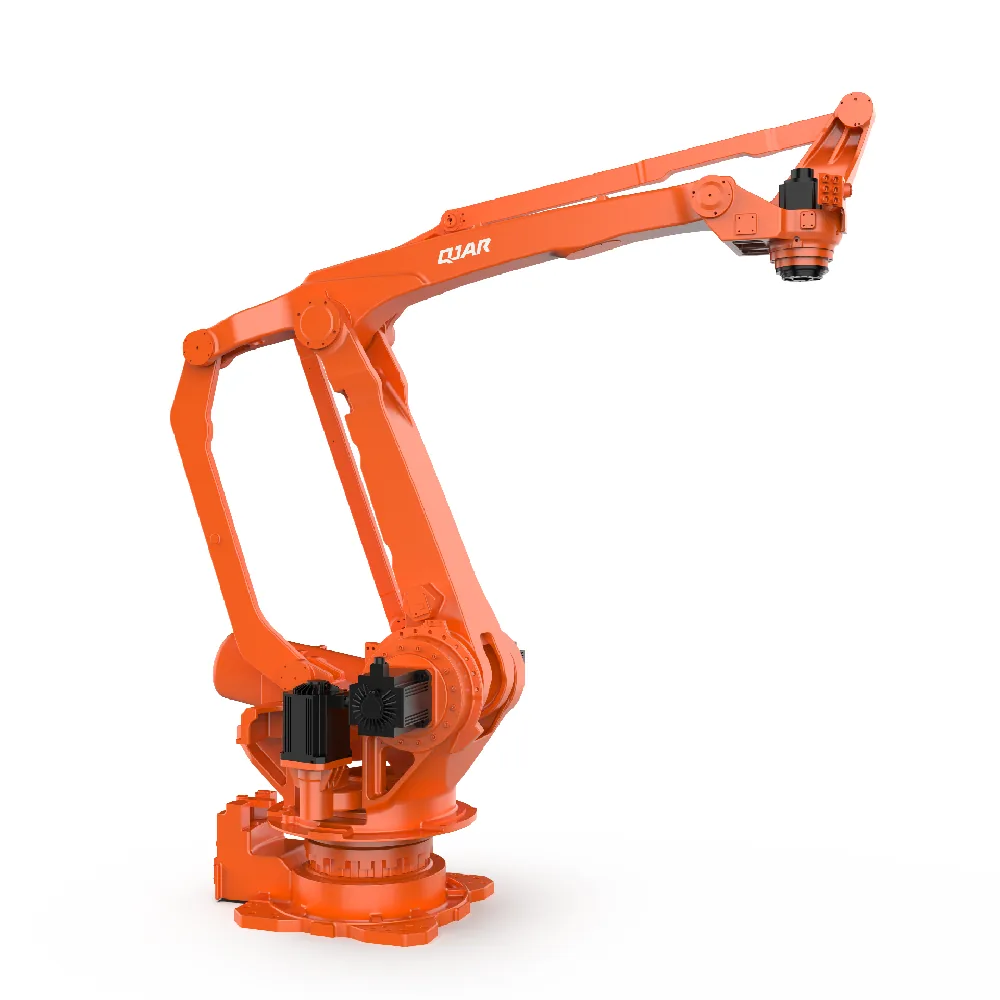
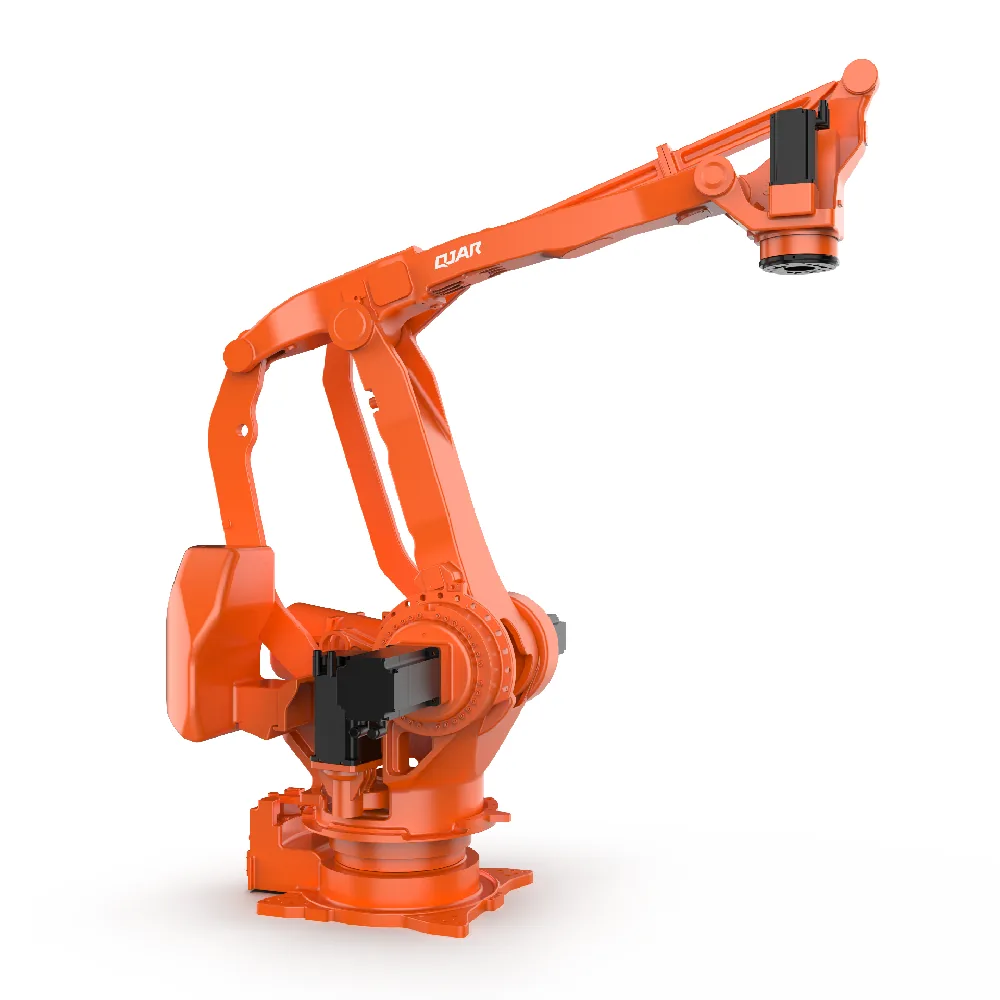
15-800kg · 码垛搬运
QJRB 系列官网明确用于码垛,最大 QJRB800-1 负载 800kg。
100-260kg 机型臂展 2500-3100mm,面向大型工件。
重载机型重复定位精度放宽至毫米级以内,满足码垛/搬运。
核心技术
工艺后缀 · 场景成套
H 系列手臂手腕中空,焊接电缆内置,狭窄空间可作业。
官网产品特色提及可配合专用码垛软件使用。
S 系列强调高速稳定与全轴低功率输出。
B/M 大负载机型面向高惯量码垛搬运工况。
应用场景
从码垛、焊接到机床看护、组装、点胶、打磨与质检,钱江机器人 QJAR可快速部署到各类工序。
服务行业
钱江机器人 QJAR广泛应用于以下行业,我们可结合本地产业特点提供选型与落地支持。
为什么选择钱江机器人 QJAR
机器人+焊接电源+培训基地资源,焊接工作站交钥匙配套全。
QJRB800-1 等超大负载码垛机型在同梯队国产厂商中少见。
官网公开 800 台焊接机器人服务鸿路钢构的批量交付信息。
爱仕达集团旗下,温岭智能谷自建产业园与售后体系。
全球客户信赖
钱江机器人 QJAR服务众多全球知名企业(品牌标识版权归各自所有)。
钱江机器人专业服务
恒桓作为第三方技术服务商,为钱江机器人提供选型、集成、维修与备件等全生命周期服务。
工艺验证、工作站方案、编程示教与投产陪跑,机器人应用落地交钥匙交付。
了解详情 → 新工业机器人销售主流品牌全新机器人代理销售与选型配套,满足新增产线与扩产的一手设备需求。
了解详情 → 自动化设备研发夹具末端、输送定位、安全外围与整套控制系统的研发与集成交付。
了解详情 → 算法与控制系统研发运动规划、机器视觉与 PLC/SCADA 系统开发,解决节拍、精度与数据互联瓶颈。
了解详情 → 机器人租赁在库机型短租长租与租转购,含运输、安装调试与租期维保。
了解详情 → 软硬件升级服务控制系统替换、软件固件升级、机械翻新与安全改造,让老设备恢复性能。
了解详情 → 维保与维修上门检测、故障诊断维修与年度维保合约,覆盖 21 品牌 1310 款机型。
了解详情 → 二手与库存机器人销售二手机回收、检测整备与再销售,附检测记录与质保,可以旧抵新。
了解详情 →钱江机器人QJAR 常见问题
围绕钱江机器人QJAR设备的选型、维修、配件与二手流通,答客户问得最多的问题。
钱江机器人的控制系统/示教器是什么型号?报警怎么查?
官网产品页未公开控制器具体型号,随机资料以各机型'详细资料下载'(如 QJR6-1400H 提供 RAR 资料包)为准。现场排障先记录示教器报警码与发生时轴位/工序,按说明书故障表核对伺服过载、超程与通信类报警;官网未公开的信息需结合现场诊断确认,建议直接向 400-1008551 售后热线索取对应机型说明书。
H/S/P/G/B/M 后缀怎么选?
按官网在售信息:H(弧焊)多为中空手臂电缆内置,如 QJR6-1400H 主打弧焊;S 为小型高速(如 QJR3-400S ±0.01mm);P 面向长臂展喷涂/搬运(QJR6-2700P);B 为码垛专用(QJRB30-1 等,可配专用码垛软件);M 为大负载(QJR130-3100M、QJR260-3100M)。先定工艺再定负载与臂展,可显著减少干涉与节拍返工。
弧焊机型送丝不稳、焊偏和机器人本体有关吗?
多数'焊偏'问题先查工艺侧:TCP 标定漂移、工件/装夹偏差、导电嘴磨损与送丝阻力;本体侧需关注 J5/J6 减速器间隙增大引起的末端抖动(表现为焊缝波纹周期性异常)。建议先复标 TCP 并验证机械精度(百分表打表 J6 空回),仍异常时结合现场诊断确认减速机状态。
编码器电池与零点丢失如何处理?
绝对值编码器靠电池记忆多圈位置,报警提示电压低时应在带上位电状态下更换电池后观察是否恢复。若已丢零点,需按机型手册做零点标定;无标定权限或反复失败时多涉及编码器或电池板故障,需结合现场诊断确认,不建议自行拆解关节。
减速机润滑周期与更换怎么定?
官网未公布统一换脂周期。焊接工况温度高、烟尘大,建议按运行小时与感官点检(异响/温升/精度劣化)双轨判断,通常 1-2 年做一次专业润滑检查,重载码垛(QJRB 系列)应缩短。润滑脂牌号与加注量务必按对应机型随机资料执行,无把握时结合现场诊断确认。
码垛机器人抓不到箱/落点偏差大怎么排查?
先查负载参数与工具坐标系设置是否与吸盘/夹具实际重量、质心一致;再核对码垛工艺软件中的垛型与托盘标定是否因换托盘规格未更新;机械侧检查 J1 底座螺栓松动与减速器间隙。逐步排除后仍偏差大时,需做全轴精度检测,结合现场诊断确认。
钱江机器人控制柜常见故障方向有哪些?
结合行业通用经验:柜内风扇滤网堵塞导致驱动模块过温、主回路接触器寿命、编码器电池漏液腐蚀端子、现场电压波动引起整流模块损坏是高频方向。焊接车间还需防粉尘进入柜体,建议独立电控间或正压柜。具体故障以报警码与实测为准,需结合现场诊断确认。