
视觉项目失败大多败在成像而不是算法:光源不对,再好的算法也救不回来。我们从成像方案做起,先保证"拍得清楚",再做算法与部署。
视觉能力矩阵
| 能力 | 典型精度/指标 | 应用场景 |
|---|---|---|
| 2D 定位引导 | ±0.1mm(视场相关) | 抓取定位、装配对位 |
| 3D 定位 | ±0.3mm | 乱序抓取、拆垛 |
| 缺陷检测 | 漏检率<0.5% | 焊缝、表面划伤、缺件 |
| 读码追溯 | 读码率>99.9% | DPM 码、标签码 |
| 尺寸测量 | ±0.05mm | 在线尺寸全检 |
交付流程
- 01成像方案验证(光源/相机/镜头打样)
- 02算法开发与样本训练
- 03通讯与部署(机器人/PLC 对接)
- 04产线灰度与指标验收
机器视觉:给机器人装上"眼睛"的四大功能层级
工业视觉按功能分四个层级,复杂度与价值递增:定位引导(告诉机器人工件在哪、什么姿态,解决无序抓取与来料偏差)、测量(尺寸与形位公差的非接触测量,亚像素算法可达 ±0.01mm 级)、检测(缺陷识别:划伤、缺料、错装、字符 OCR,替代人眼质检)、识别分类(多品种混线时识别工件型号,自动切换程序)。
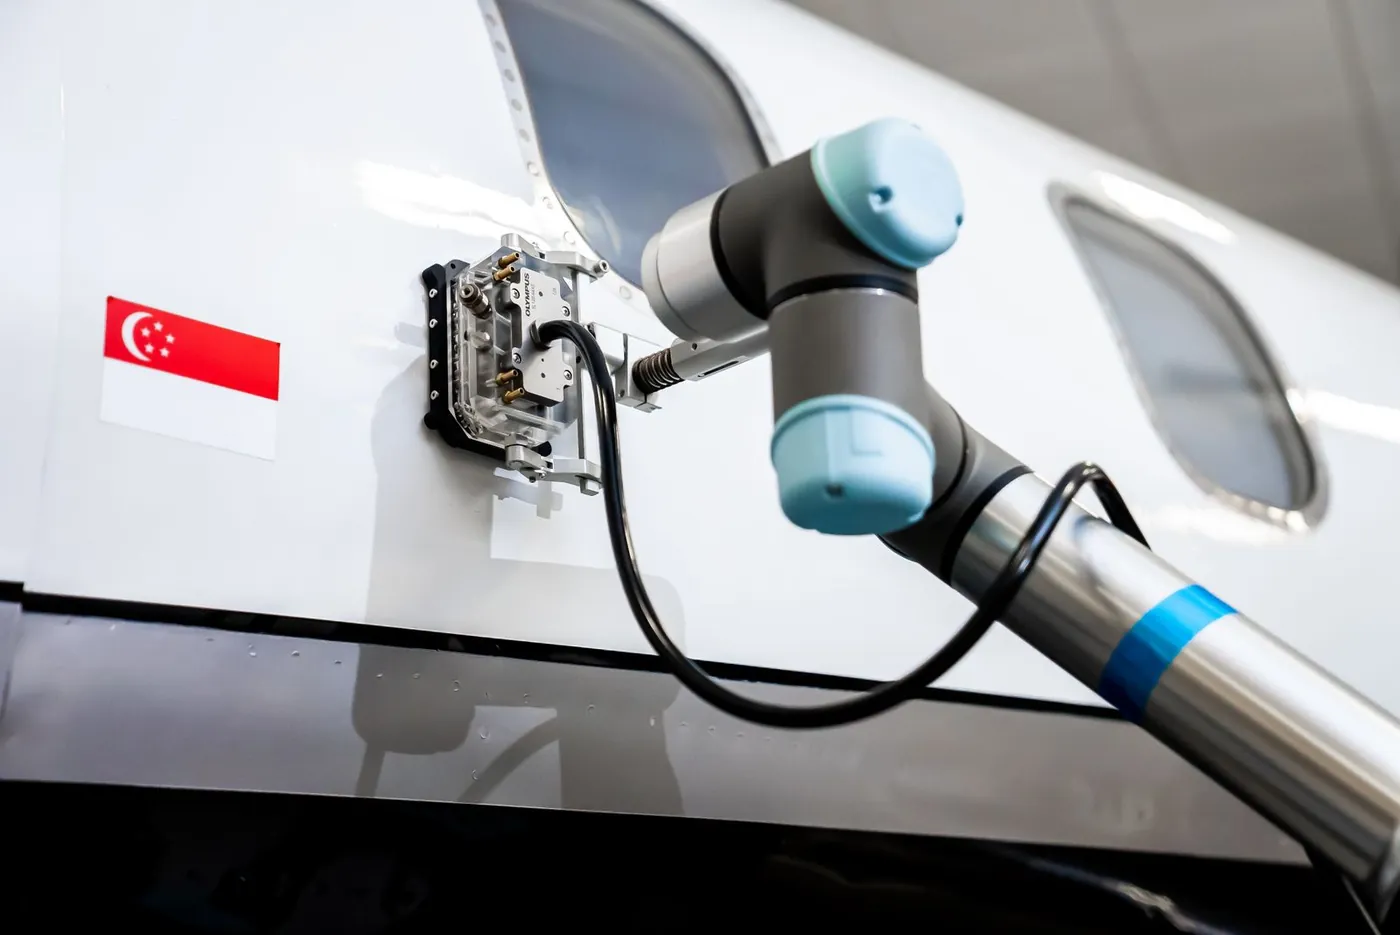
当前行业趋势是 3D 视觉与深度学习落地:3D 线激光/结构光解决了反光件与复杂曲面的定位难题;深度学习把"规则难定义"的缺陷检测(异色、脏污、纹理异常)从不可检变为可检,样本量数百张即可训练出可用模型。
| 应用需求 | 推荐方案 | 关键技术指标 | 典型难点与对策 |
|---|---|---|---|
| 平面工件定位 | 2D 视觉 + 背光/环形光 | 定位精度 ±0.05mm,处理时间 <100ms | 反光件用偏振片;多工件用模板匹配+分割 |
| 无序散料抓取 | 3D 视觉 + 抓取规划算法 | 点云配准精度 ±0.5mm,节拍 1–3s | 堆叠遮挡分层识别;抓取点碰撞校验 |
| 外观缺陷检测 | 深度学习分类/分割模型 | 漏检率 <0.5%,过杀率 <3% | 缺陷样本少用小样本增强;光照一致性是前提 |
| 尺寸在线测量 | 远心镜头 + 亚像素算法 | 重复精度 ±0.005mm 级 | 温漂标定;振动隔离安装 |
| 焊缝跟踪 | 激光视觉传感器 | 跟踪精度 ±0.5mm,实时性 <20ms | 弧光干扰滤光;坡口特征提取 |
视觉项目落地流程:光学验证先行
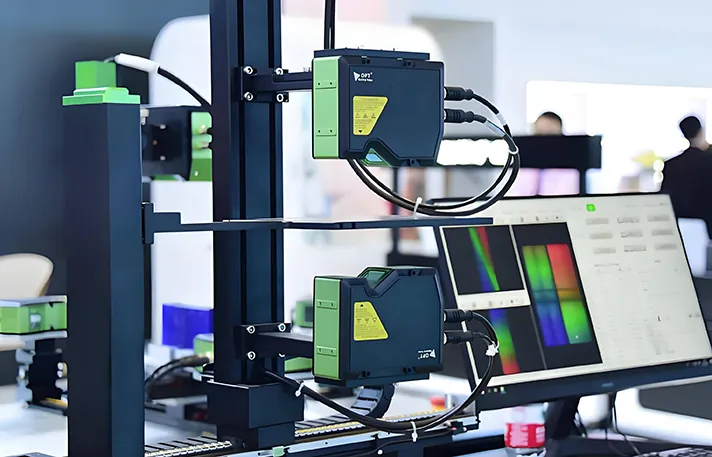
第一步,图像可行性验证。用客户实物做打光测试:光源形式(环形/条形/同轴/背光/结构光)、镜头选型(远心/变焦/3D)、安装距离与景深,输出图像质量评估报告。图像拿不到稳定特征,后面全是空谈——这一步不通过我们直接告知不可行与替代方案。
第二步,手眼标定与精度闭环。Eye-in-Hand(眼在手上)与 Eye-to-Hand(眼在外)按工况选择;九点标定+旋转中心标定,标定后用实测网格验证定位精度,出具精度报告。
第三步,算法开发与节拍优化。传统算法(模板匹配、边缘提取、Blob 分析)优先——稳定、快、可解释;规则难定义的缺陷才上深度学习。处理时间纳入整站节拍预算。
第四步,产线联调与容错设计。视觉与机器人、PLC 的信号握手,识别失败的重拍与剔除逻辑,光源衰减的报警阈值,全部写进联锁清单。
深度问答
深度学习检测需要多少样本?
合格品样本 200–500 张起步,每类缺陷 30–100 张。缺陷样本不足时可用缺陷合成与小样本学习技术补充;完全无样本的新产品,建议先跑传统算法定位+人工复检过渡,积累数据后切换深度模型。
视觉系统坏了产线怎么办?
设计时做降级预案:视觉故障自动切换盲跑模式(按固定点位)或旁路人工工位,不让检测环节卡死整线。我们提供视觉系统的年度维保,含光源衰减检测与模型再训练服务。
能对我们现有机器人加装视觉吗?
能。视觉系统独立于机器人品牌,通过 IO 或总线通讯引导机器人。21 个品牌的主流控制器我们都做过通讯对接,老控制器不支持总线时走 IO 握手方案。