
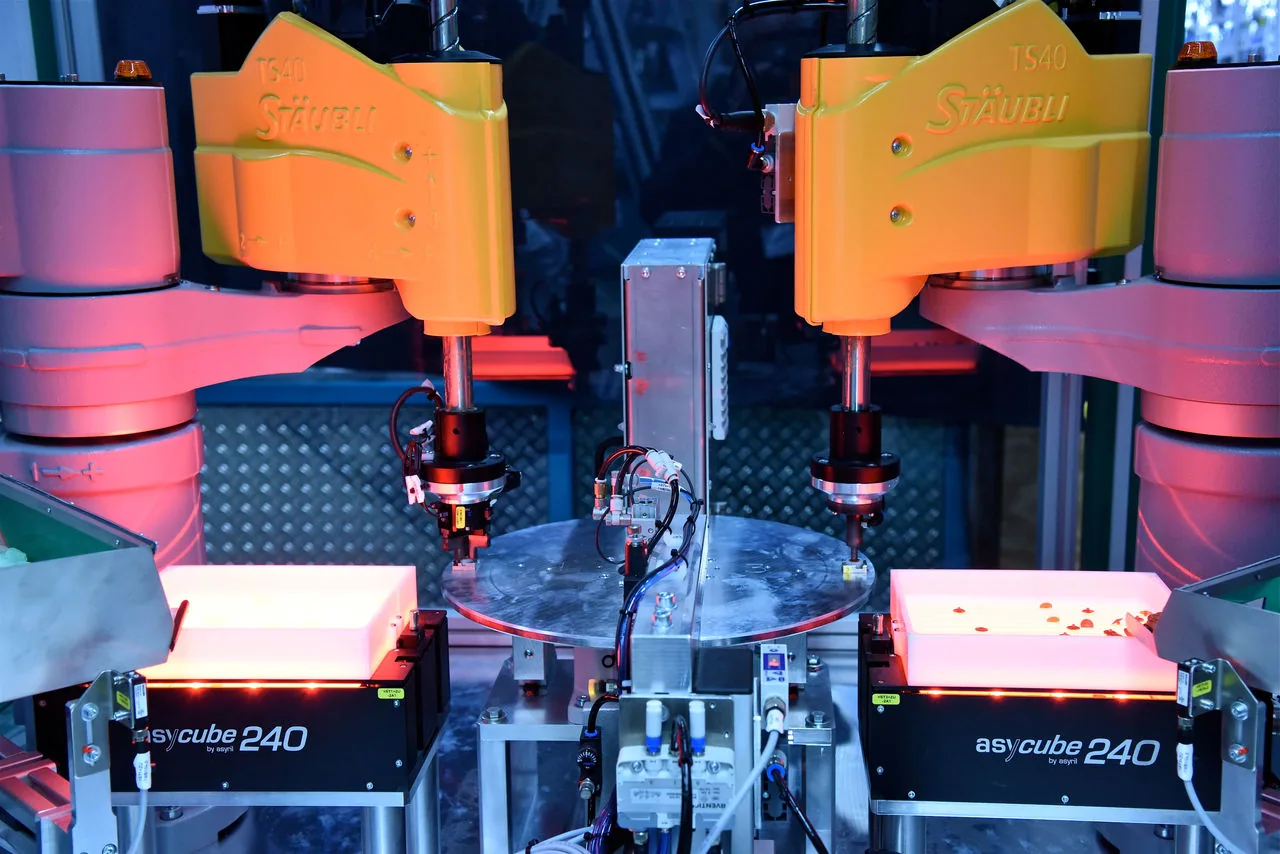
末端执行器是机器人和工件之间唯一接触点,设计不好就是"机器人没问题、就是抓不稳"。我们按工件材质、表面状态、节拍与姿态变化做抓取方案,出力校核计算书,关键夹具做防错与寿命设计。
常见末端类型
| 类型 | 适用工件 | 设计要点 |
|---|---|---|
| 气动手爪 | 规则刚性件 | 夹持力与行程匹配,加指尖衬垫防划伤 |
| 真空吸盘 | 板材/纸箱/光滑面 | 吸盘材质与真空度冗余,考虑透气表面 |
| 磁吸末端 | 导磁钢板件 | 断磁残留控制,多磁路防偏载 |
| 快换装置 | 多工艺共站 | 锁紧信号反馈,气路电路自动对接 |
| 专用夹具 | 焊接/码垛/装配 | 定位基准统一,考虑热变形与清渣 |
设计交付内容
- 抓取方案与力校核计算书(含安全系数)
- 3D 模型与加工图纸、关键外购件清单
- 厂内装配与负载测试视频
- 现场安装、示教配合与保养说明
常见问题
只有样品没有图纸能做吗?
可以。我们做逆向测量出图,先给您确认图纸再加工,样品会妥善保管并随夹具一并返还。
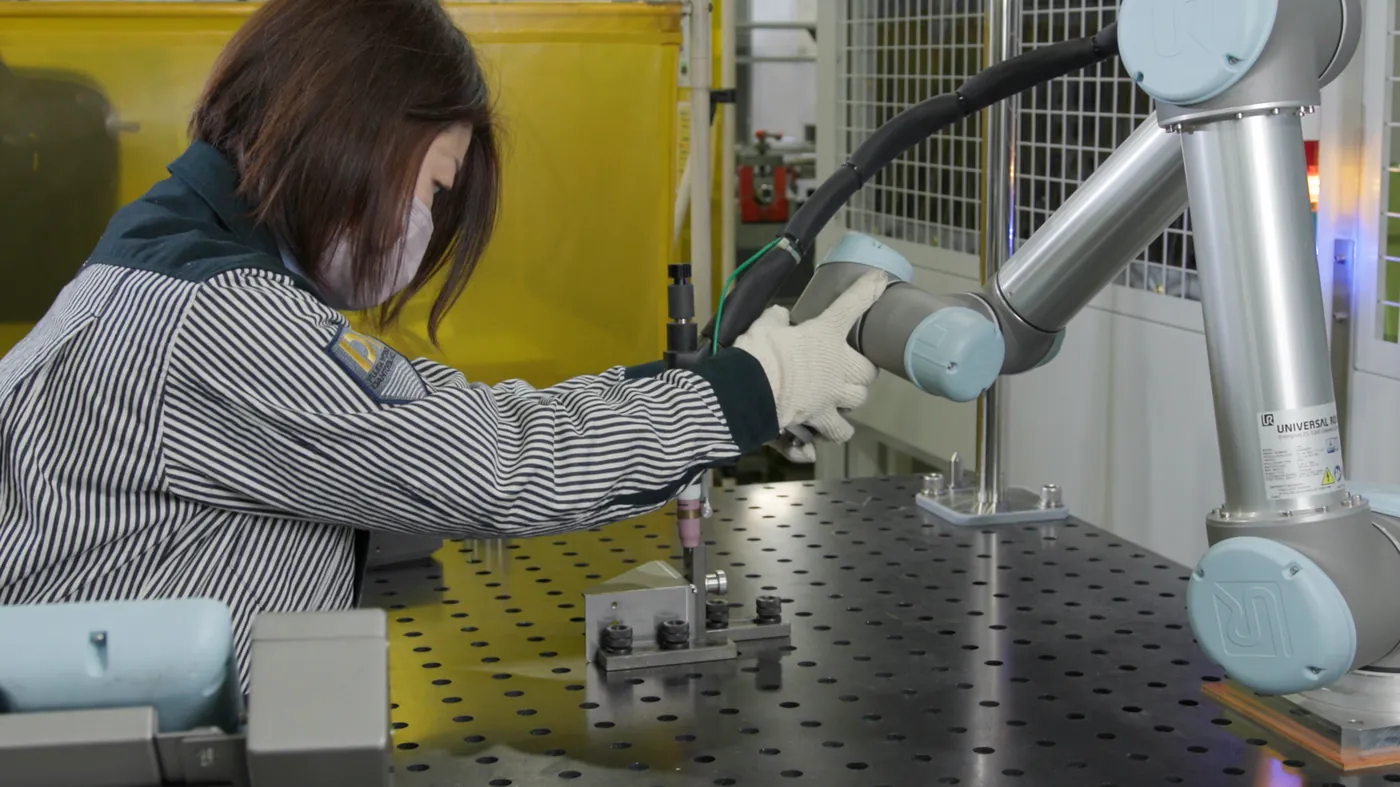
末端执行器:机器人应用里最"贴身"的一环
末端执行器(EOAT,End-of-Arm Tooling)是机器人与工件直接接触的部分,其设计质量直接决定抓取成功率、节拍上限与工件表面质量。行业统计显示,自动化产线的停机故障中约三至五成与末端相关——吸盘漏气、夹爪磨损、快换失灵、信号丢失。一个刚性不足或选型错误的夹具,会让本体精度再高的机器人也跑不出合格品。
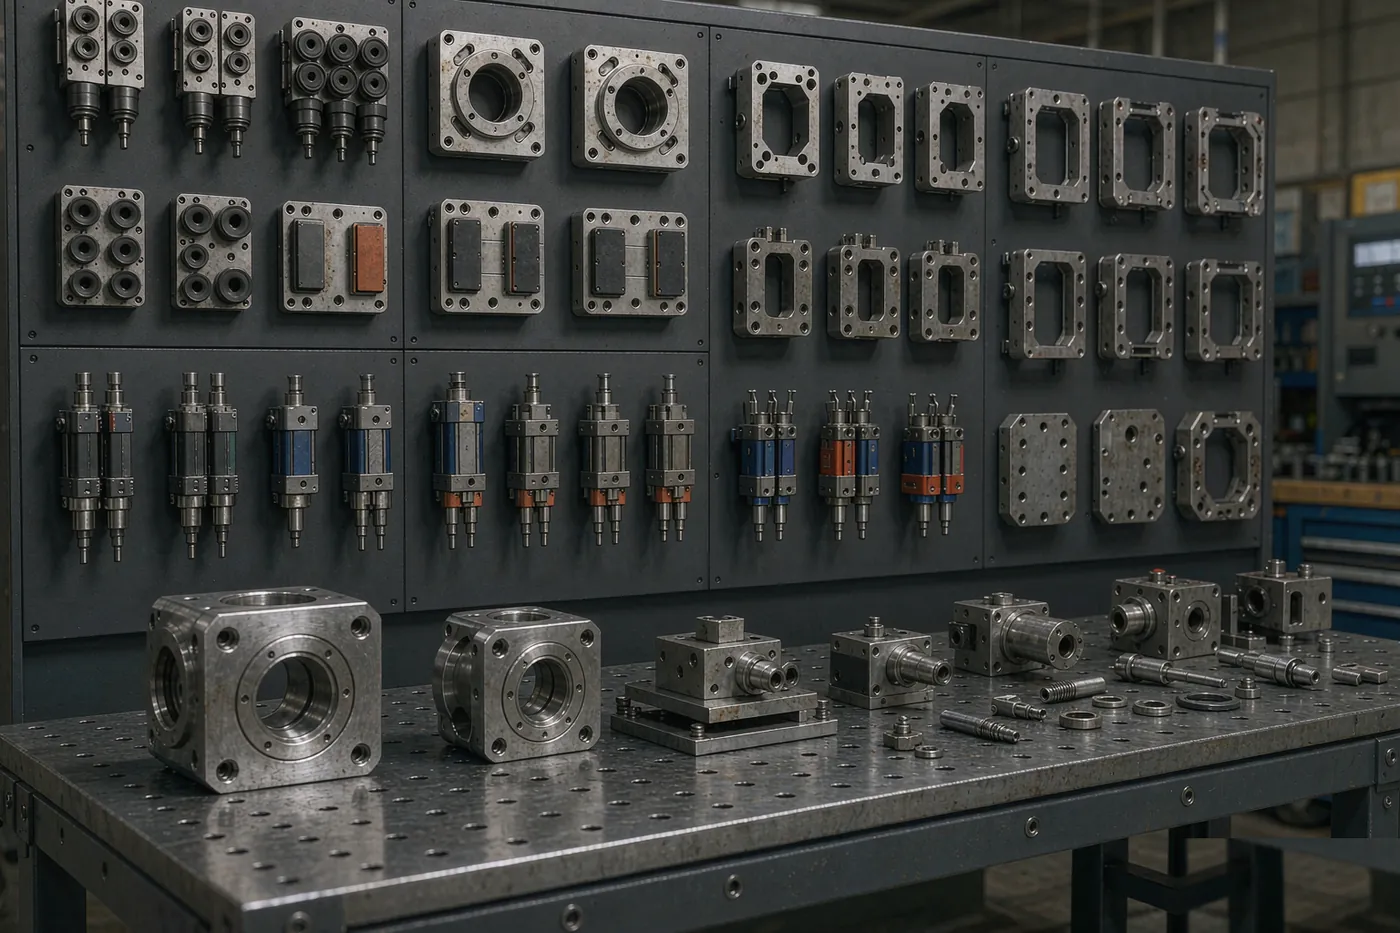
| 末端形式 | 适用场景 | 选型要点 | 常见失效模式 |
|---|---|---|---|
| 真空吸附 | 平整表面的板材、纸箱、玻璃、钣金 | 吸盘材质(丁腈/硅胶/氟胶)匹配表面状态;真空度与响应时间;多孔位独立控制 | 吸盘老化漏气、粉尘堵塞真空发生器、薄板多张同时吸附 |
| 气动夹爪 | 规则形状的小中型工件 | 夹持力与工件强度匹配;指尖材质防滑防伤;行程与开合速度 | 指尖磨损打滑、气缸密封老化、夹持力衰减导致掉件 |
| 磁力末端 | 导磁性板材、冲压件、铸件 | 永磁/电磁选型;吸附力与工件重量安全系数 ≥3;退磁处理 | 剩磁导致工件粘连、磁力衰减、高温退磁 |
| 柔性/力控末端 | 易变形件、精密装配、人机共站 | 力控精度与响应;柔性手指材质;碰撞检测阈值 | 力传感器漂移、柔性件疲劳、标定失效 |
夹具设计的五条工程纪律
刚性优先:夹具体在最大负载+最大加速度工况下的变形量,控制在工件定位公差的 1/3 以内。轻量化开孔要避开水滴,铝合金本体关键受力面做钢嵌件。
定位基准统一:夹具定位面与工件的工艺基准重合,避免基准转换引入累积误差;多工位夹具保证各工位定位一致性。
失效安全设计:断气断电时工件不掉落(弹簧复位夹紧或真空蓄能),或掉落在受控区域;到位检测信号进安全回路。
换型效率:多品种混线用快换装置+程序化切换,机械换装时间控制在 5 分钟以内,零点定位重复精度 ±0.05mm 以内。
可维护性:易损件(吸盘、指尖、密封件)免工具更换;磨损部位设计检测标记;备件清单随夹具移交。
我们的夹具交付内容
- 三维设计图纸(STEP/PDF)+ 加工图 + BOM 清单
- 刚性校核与运动仿真报告(关键夹具提供)
- 装配完成的成品夹具 + 厂内抓取测试记录
- 机器人侧安装法兰适配(匹配各品牌接口标准)
- IO 信号定义表 + 与机器人程序的联调
- 易损件清单与首批备件包,操作与点检培训
常见问题
能按我们现有机器人的法兰接口定制吗?
能。FANUC、ABB、安川、川崎、库卡、汇川、埃斯顿等 21 个品牌的法兰与 IO 接口标准我们都有技术资料库,按对应机型出接口图,装上去即用。
夹具坏了能只修夹具吗?
可以单独维修。气缸、真空发生器、传感器、指尖吸盘等都是标准件,我们做检测更换与结构修复,一般 3–5 个工作日完成,紧急件可加急。
多品种混线怎么解决换型问题?
两条路线:一是气动快换盘+多套末端,机器人自动换装,适合品种少批量大;二是自适应柔性末端(力控+可调指尖),一套末端兼容多品种,适合品种多批量小。按您的品种数与节拍需求做方案比选。