
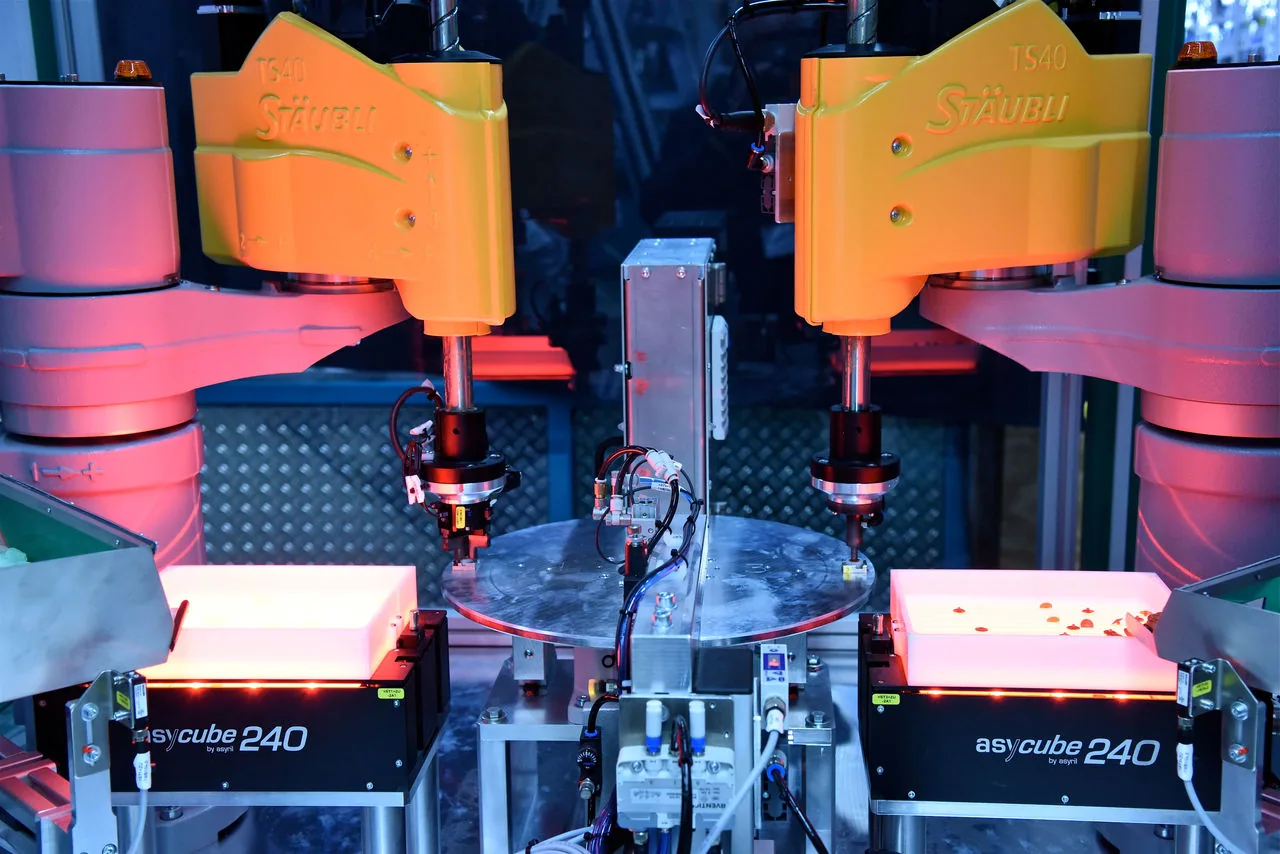
单机机器人跑得再顺,和主机对不上信号也是白搭。集成工作的核心是接口:机械接口(料台、定位、安全门)、电气接口(IO/总线/安全回路)、程序接口(主机程序配合修改)。我们把三类接口一次理清。
典型集成场景
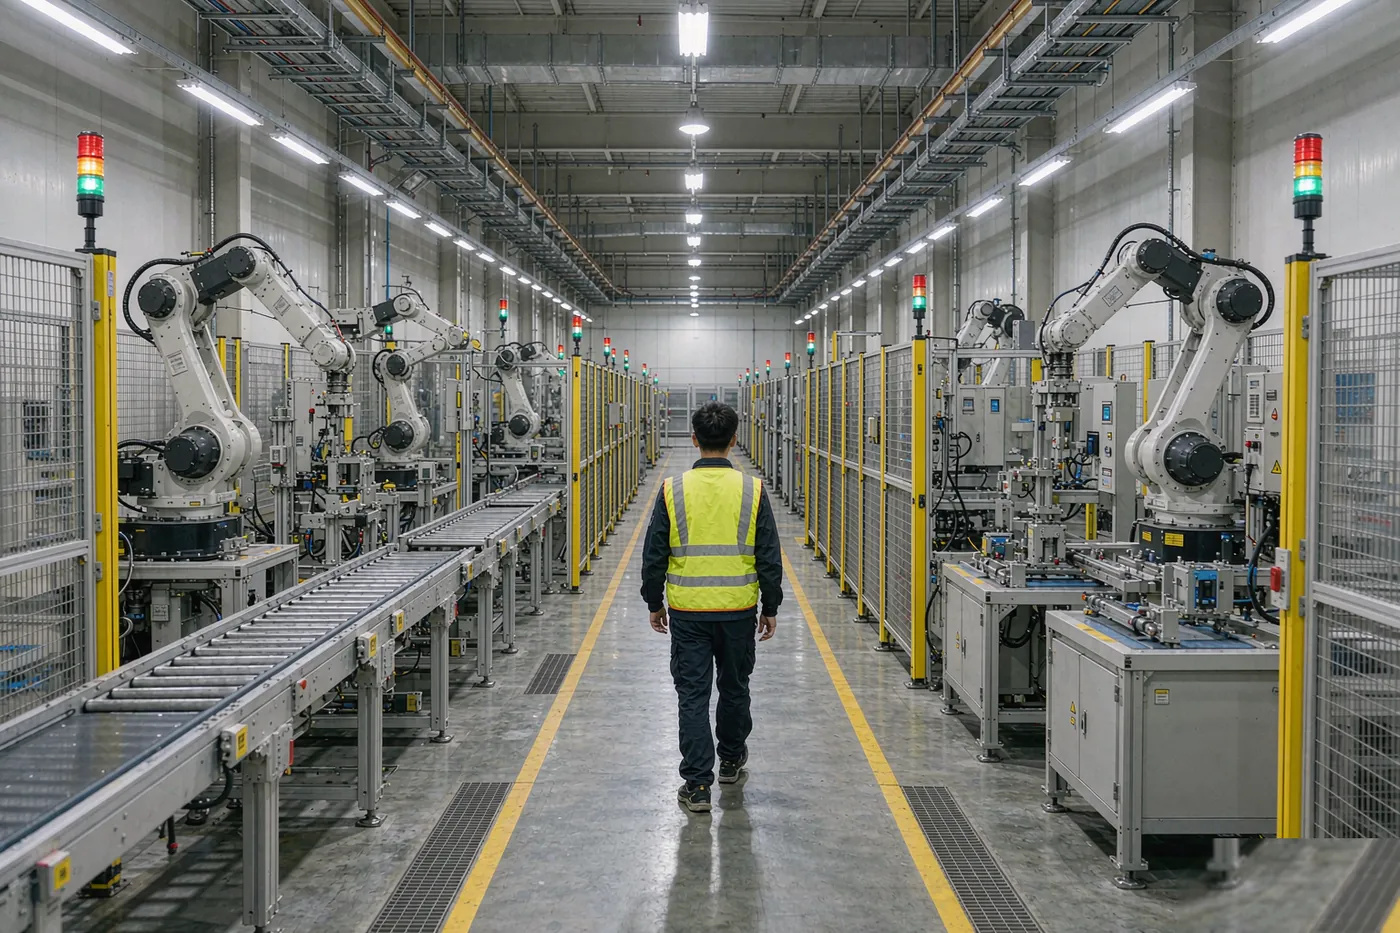
- 数控车/加工中心上下料:料仓+双工位料台+门联锁
- 注塑机取件:模内取件、水口分离、摆放输送
- 冲压连线:拆垛、上料、工序间搬运、码垛
- 检测工位衔接:视觉定位、合格/不合格分流
联锁与安全
安全门、光幕、急停按回路设计而非按点位堆砌:任何一处触发,机器人与主机同时进入安全状态,恢复流程有确认步骤,防止误启动伤人。所有安全回路出图存档,验收时逐点测试。
交付与验收
- 01接口清单确认(机械/电气/程序三方签字)
- 02厂内预联调(主机信号模拟器)
- 03现场联机与节拍验证
- 04操作与维护培训、竣工资料移交
产线集成:把单点自动化连成一条会呼吸的线
单工位自动化解决"点"的问题,产线集成解决"线"的问题:节拍平衡、物流衔接、信号联锁、故障联动。行业里常见的痛点是——单站都很先进,连起来却堵料、空转、一停全停。集成的核心不是把设备摆到一起,而是用统一的控制架构让整线协同。
当前集成技术的主线是"信息流与物流同步":机器人与输送线、变位机、料仓、AGV、立库通过 PLC 总控联锁,状态与产量数据经 OPC UA / MQTT 上报 MES,异常按预案降级运行而不是全线急停。
| 集成场景 | 关键设计点 | 常见风险与对策 |
|---|---|---|
| 机床群集中上下料 | 一台机器人看管 2–6 台机床的调度逻辑、料仓缓存设计、与机床握手的信号协议 | 机床故障导致机器人空等——设计跳过逻辑与缓存位 |
| 码垛-包装-入库连线 | 垛型程序化、输送分流、缠绕机联动、与 WMS 的入库信息交互 | 垛型切换卡滞——程序化垛型库+首件确认 |
| 焊接产线多工位联动 | 变位机与机器人协同、焊接参数集中管理、烟尘与安全分区 | 工位间干涉——布局仿真先行,安全光栅分区联锁 |
| 老线数字化改造 | 在不动主体设备的前提下加装传感与采集,打通 MES 数据 | 老旧 PLC 通讯能力不足——加装网关或局部换控制系统 |
节拍平衡:集成项目的第一道数学题
整线产出由最慢的工位决定。集成设计的第一步是画出各工位的节拍清单,找出瓶颈工位,然后三选一:拆分(瓶颈工序分成两站并行)、提速(优化轨迹与动作重叠,通常能挤出 10%–20%)、缓存(瓶颈前后设缓冲区,吸收波动)。
我们的做法是在方案阶段做节拍仿真,用设备实际速度参数(不是理想值)跑虚拟生产,提前暴露堵塞点。很多项目在这一步就能发现"多买一台设备"或"少买一台设备"的决策依据,避免投资浪费。
联锁与安全设计清单
- 急停分区:整线急停与分区急停分级设计,避免一处故障全线停车
- 安全光栅与门锁:人员进入区域自动降速或停机,信号进安全 PLC
- 联锁逻辑文档化:所有工位间的握手信号、允许条件、异常预案写成信号表随设备移交
- 降级运行预案:单站故障时整线按预案绕行或缓存,最大化稼动率
- 数据上报:产量、状态、报警经统一协议上报,支持 MES 看板与追溯
常见问题
集成项目你们总包还是分包?
可以总包也可以配合。总包模式我们负责方案、设备、安装、联调、验收全流程;配合模式下我们做机器人岛与联锁部分,与您的其他供应商按信号表对接,接口责任书面界定。
老产线改造要停多久?
按"分段切换"设计:先在旁边预装预调新工位,利用节假日或计划停机窗口切换,单段切换通常 1–3 天。改造前会出停机窗口排期表,把生产损失降到最低。
整线数据怎么和我们现有系统打通?
主流 MES/ERP 都支持 OPC UA、Modbus TCP、MQTT 或数据库中间表对接;没有 MES 的工厂,我们提供轻量 SCADA 看板先跑起来,数据模型预留升级接口。